Kawasaki CORLEO: Vierbeiniges Fahrzeug soll 2035 kommen
Kawasaki Heavy Industries will das vierbeinige Reitfahrzeug CORLEO bis 2035 auf den Markt bringen – deutlich früher als das ursprünglich für 2050 gedachte Konzept.
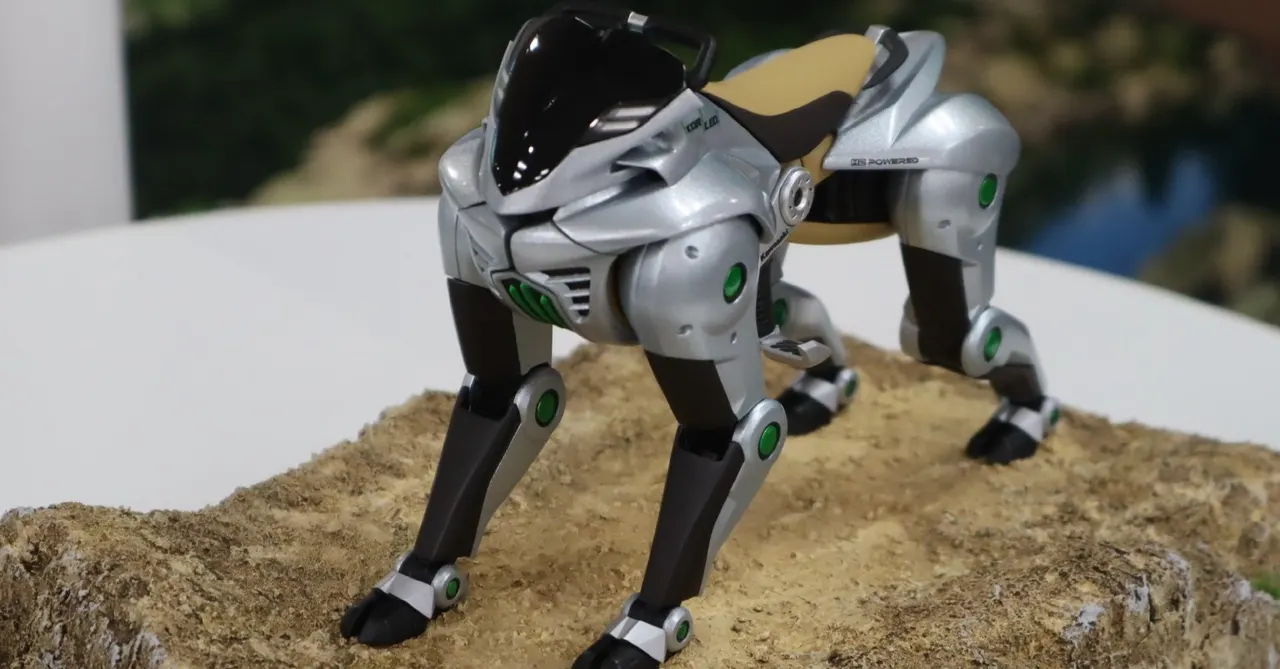
Kawasaki Heavy Industries treibt sein vierbeiniges Mobilitätskonzept CORLEO in Richtung Serienreife voran und peilt eine Markteinführung im Jahr 2035 an. Das Fahrzeug war auf der Expo 2025 in Osaka erstmals zu sehen und sorgte danach in sozialen Medien für Aufsehen. Ursprünglich wurde es als Konzept für das Jahr 2050 gezeigt. Nun entwickelt der Konzern es als Projekt, das direkt dem Präsidenten unterstellt ist.
CORLEO soll einen Fahrer auf Bergpfaden transportieren. Die Karosserie ist dem Rumpf eines Löwen nachempfunden und so groß, dass ein Erwachsener wie auf einem Pferd darauf sitzen kann; Sitz und Lenker befinden sich auf dem Rücken. Gesteuert wird per Gewichtsverlagerung. Den Strom liefert ein Wasserstoffmotor mit Generator. Auf der Expo stand ein Modell in Originalgröße, eine tatsächlich laufende Maschine befindet sich noch in der Entwicklung.
Vier Beine statt Räder
Laut Yusuke Amatatsu, Leiter der Sparte SAFE ADVENTURE und des Projekts, entstand die Idee im Zuge der Expo-Planung. Rund zwei Jahre vorher bildete das Unternehmen ein Sonderteam aus Designern, das etwa ein Motorrad, das nicht umkippt, oder ein fliegendes Auto erwog. Das Problem: Mit Reifen sieht ein Fahrzeug stets wie ein herkömmliches Auto oder Motorrad aus. Das Team wollte etwas, das Kinder auf den ersten Blick begeistert, und entschied sich daher gegen Reifen.
Sechs oder acht Beine wurden verworfen, weil sie an Insekten erinnern und weniger sympathisch wirken. Zwei Beine ließen sich kaum von humanoiden Robotern abgrenzen. Vier Beine boten Stabilität und Vertrautheit; zudem beanspruchen sie weniger Platz auf dem Pfad, und die Wahl der Auftrittspunkte ist leichter zu beurteilen und zu steuern.
Auf allen vieren den Berg hinauf
Die Entwickler sind selbst auf allen vieren durch die Berge gekrabbelt, um zu sehen, wie der Untergrund aus dieser Haltung wirkt. Dabei zeigte sich, dass sich nicht jeder Auftrittspunkt mit den Augen prüfen lässt und schon die Entscheidung, wohin der Fuß gesetzt wird, schwierig ist. Amatatsu sagt, Konstrukteure bräuchten eigene Erfahrung, und nutzt sie für den Entwurf der Maschine.
Ziel des Unternehmens ist ein Fahrgefühl, bei dem Mensch und Maschine eins werden. Technische Hürden bis zum praktischen Einsatz bestehen weiterhin, Daten zum Serienmodell nennt das Unternehmen nicht.
Mehr von diesem Tag
Alle anzeigen →
Russland erwägt kostenpflichtige IMEI-Registrierung für Smartphones
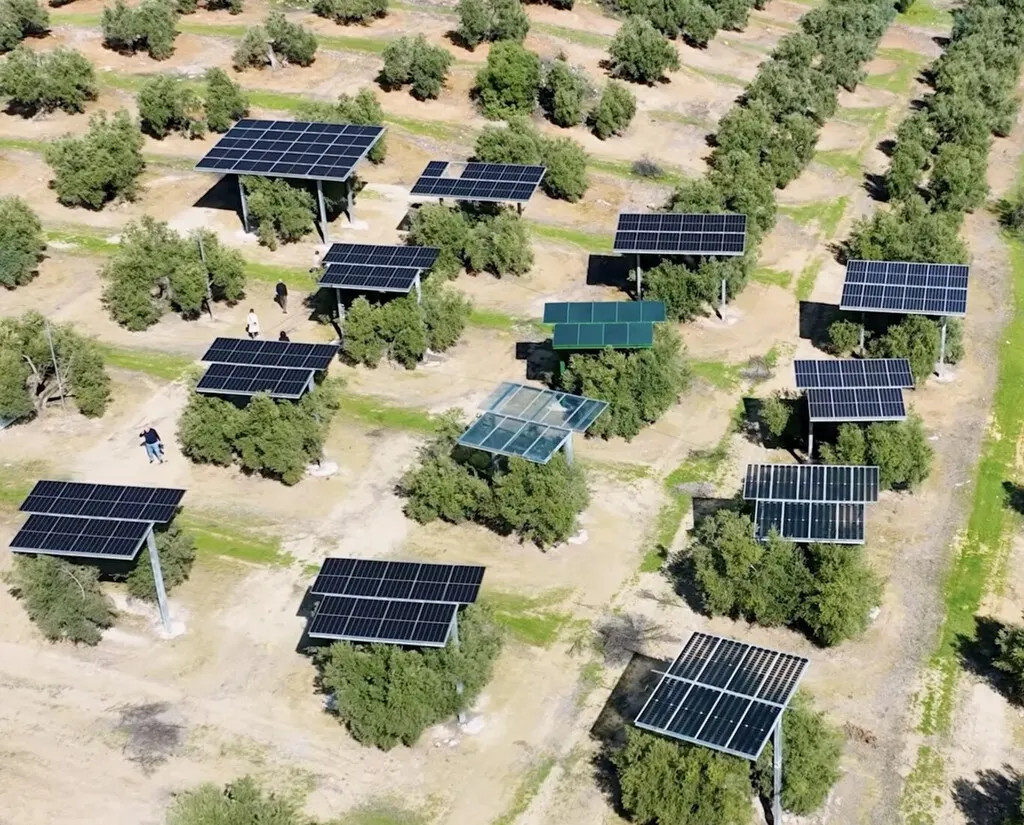
Acesur baut Solarpark über Olivenhain in Jaén mit 5.150 Modulen
Amazon-Rechenzentrum in Aragón darf 48 % mehr Wasser verbrauchen
Bizum Pay im Test: Die App funktioniert, viele Läden noch nicht
Mehr aus: Hardware
Alle anzeigen →
Panasonic zieht Serienfertigung von Perowskit-Solarglas vor
Xreal Aura erscheint Mitte November ab 1.099 US-Dollar
Amazon Echo Time und Alexa Photo Frame: Neue Echo-Geräte im Überblick