ETH취리히, 쥐 근육으로 움직이는 초소형 로봇 개발
ETH취리히 연구진이 쥐 세포로 키운 근육 조직을 부드러운 하이드로겔 뼈대에 결합했습니다. 뛰고 걷고 헤엄치고 물체를 잡는 소형 로봇입니다.
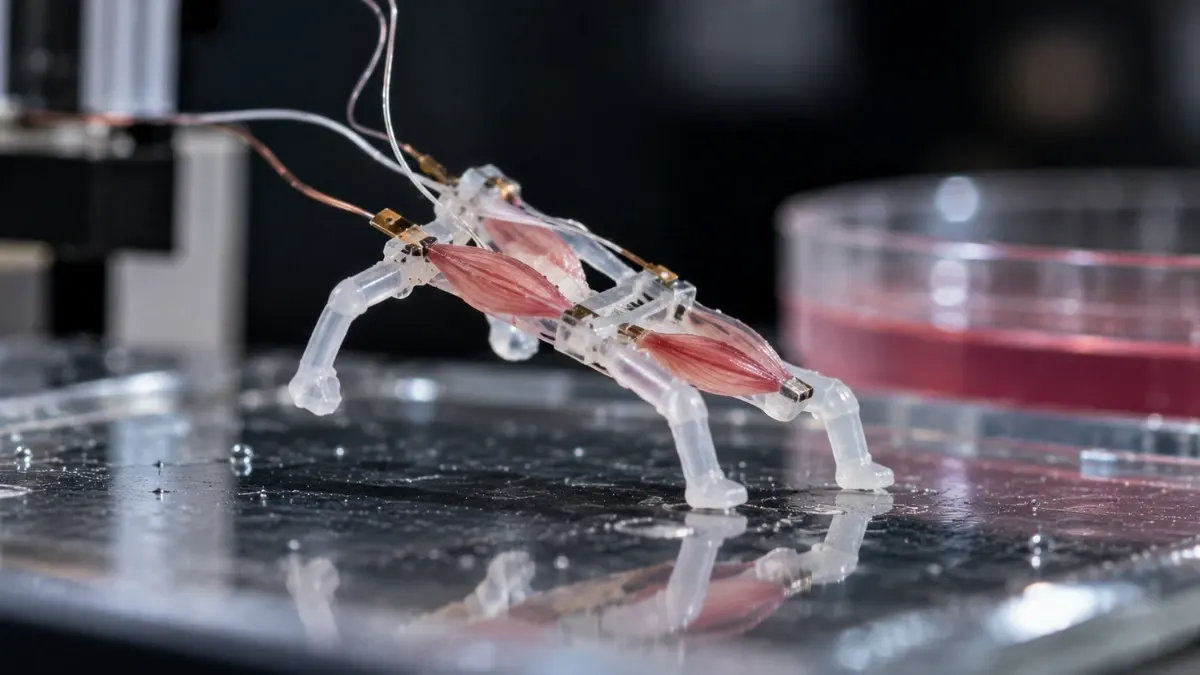
스위스 ETH취리히 연구진이 쥐 세포로 근육 조직을 배양해 부드러운 뼈대에 결합한 소형 로봇을 개발했습니다. 이 로봇은 점프하고, 걷고, 헤엄치고, 물체를 잡을 수 있습니다. 근육의 양을 늘리지 않고도 뼈대와의 연결 구조를 정교하게 설계하는 것만으로 훨씬 강한 움직임을 얻었다는 점이 핵심입니다.
근육과 뼈대를 함께 설계
연구는 로베르트 카츠만 교수가 이끄는 소프트 로보틱스 연구실에서 진행됐습니다. 살아 있는 조직과 인공 부품을 결합한 '바이오하이브리드 로봇'으로, 근육 조직은 동물 근육처럼 전기 자극을 받으면 수축합니다. 기존의 비슷한 근육은 움직임이 너무 작아 현미경으로나 볼 수 있는 경우가 많았습니다.
연구진은 Nature Communications에 실린 논문에서 근육과 이를 고정하는 구조를 처음부터 함께 설계해야 한다고 밝혔습니다. 아이스테 발치우나이테, 마이크 Y. 미셸리스 등은 컴퓨터 시뮬레이션과 진화 알고리즘으로 적은 근육으로 큰 변형을 만드는 형태를 찾았습니다.
뼈대는 물을 많이 머금은 하이드로겔로 만들었습니다. 빛으로 재료를 굳히는 3D 프린팅 기술인 졸로그래피를 사용했으며, 뼈대 하나를 만드는 데 약 1분이 걸렸습니다. 표면에는 미세한 홈을 새겨 근육 세포가 올바른 방향으로 자라고 수축력이 로봇 전체에 효율적으로 전달되도록 했습니다.
점프 5mm, 보행 초속 6.2mm
구동 부품의 길이는 약 1.5cm입니다. 전기 자극을 주자 로봇은 바닥에서 약 5mm 뛰어올랐습니다. 몸길이의 3분의 1에 해당합니다. 보행형은 초속 6.2mm를 기록했으며, 몸길이 대비로는 지금까지 보고된 보행형 바이오하이브리드 로봇 중 최고라고 합니다. 헤엄치기와 물체 잡기 시연용 로봇도 제작됐습니다.
실용화까지는 먼 길
가장 큰 제약은 근육을 살려 두는 일입니다. 현재 시제품은 세포에 영양분을 공급하는 배양액이 필요합니다. 더 큰 로봇에는 산소와 영양분을 전달하고 노폐물을 제거하는 혈관계 같은 장치가 필요합니다. 생물학적 편차도 문제입니다. 똑같이 설계한 근육 두 개가 같은 방식으로 자라고 작동한다는 보장이 없어 일반 모터 같은 재현성을 확보하기 어렵습니다.
이런 문제가 해결되면 미래의 소프트 로봇과 초소형 조작 장치, 의료기기에 응용될 수 있습니다. 다만 현재는 작은 실험실 시연 단계에 머물러 있습니다.
같은 날의 다른 뉴스
전체 보기 →

관련 카테고리: 과학
전체 보기 →
Manoj Gupta, 1996년부터 이어진 최단 경로 알고리즘 한계 넘었다
투명한 머리 통안어, MBARI가 사상 첫 4K 촬영
파일럿파동 이론, 양자 터널링 실험 논란 넘었다