泰山で世界山岳ロボット競技会、約90チームが石段に挑む
中国・泰山の石段約3100段を、約90チームのロボットが登った。卵やスイカを背負う部門もあり、主競技はUnitreeグループ系の四足ロボットが制した。
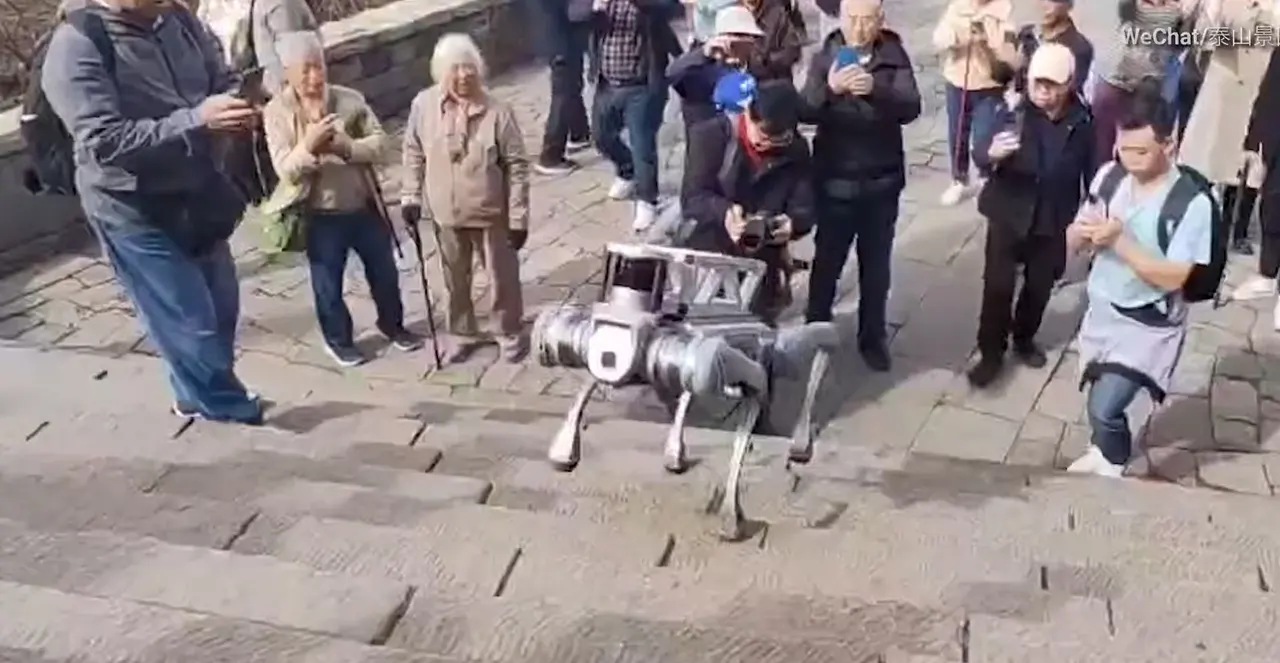
中国・山東省の泰山で11月2日、「World Mountain Robot Challenge」が開かれた。ヒューマノイド、四足ロボット、人の動きを補助する外骨格など、約90チームが参加した。主競技の四足ロボット部門は、Unitreeグループに属するBeijing Lingyi Technologyのチームが制した。
3100段超の石段コース
主コースは洪門から中天門までの3.9km。3100段を超える石段があり、標高差は約600mに及ぶ。山頂まで登る競技ではなく、頂上へ向かう道の一区間である。
優勝した四足ロボットのタイムは43分41秒。CCTVによると、一般の観光客は最低でも2時間かかるという。ヒューマノイドで最速だったのはZhishen Lingyueのチームで27分26秒だが、距離はかなり短い区間だった。一方で、石畳で転倒して技術者の助けが必要になった機体や、階段から落ちて転がった機体もあった。
主催者はスピード部門と運搬部門を分けた。運搬部門では卵やスイカなどを届ける。背中に約13kgを載せた機体もあった。コースは約3.3km、2100段超で、所要時間と荷物の状態の両方で評価された。優勝はLinxai IntelligenceのLingshiチームで、記録は1時間51分29秒だった。
異なる制御アプローチ
Uniubi AIの技術者は、LiDARでレーザーを使い周囲の3Dマップを作り、段差や石を認識して次の足運びを計画する方式を説明した。これに対しGenisom AIは、周囲の映像に頼らない登坂モードを採用。足と地面の接触、関節への負荷、胴体の姿勢といった情報から次の歩幅を調整し、バランスを保った。
卵やスイカの運搬では、ロボットが倒れなくても急な加速で荷物が傷む恐れがあり、揺れの抑制が課題になる。
実用性が問われる
泰山では既に、水を運び上げ、帰りにごみを運ぶロボットが2026年に稼働している。報道によると、通常30〜45kgを運び、カメラとLiDARを備え、バッテリー1回で4〜6時間動作する。ただし最短記録だけで実用性は決まらない。信頼性、消費電力、監視の必要性、維持費の方が重要になる。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。
同じ日のニュース
すべて見る →



関連カテゴリ: ハードウェア
すべて見る →
Fritzbox、多くの機種で2033年初頭までアップデート提供
EU、欧州の半導体産業に5億ユーロ超を投入 パートナーと生産拡大を目指す
Nothing、画面なしのAIガジェットを予告 Carl Pei氏が言及