アウディ、ヒューマノイドで部品の順序出しを試験
アウディはインゴルシュタット工場で、Agile Robotsの車輪型ヒューマノイドを使い、コンテナから部品を取り出して組立順に並べる実証を進めている。
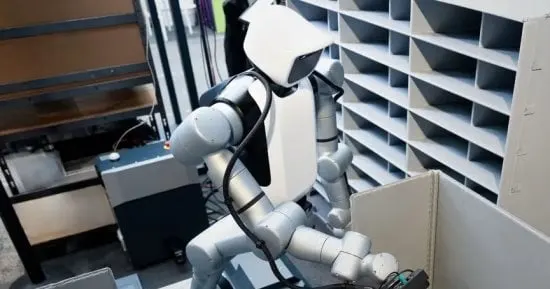
アウディは、ドイツのインゴルシュタット工場で、Agile Robotsが開発した車輪型ヒューマノイドロボットの試験を進めている。コンテナから部品を取り出し、後工程の組立に必要な順番へ並べる「部品の順序出し(シーケンシング)」の自動化が狙いだ。
プロジェクトにはアウディとAgile Robotsのほか、Dassault SystèmesとNvidiaが参加する。発表は10月21日、NVIDIA GTC Berlinで行われた。試験は同社の生産ラボで実施され、移動型ロボットが部品を決められた順序で並べ、適切なタイミングで組立ステーションへ届けられるかを評価している。
難しい理由
アウディの資材供給では、1日におよそ100万回のピッキングが発生する。これは作業量の規模を示す数字で、新型ロボットの実績ではない。部品の形状や梱包材、置かれ方はさまざまで、従来の産業用ロボットには難しい作業とされてきた。ロボットは部品を一つずつ識別し、傷つけずに掴む方法を選び、正しい位置に置く必要がある。柔らかい部品や半剛性の部品は、動かすと形が変わるため特に難度が高い。
使用するのは「Agile One」で、人の手が届く範囲、両腕による操作、車輪付きの基部による移動性を併せ持つ。固定式のロボット作業台に合わせて工場を作り替えなくても、既存の環境で働ける点が特徴だ。AIによる認識と両腕の協調動作で、課題に対応する。
仮想環境で事前検証
Dassault SystèmesはDELMIAと3DEXPERIENCEプラットフォームで物流環境の仮想ツインを構築し、作業の実現性や所要時間、作業環境、安全性を検証する。物理環境やロボットの挙動の再現には、NVIDIA Omniverseのライブラリを使う。
現段階は概念実証(PoC)で、ピッキング成功率やエラー率などの性能データは公表されていない。工場全体へ展開する時期も示されていない。実用化の鍵は、多様な部品を安定して扱い、生産に見合う速度で動き、既存設備に適応できるかどうかにある。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。
同じ日のニュース
すべて見る →



関連カテゴリ: 自動車
すべて見る →
ADAC調査、反射素材の服を着た人を緊急ブレーキが見落とす
Changan Uni-V、ロシアで1905台リコール 車載画面の不具合
Tesla、2027年にCybertruck生産終了へ マスク氏が表明