NTT dévoile une IA physique qui anticipe les échecs des robots
NTT présente une technologie d'IA physique qui permet aux robots de prévoir les chutes ou effondrements de charges et de choisir l'action la plus susceptible de réussir.
 SUMO · le puzzle de nombres
 Dialo · apprenez les langues en parlant
 ediviewer · lisez les fichiers EDI comme des documents
 giftdetect · le bon cadeau en quelques minutes
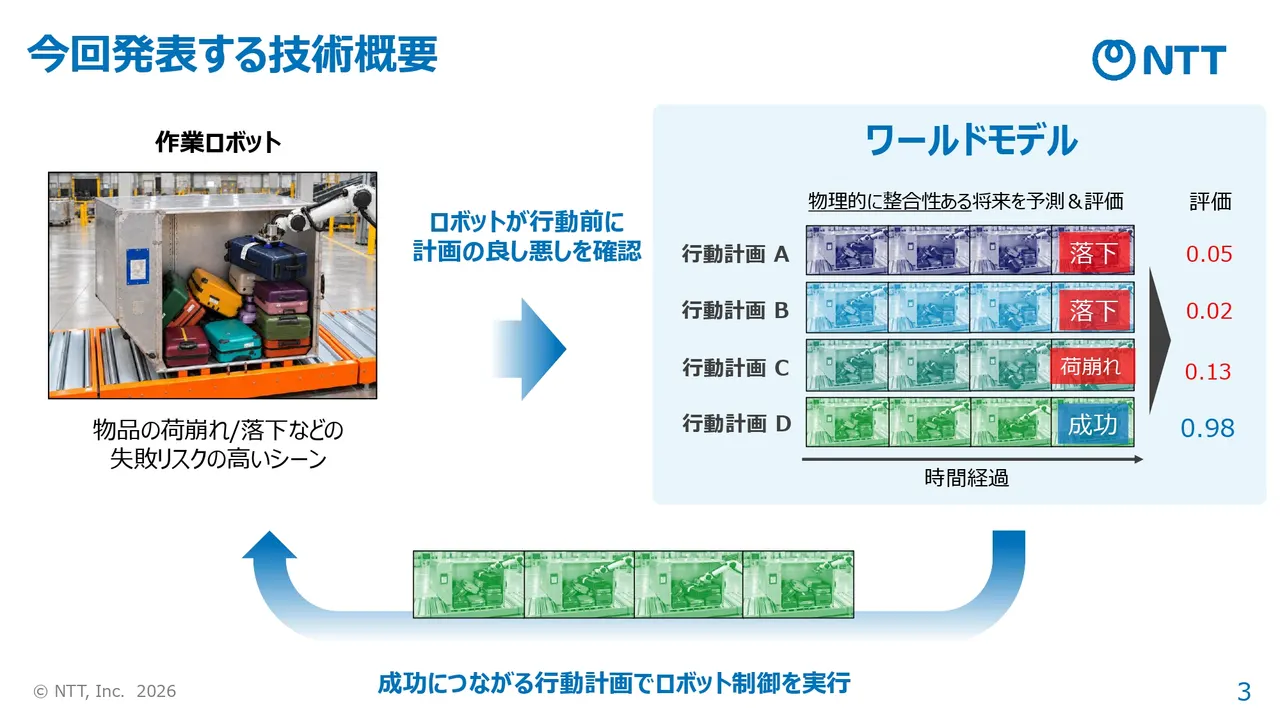
NTT a présenté le 11 novembre une technologie d'IA physique permettant aux robots de prévoir des risques, comme l'effondrement d'une pile ou la chute d'un objet, avant d'agir, puis de retenir l'action offrant les meilleures chances de réussite. Elle repose sur le « NTT World Model », qui anticipe le mouvement des objets selon les lois de la physique et évalue d'avance plusieurs actions possibles.
Les limites des modèles du monde actuels
Un modèle du monde saisit l'état de l'environnement et prédit comment il évoluera sous l'effet des actions du robot. La plupart des modèles existants apprennent de façon empirique à partir d'énormes volumes de vidéos et, face à une situation inédite, peuvent produire des prédictions contraires à la physique. Le problème est aigu pour les bagages d'aéroport ou les colis, dont la forme, le poids et la disposition varient tellement qu'il est difficile de réunir des données d'entraînement couvrant tous les cas.
Le NTT World Model associe un modèle de génération vidéo à un « adaptateur de contrôle physique » développé en interne. Celui-ci estime la position, l'orientation, la vitesse et la masse des objets, puis prédit leur évolution à l'aide des équations du mouvement, ce qui permet de reproduire contacts et collisions. Selon NTT, cette combinaison limite les résultats peu naturels, tels que des objets qui disparaissent ou se déforment, et préserve la cohérence physique même dans des situations non apprises.
Résultats et prochaines étapes
Le système s'intègre aux logiciels de commande de robots existants. Pour plusieurs actions candidates produites par un modèle VLA (Vision-Language-Action) ou un planificateur de mouvement, il prédit le résultat sous forme de vidéo et attribue un score de réussite à chacune, ce qui permet au robot de les comparer avant de bouger.
Dans une expérience de rangement d'objets de forme irrégulière sur une étagère avec un petit robot, l'association du modèle VLA open source π0.5 et du NTT World Model a fait passer le taux de réussite de 73,1 % à 92,3 %. Sur le benchmark public OBJ3D, qui inclut des collisions entre plusieurs objets, il obtient 7,81 en LPIPS, une mesure proche de la perception humaine de la similitude entre vidéo réelle et prédite. Il devance la méthode OCK (7,92) et NVIDIA Cosmos Predict 2.5 (21,90), un score plus bas étant meilleur.
NTT vise d'abord le chargement et le déchargement de bagages d'aéroport de formes et de poids variés. L'entreprise mènera des démonstrations avec Mujin, puis cherchera à étendre la technologie à la logistique et à l'entreposage, à l'industrie, à la construction et au commerce de détail.
Des apps à découvrir
SUMO : le puzzle de nombresTouche les bonnes cases, additionne, atteins l'objectif. Facile à apprendre, difficile à maîtriser. Gratuit, pour tous les âges.
Dialo : apprenez les langues en parlantDiscutez avec un partenaire IA ; chaque phrase revient corrigée et expliquée dans votre langue. 9 langues, de A1 à C2.
ediviewer : lisez les fichiers EDI comme des documentsOuvrez des messages EDIFACT et X12, chaque segment expliqué, conversion JSON/XML, export PDF et Excel. Fonctionne en local, sans envoi.
giftdetect : le bon cadeau en quelques minutesChoisissez pour qui, l'occasion et la personnalité. Le moteur lit les descriptions de produits de boutiques locales et classe ce qui convient. Gratuit, sans inscription.
Plus d'actus de ce jour
Tout voir →
Google Wallet : des clés numériques pour serrures connectées NFC et UWB

TSMC prévoit d'investir jusqu'à 1 milliard de dollars dans Anthropic et OpenAI

TC Battlefield : Acecore, Supplya et Navidyn sur le podium

Airwallex va investir plus de 1,6 milliard de dollars à Singapour
Plus dans: IA
Tout voir →
United Airlines bloque l'achat de billets par des agents d'IA
Google lance Gemini 4 Carbon pour développeurs et entreprises
Google dévoile Gemini Robotics 2.5 pour robots humanoïdes