ETH Zúrich crea robots diminutos con músculo vivo de ratón
Investigadores de ETH Zúrich unieron tejido muscular cultivado a un esqueleto blando y lograron robots minúsculos que saltan, caminan, nadan y agarran objetos.
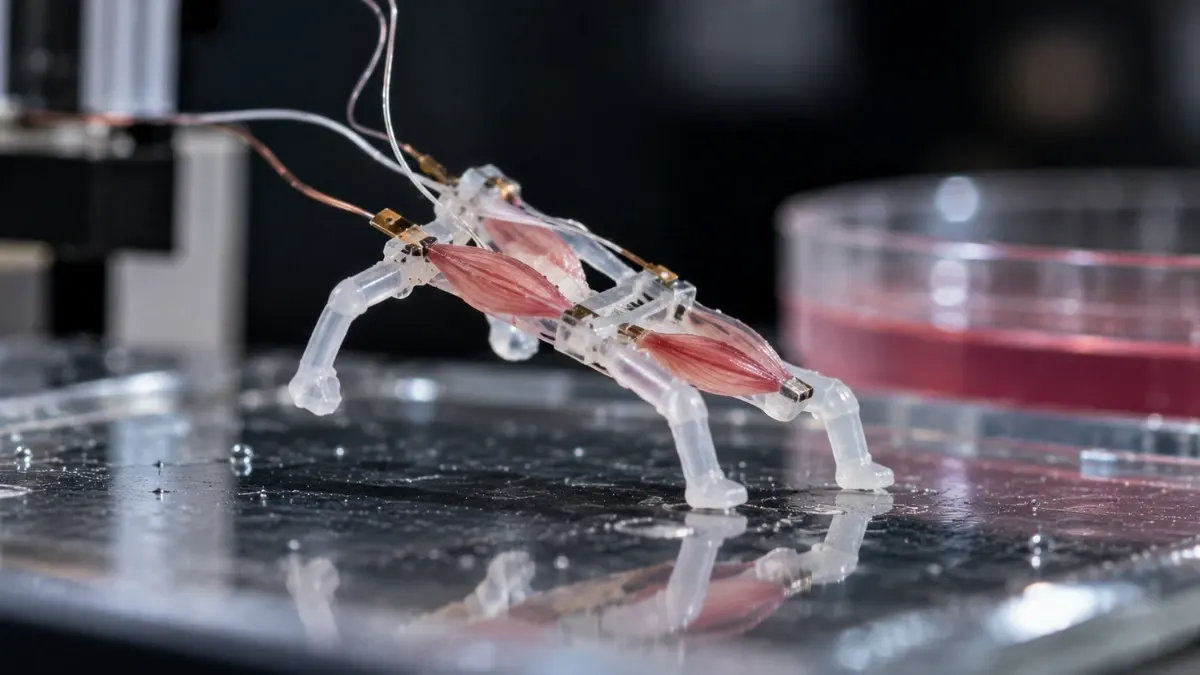
Investigadores de ETH Zúrich han desarrollado pequeños robots biohíbridos que se mueven con músculo real cultivado en laboratorio a partir de células de ratón. Las máquinas pueden saltar, caminar, nadar y agarrar objetos, y el equipo logró movimientos más potentes sin aumentar la cantidad de músculo.
El trabajo procede del laboratorio de robótica blanda dirigido por el profesor Robert Katzschmann. En el estudio publicado en Nature Communications, Aiste Balciunaite, Mike Y. Michelis y sus colegas demuestran que el músculo y la estructura a la que se fija deben diseñarse de forma conjunta. Los músculos cultivados hasta ahora se contraían, pero el movimiento era a menudo tan pequeño que solo se apreciaba con microscopio.
Diseño por algoritmo, impresión en un minuto
El equipo empleó simulaciones por ordenador y un algoritmo evolutivo para comparar distintas formas de tejido muscular y del material que lo rodea, con el fin de hallar la configuración que genere mayor deformación con poco músculo. Las estructuras blandas son de hidrogel, un material con mucha agua, y se fabricaron mediante xolografía, una técnica de impresión 3D en la que luz controlada endurece el material. Cada estructura tardó aproximadamente un minuto.
La superficie del hidrogel tiene surcos microscópicos que ayudan a las células musculares a adherirse y a crecer en la dirección adecuada, de modo que la fuerza de contracción se transmite mejor al cuerpo del robot.
Los actuadores miden unos 1,5 cm. Tras un impulso eléctrico, un robot saltó alrededor de 5 mm, un tercio de la longitud de su cuerpo. Una variante caminante alcanzó 6,2 mm/s, lo que, en proporción a su tamaño, es según los investigadores el mejor resultado entre los robots biohíbridos caminantes descritos hasta ahora.
Lejos todavía de un uso práctico
El mayor obstáculo es mantener vivo el tejido. Los prototipos actuales requieren un medio nutritivo; las máquinas más grandes necesitarían algo parecido a un sistema circulatorio que distribuya oxígeno y nutrientes y elimine los desechos. A ello se suma la variabilidad biológica: dos músculos con el mismo diseño pueden no desarrollarse ni funcionar igual, lo que dificulta la repetibilidad.
Si se resuelven estos problemas, el enfoque podría aplicarse a robots blandos, micromanipuladores y dispositivos biomédicos. Por ahora, son solo pequeños demostradores de laboratorio.
Más de este día
Ver todas →
Verve prepara pagos con el móvil y por agentes de IA en Nigeria
SWK Energie lanza meinGAMING, una tarifa de luz para gamers
Hey Mac: la app gratuita que desbloquea tu Mac con la cara

ORISA recupera chats de IA borrados desde la memoria de Android
Más en: Ciencia
Ver todas →
Manoj Gupta supera un límite de 1996 en caminos más cortos
Pez barreleye de cabeza transparente, grabado por primera vez en 4K
La teoría de la onda piloto supera un nuevo reto del efecto túnel