EgoThumb: un sexto dedo robótico que no hace falta controlar
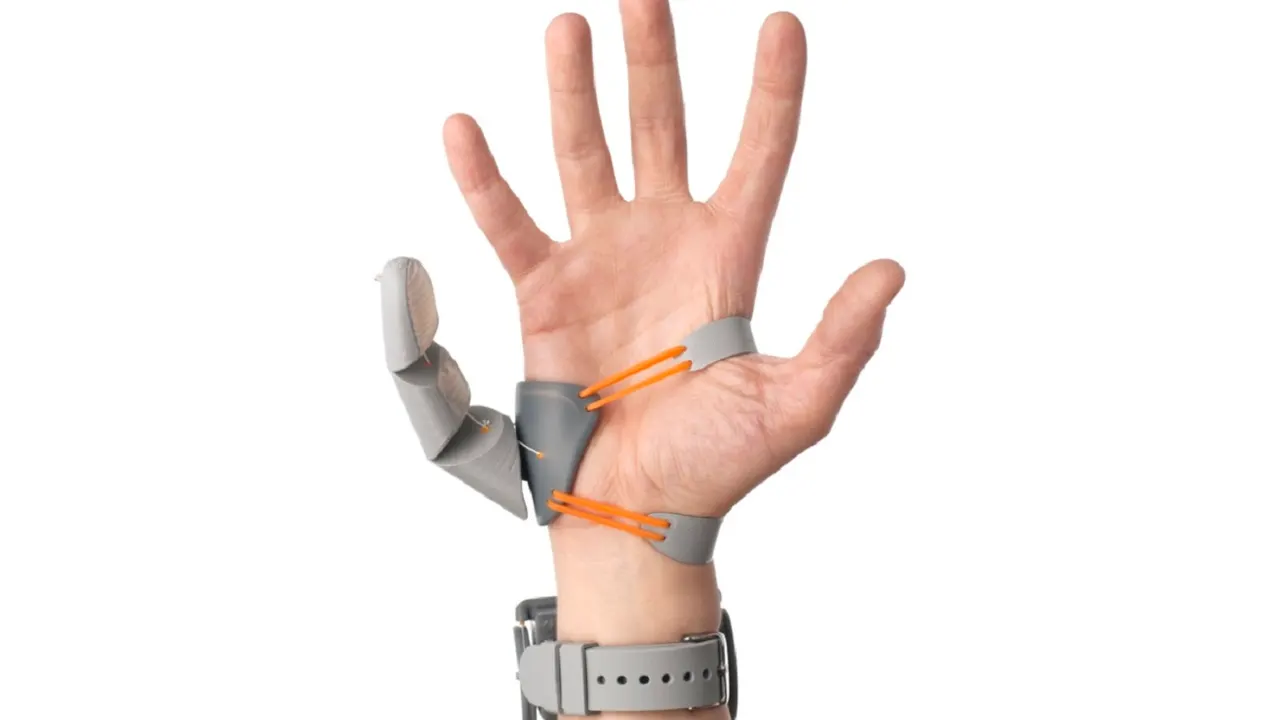
EgoThumb es un pulgar robótico extra que vigila la mano con una cámara y ayuda solo. La idea nació de un investigador harto de soldar.
 SUMO· el puzle de números
 Dialo· aprende idiomas hablando
 ediviewer· lee archivos EDI como documentos
 giftdetect· el regalo adecuado en minutos
Al soldar cables hay que sujetar piezas, manejar el soldador y acercar el estaño a la vez. A un investigador le cansó, y de ahí salió EgoThumb, un pulgar robótico adicional que usa IA para ayudar sin que tengamos que controlarlo.
Ese es el punto clave. Los sextos dedos anteriores planteaban un problema: cómo manejar una extremidad para la que el cerebro no tiene órdenes. Pie, voz o la otra mano convierten el aparato en otra habilidad que aprender.
¿Cómo funciona EgoThumb?
La construcción es sencilla: tres articulaciones, cada una con un par de tendones para flexionar y extender. Los motores van en el antebrazo, así que el pulgar pesa poco. Una pequeña cámara gran angular junto a la mano observa los dedos y los objetos de alrededor.
La imagen llega a un modelo de IA, junto con la posición actual de las articulaciones. Se entrenó con aprendizaje por imitación, es decir, a partir de demostraciones humanas. Durante el entrenamiento, un operador movía el pulgar con una interfaz de pie. Después, el algoritmo predecía los movimientos por su cuenta. Si alguien coge una botella, el pulgar la sujeta mientras los dedos desenroscan el tapón. Al dejarla, suelta.
Investigadores de la Universidad de Cambridge ya habían creado el Third Thumb, controlado con la presión de los dedos de los pies. EgoThumb busca evitar la atención constante.
¿Qué tal funciona?
Tres personas probaron cuatro tareas: levantar un cubo, desenroscar un tapón, remover té y mover una pelota, con diez intentos cada una. El éxito medio fue del 90 %, 92,5 % y 87,5 %. Dos participantes que no intervinieron en el entrenamiento lo hicieron tan bien como el operador que dio las demostraciones.
Hay una pega. Esos resultados valen para lugares que el algoritmo conocía. Al cambiar de entorno, algunas tareas empeoraron: remover té en dos entornos nuevos dio en torno al 67 % y el 73 %. Tres personas son pocas, el modelo corre en un ordenador externo y aún no se ha probado la soldadura.
La seguridad sigue abierta. La cámara puede no ver un objeto tapado por la mano y no percibe presión ni deslizamiento, así que un error puede acabar en caída o aplastamiento. El equipo quiere añadir sensores táctiles, reducir el tamaño, mejorar la comodidad e integrar mejor la cámara. Los planos del hardware y el software son de código abierto.
Apps que merecen la pena
SUMO: el puzle de númerosToca las casillas correctas, suma y alcanza el objetivo. Fácil de aprender, difícil de dominar. Gratis, para todas las edades.
Dialo: aprende idiomas hablandoConversa con un compañero de IA; cada frase vuelve corregida y explicada en tu idioma. 9 idiomas, de A1 a C2.
ediviewer: lee archivos EDI como documentosAbre mensajes EDIFACT y X12, cada segmento explicado, conversión a JSON/XML, exportación a PDF y Excel. Funciona en local, sin subir nada.
giftdetect: el regalo adecuado en minutosElige para quién es, la ocasión y su personalidad. El buscador lee las descripciones de tiendas locales y ordena lo que encaja. Gratis, sin registro.
Más de este día
Ver todas →
Turla y el malware Cereal copiaban correos a Moscú
Caída de Claude: fallos de acceso en Claude.ai y Claude Code
Navigo en Android pasa a Google Wallet: hasta 20 tarjetas por móvil

Europol recupera 6 millones de credenciales robadas: cómo saber si eres tú
Más en: Hardware
Ver todas →Gafas con IA de Samsung, Google y Gentle Monster agotan la reserva
Pantalla 3D sin gafas: la IA convierte vídeo 2D en directo y sigue tus ojos
Fritzbox 5690 Pro: algunos routers traen la mitad de memoria