리얼월드, 로봇 손 조작 평가 기준 ‘덱스벤치’ 공개
엔비디아 투자를 받는 리얼월드가 휴머노이드의 다섯 손가락 정밀 조작 능력을 같은 기준으로 비교하는 벤치마크 ‘덱스벤치’를 공개했습니다.
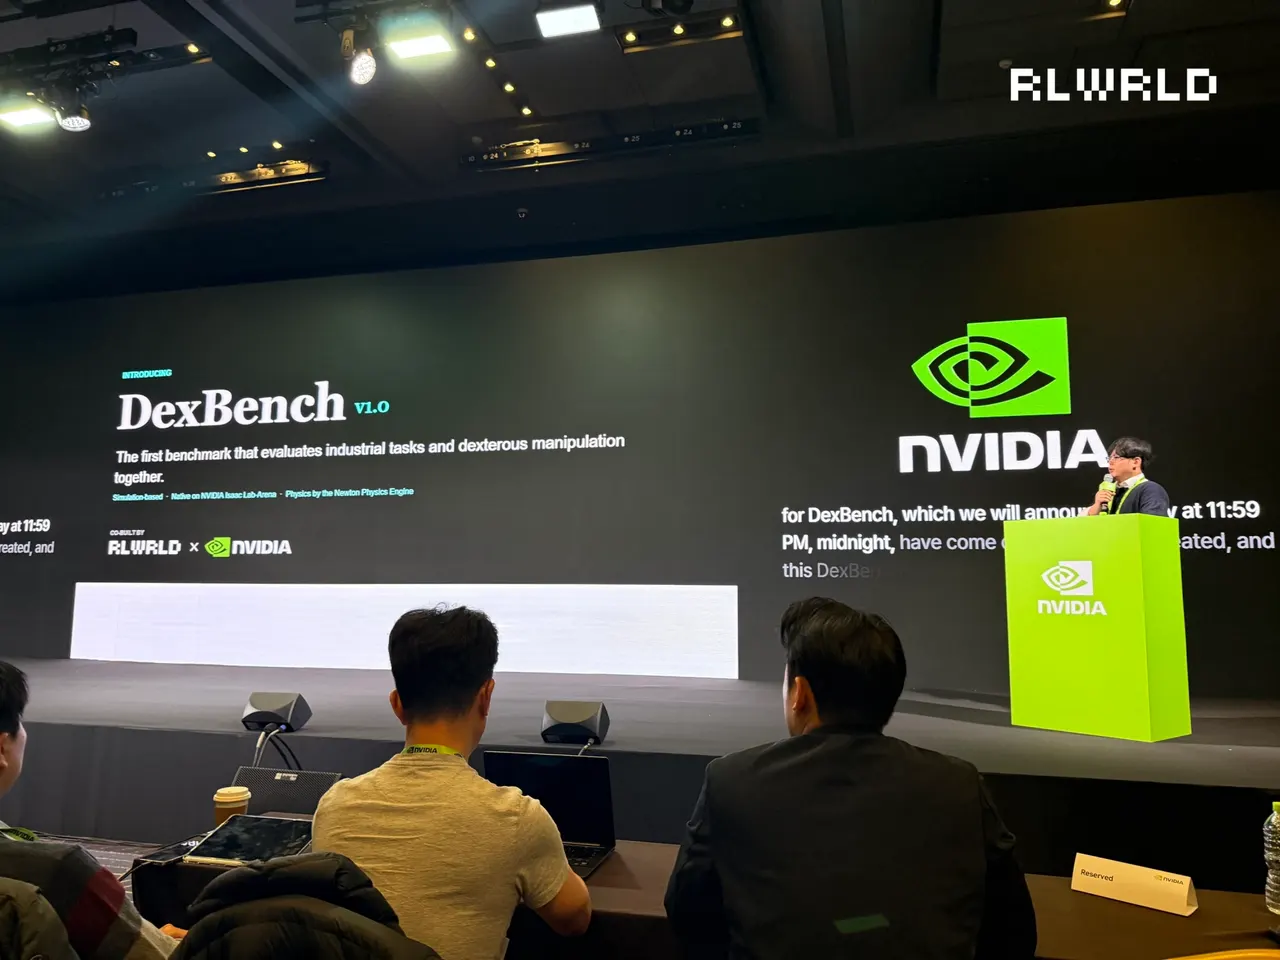
로봇 파운데이션 모델을 개발하는 피지컬 AI 기업 리얼월드(대표 류중희)가 휴머노이드의 정밀한 손 조작 능력을 평가하는 벤치마크 ‘덱스벤치(DexBench)’를 공개했습니다. 9일 서울 코엑스에서 열린 ‘엔비디아 AI 데이 서울 2026’에서 선보였으며, 리얼월드는 같은 날 엔비디아가 발표한 자사 투자 계획도 공식 확인했습니다.
덱스벤치는 리얼월드가 지난 6월 엔비디아와 함께 시작한 정밀 손 조작 평가 기준·데이터 표준 구축 작업의 첫 결과물입니다. 공장 부품 조립, 물류센터 상품 처리, 매장 진열처럼 사람 손이 필요한 작업을 로봇이 맡으려면 다섯 손가락 로봇 손으로 정교하게 물체를 다뤄야 합니다.
4개 산업, 15개 작업
기존 벤치마크가 주로 테이블 위에서 물체를 집어 옮기는 단순 작업을 평가했다면, 덱스벤치는 유통, 물류, 조립, 호텔 식음료 등 4개 산업 환경에서 15개 작업을 구현했습니다. 상품 꺼내 배치하기, 롤케이지에서 물품 내리기, 커넥터 꽂기와 나사 조이기, 접시 쌓기와 액체 따르기 등입니다. 가상 환경의 물체와 설비는 실제 제품 규격에 맞췄습니다.
평가 항목에는 작업 성공률과 함께 학습 때 보지 못한 물체, 물리적 특성, 공간 배치에서도 작업을 해내는지 보는 ‘일반화’ 성능이 포함됩니다. 엔비디아의 오픈소스 시뮬레이션 평가 도구 ‘아이작 랩-아레나’와 오픈소스 물리 엔진 ‘뉴턴’을 기반으로 해 손가락과 물체의 접촉, 형태가 바뀌는 물체, 움직이는 설비 같은 복잡한 물리 현상을 재현합니다.
향후 계획
개발에는 엔닷라이트, 스페이스에이아이, 피직스심랩이 3D 데이터와 환경을 제공했고, 제네시스 AI와 미믹 로보틱스 등 해외 기업이 사전 공개 버전을 시험 중입니다. 리얼월드는 코드, 평가 환경, 시뮬레이션·학습 데이터, 기준 모델 성능, 순위표를 공개할 계획입니다. 첫 기준 성능은 차기 파운데이션 모델 ‘리얼덱스(RLDX) 1.1’로 측정했습니다. 시뮬레이션과 실제 로봇 결과를 비교하는 검증을 강화하고 지원 로봇과 손 종류도 늘립니다.
엔비디아는 과학기술정보통신부와 연 ‘AI 스타트업 파트너십 포럼’에서 리얼월드, 모티프테크놀로지스, 업스테이지에 투자한다고 밝혔습니다. 금액은 공개되지 않았으며, 리얼월드는 파운데이션 모델 고도화와 산업 현장 배포 확대에 투자금을 쓸 계획입니다.
주목할 만한 앱
 SUMO: 숫자 퍼즐
올바른 칸을 고르고 더해 목표 숫자를 맞추세요. 배우긴 쉽고 마스터하긴 어렵습니다. 무료, 전 연령.
 Dialo: 말하면서 배우는 언어 앱
AI 대화 파트너와 대화하세요. 모든 문장이 교정되어 내 언어로 설명과 함께 돌아옵니다. 9개 언어, A1부터 C2까지.
 ediviewer: EDI 파일을 문서처럼 읽기
EDIFACT와 X12 메시지를 열어 각 세그먼트 설명을 보고, JSON/XML로 변환하고, PDF와 Excel로 내보내세요. 로컬에서 실행, 업로드 없음.
 giftdetect: 몇 분 만에 딱 맞는 선물
받는 사람, 기념일, 성격을 고르세요. 검색 엔진이 현지 상점의 상품 설명을 읽고 어울리는 것을 추려 줍니다. 무료, 가입 없음.
같은 날의 다른 뉴스
전체 보기 →
관련 카테고리: 스타트업
전체 보기 →
Edgevana, Nvidia 컴퓨팅 7억 달러 계약 확보
소프트뱅크·Grab, 말레이시아 AI 인프라 18억 달러