リアルワールド、ロボットハンド評価基準「DexBench」を公開
エヌビディアの投資を受けるリアルワールドが、人型ロボットの5本指による精密操作を同一基準で比べられるベンチマーク「DexBench」を公開した。
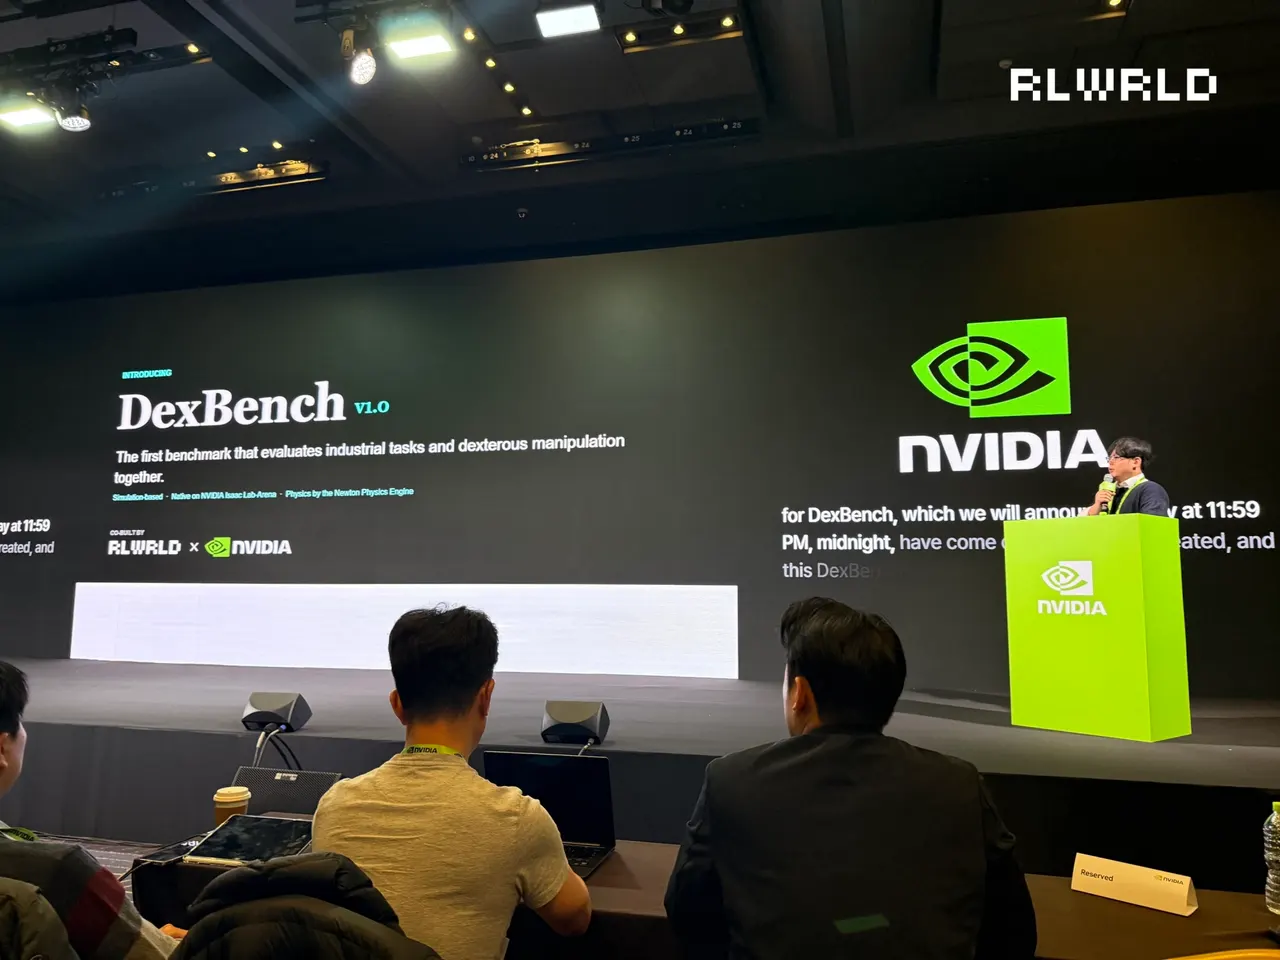
ロボット基盤モデルを開発するフィジカルAI企業のリアルワールド(RealWorld、代表:リュ・ジュンヒ氏)は9日、人型ロボットの精密な手の操作能力を測るベンチマーク「DexBench」を公開した。ソウルのCOEXで開かれた「NVIDIA AI Day Seoul 2026」での発表で、同社は同日にエヌビディアが示した自社への投資計画も正式に確認した。
DexBenchは、リアルワールドが6月にエヌビディアと始めた精密な手の操作の評価基準・データ標準づくりの最初の成果だ。工場での部品組み立て、物流センターでの商品処理、店舗での陳列など、人の手が必要な作業をロボットが担うには、5本指のロボットハンドで物を精密に扱う必要がある。
4分野15作業を再現
従来のロボット向けベンチマークは、テーブル上の物をつかんで運ぶ単純な作業が中心だった。DexBenchは流通、物流、組み立て、ホテルの飲食の4産業環境で15作業を実装した。商品の取り出しと配置、ロールケージからの荷下ろし、コネクターの差し込みやネジ締め、皿の積み重ね、液体を注ぐ作業などだ。仮想環境の物体や設備は実際の製品規格に合わせている。
評価項目には作業成功率に加え、「汎化」性能がある。学習時に見ていない物体や物理特性、空間配置でも作業できるかを測る。エヌビディアのオープンソースのシミュレーション評価ツール「Isaac Lab-Arena」と物理エンジン「Newton」を基盤とし、指と物体の接触、形が変わる物体、動く設備といった複雑な物理現象を再現できる。
今後の予定
開発にはエンドライト、スペースAI、フィジックスシムラボが3Dデータと環境を提供した。Genesis AIやMimic Roboticsなど海外企業は先行版を試している。同社はコード、評価環境、シミュレーションデータ、学習データ、基準モデルの性能、順位表を公開する計画だ。最初の基準性能は次期ロボット基盤モデル「RLDX 1.1」で測定した。今後はシミュレーションと実機の結果を比較する検証を強め、対応するロボットやハンドも増やす。
エヌビディアは科学技術情報通信部と開いた「AIスタートアップ・パートナーシップ・フォーラム」で、リアルワールド、モティーフテクノロジーズ、アップステージへの投資計画を発表した。金額は非公表で、リアルワールドは基盤モデルの高度化と産業現場への展開拡大に充てる。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。
同じ日のニュース
すべて見る →
セガ・フェイブに不正アクセス、全国のアーケード機が停止
情報流出で新韓・ハナ銀行が補償策、実効性に疑問の声
公取委、ネイバーファイナンシャルとドゥナムの統合に懸念
Google AIモード検索、レストラン予約検索に対応
関連カテゴリ: スタートアップ
すべて見る →
Edgevana、Nvidia計算資源で7億ドルの契約を確保
ソフトバンクとGrab、マレーシアにAI基盤18億ドル