Caltech、軌道上で自律組立するロボットASTRAを実証
CaltechのガントリーロボットASTRAが、軌道上で1.4メートルの反射鏡アンテナの一部を自律的に組み立てた。宇宙での大型構造物建設への第一歩となる。
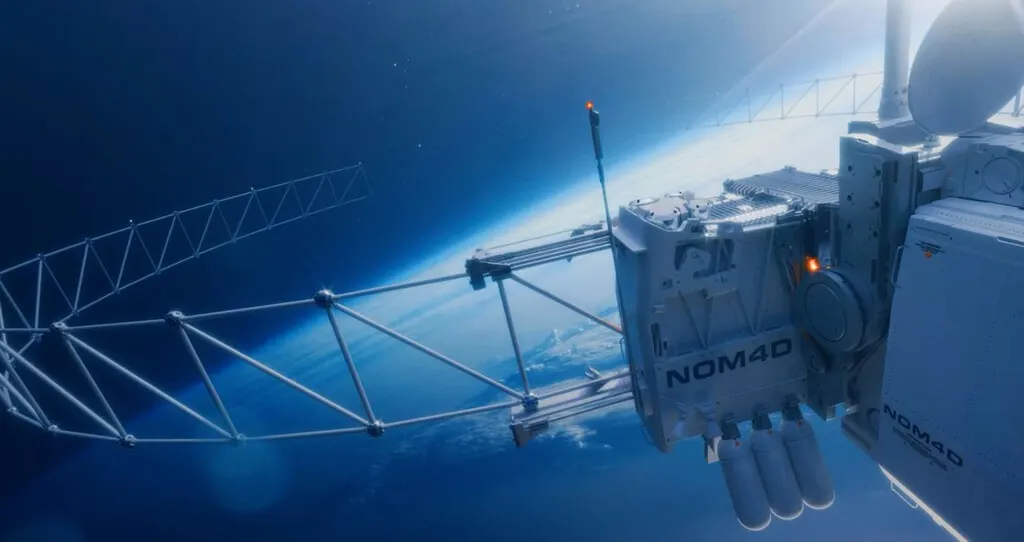
米カリフォルニア工科大学(Caltech)の研究チームは、ガントリー型ロボット「ASTRA」が軌道上で構造物の一部を自律的に組み立てたと明らかにした。完成したのは、1.4メートルの反射鏡アンテナのモジュールの一つだ。宇宙での自動建設が現実的であることを示す成果となる。
ロケットの大きさという制約
深宇宙の観測にはより大型の宇宙望遠鏡が、通信の効率化にはより大きなアンテナが必要になる。しかしロケットの搭載能力には限りがある。現在の方法は、ジェームズ・ウェッブ宇宙望遠鏡のように折りたたんで打ち上げる方式と、部品だけを送り宇宙飛行士が組み立てる方式の二つで、どちらも信頼性は高いが制約がある。
ASTRAは3つの直交軸に沿って直線移動するガントリーロボットで、体積は1立方メートル。内部にロボットアームと建設資材を収めたモーター式ディスペンサーを備える。今回は組み立て済みのアンテナモジュール2つと一緒に打ち上げられた。アンテナは機能しないもので、施工技術の検証用だ。
地上からの操作は最小限
ASTRAは2026年3月30日、SpaceXのロケットでMomentusの「Vigoride 7」に搭載されて打ち上げられた。試運転後、構造用チューブと接合部を組み合わせ、「ベイ」と呼ばれる繰り返しモジュールを作り、トラス構造を形成していった。
地上からの操作は1日7〜8回、各約15分の通信枠に限られた。問題が起きた際は、研究室にある同型機で対処したという。アンテナは複合繊維チューブ、アルミ製コネクター、反射用のKapton膜で作られ、今回組み立てたのは3番目のモジュールのみ。小さなトラブルで作業が遅れ、12月のミッション終了までにアンテナは完成しない見通しだが、時間があれば完成可能だとしている。
ASTRAは、米国防高等研究計画局(DARPA)のNOM4Dプログラムの一環だ。同プログラムにはフロリダ大学のレーザー金属曲げ技術や、イリノイ大学アーバナ・シャンペーン校による、国際宇宙ステーションに取り付けるモジュールでの炭素チューブ硬化技術の研究も含まれるが、どちらも未打ち上げである。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。
同じ日のニュース
すべて見る →
関連カテゴリ: 宇宙
すべて見る →
NASA、月南極探査ローバーPROMISEを原子力で運用へ
Starlink Mini 2発表、交換式バッテリーで最大4.5時間駆動
Bureau 1440、原子力砕氷船Uralで衛星端末の通信試験