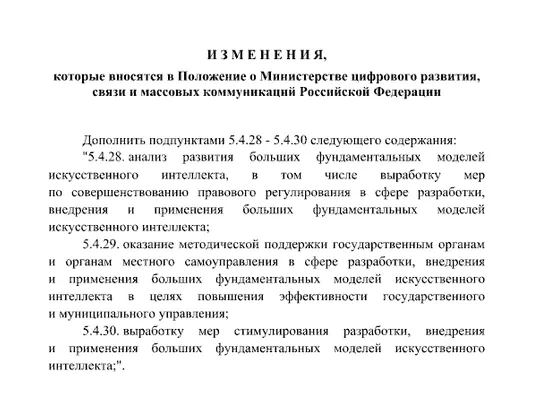
Apple HALO : un robot Unitree G1 et un Mac mini à l'épreuve
Les chercheurs d'Apple ont entraîné HALO dans 1 000 logements virtuels. Un Unitree G1 équipé d'un Mac mini M4 Pro a réussi 91 % de 360 essais réels.
 SUMO · le puzzle de nombres
 Dialo · apprenez les langues en parlant
 ediviewer · lisez les fichiers EDI comme des documents
 giftdetect · le bon cadeau en quelques minutes
Des chercheurs d'Apple ont mis au point un système permettant à un robot humanoïde de s'asseoir sur une chaise, de passer de profil par une porte entrouverte ou de ramper sous une table dans des pièces inconnues. Baptisé HALO, il a atteint 91 % de réussite sur 360 essais réels dans six intérieurs, qui n'avaient jamais été scannés ni utilisés pour l'entraînement.
Selon l'étude « Perceptive Humanoid Motion from Simulation », le robot comprend une consigne et choisit des mouvements du corps entier à partir des seules images de ses caméras. Il n'a besoin ni d'un plan préalable du logement ni d'un mouvement enregistré pour chaque tâche. Il peut aussi pousser des cartons et enchaîner plusieurs actions.
1 000 logements virtuels pour s'entraîner
Le principal obstacle à l'entraînement des humanoïdes reste les données : il faut en général démontrer les gestes par téléopération ou capture de mouvement. Apple a donc généré 1 000 logements virtuels aux agencements et mobiliers variés, soit près de 163 000 épisodes d'entraînement et environ 300 heures de mouvements. Chaque exemple associe une consigne, la vue du robot et la séquence de mouvements correspondante. Les tentatives invalides, comme un pied traversant le sol, sont écartées automatiquement. La préparation a pris 48 heures sur 250 GPU Nvidia H100.
La diversité a été déterminante : entraîné dans un seul environnement, le système réussissait à s'asseoir dans 43 % des nouvelles pièces simulées ; avec 1 000 environnements, 84 %.
Un robot chinois avec un Mac sur le dos
Apple n'a pas construit son propre humanoïde. L'équipe a modifié un Unitree G1, du fabricant chinois, en ajoutant une caméra sur la tête et un boîtier contenant un Mac mini M4 Pro avec 64 Go de mémoire. Le Mac interprète les consignes et planifie les mouvements ; le Nvidia Jetson Orin NX du robot gère le reste, sans liaison permanente avec un ordinateur externe.
HALO repose sur trois modules : l'un découpe la consigne en étapes simples, le deuxième planifie environ trois fois par seconde les cinq secondes de mouvement à venir, le troisième pilote les moteurs à 50 Hz et maintient l'équilibre.
Des limites sur les tâches enchaînées
S'accroupir sous un obstacle a réussi à chaque essai, franchir la porte 93 % du temps, atteindre un objet 92 %, ramper 90 %, pousser des cartons 88 % et s'asseoir 85 %. Pour les tâches en plusieurs étapes, la moyenne tombe à 70 %, testée dans un seul environnement réel. La séquence la plus difficile (s'accroupir, s'approcher d'un objet, pousser un carton) n'a réussi qu'une fois sur deux. Les chercheurs notent qu'après la première action, le robot se retrouvait souvent dans une position où la cible suivante n'était plus visible.
Des apps à découvrir
SUMO : le puzzle de nombresTouche les bonnes cases, additionne, atteins l'objectif. Facile à apprendre, difficile à maîtriser. Gratuit, pour tous les âges.
Dialo : apprenez les langues en parlantDiscutez avec un partenaire IA ; chaque phrase revient corrigée et expliquée dans votre langue. 9 langues, de A1 à C2.
ediviewer : lisez les fichiers EDI comme des documentsOuvrez des messages EDIFACT et X12, chaque segment expliqué, conversion JSON/XML, export PDF et Excel. Fonctionne en local, sans envoi.
giftdetect : le bon cadeau en quelques minutesChoisissez pour qui, l'occasion et la personnalité. Le moteur lit les descriptions de produits de boutiques locales et classe ce qui convient. Gratuit, sans inscription.
Plus d'actus de ce jour
Tout voir →
UBTech et Tianyi s'associent pour développer le marché des robots humanoïdes

SRTD Biotech lève 31,5 M€ pour des thérapies ARNm de précision

Calogena obtient 40 M€ de l'UE pour son premier SMR commercial

Windows 11 : un Éditeur du Registre sous WinUI 3 apparaît en démo
Plus dans: IA
Tout voir →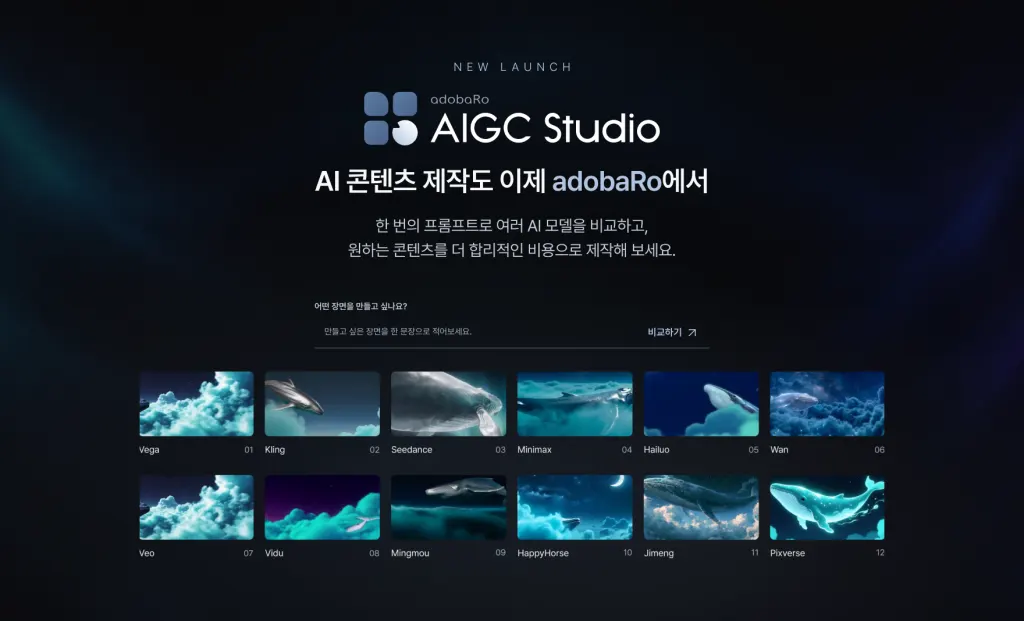
Adoba lance adobaRo AIGC Studio avec Tencent Cloud
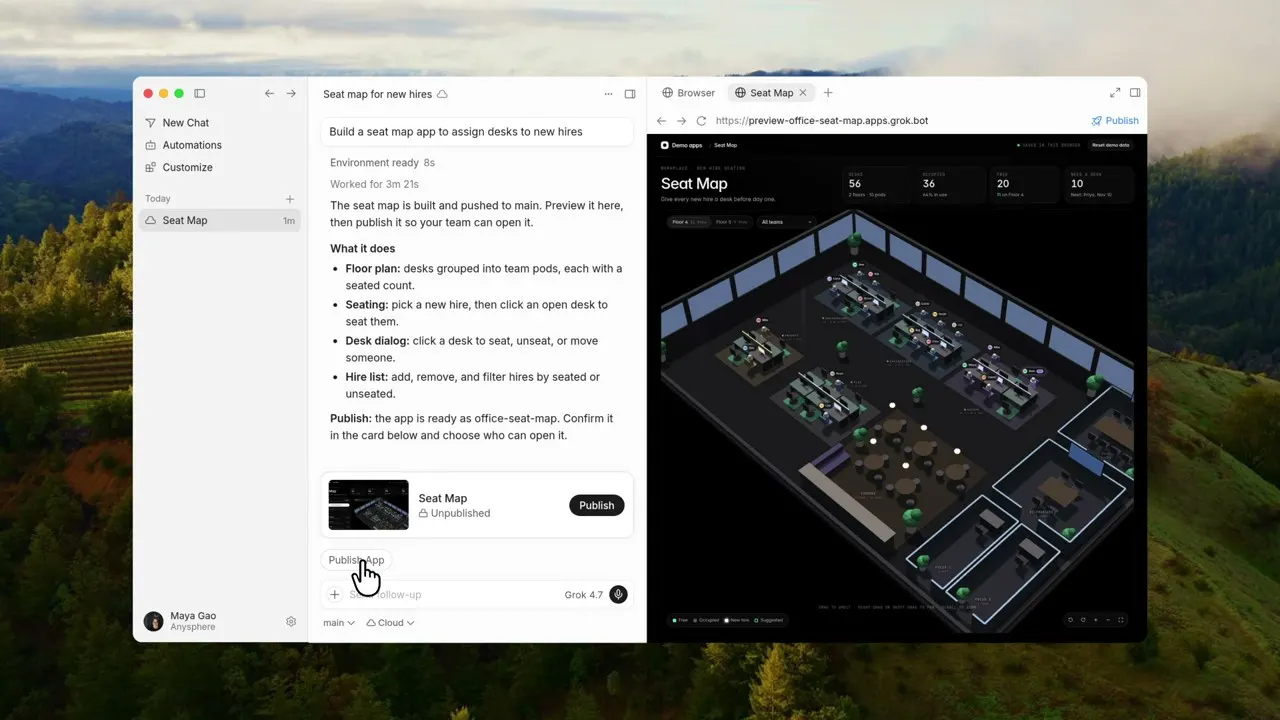
Cursor lance une fonction pour créer, déployer et partager des apps web
Thinking Machines Lab dévoile Inkling 2 Small, poids ouverts à venir