NTT presenta una IA física que anticipa los fallos de los robots
NTT ha presentado una tecnología de IA física que permite a los robots prever caídas o derrumbes de carga y elegir la acción con más probabilidades de éxito.
 SUMO· el puzle de números
 Dialo· aprende idiomas hablando
 ediviewer· lee archivos EDI como documentos
 giftdetect· el regalo adecuado en minutos
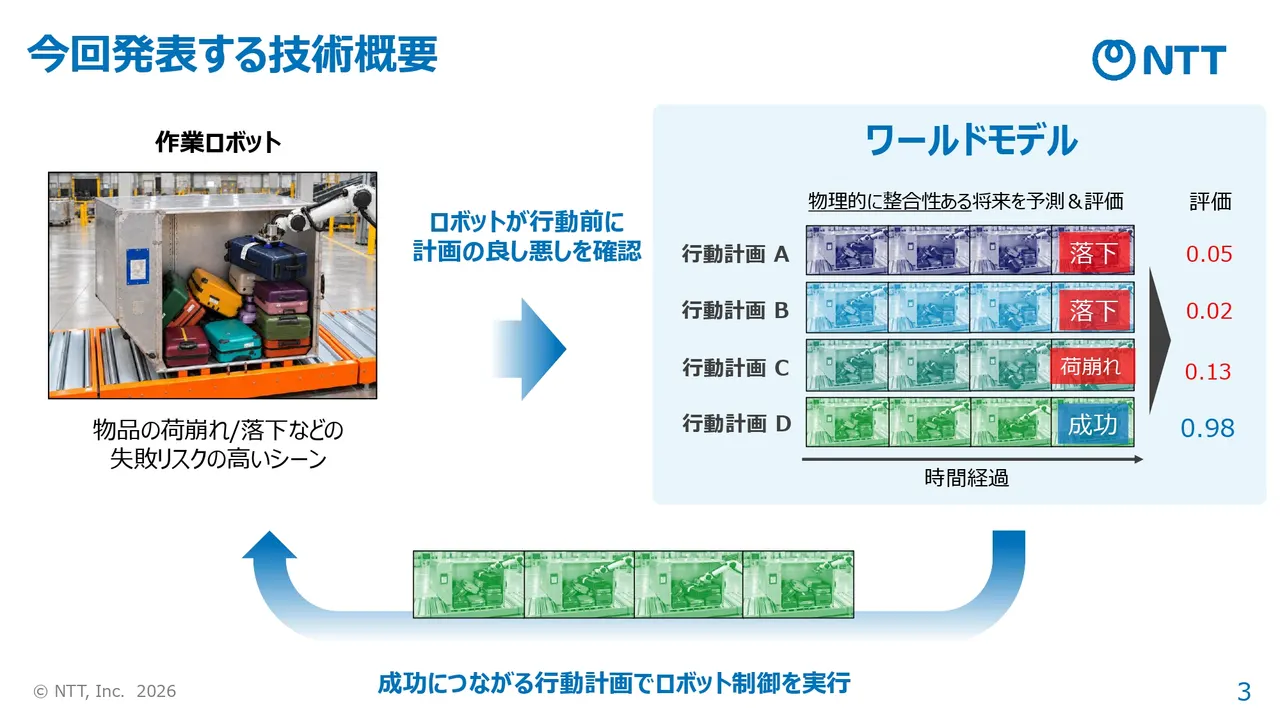
NTT presentó el 11 de noviembre una tecnología de IA física que permite a los robots predecir riesgos, como el derrumbe de una carga o la caída de un objeto, antes de actuar, y elegir después la acción con mayor probabilidad de éxito. Se basa en el «NTT World Model», que anticipa el movimiento de los objetos según las leyes de la física y evalúa de antemano varias acciones candidatas.
Dónde fallan los modelos del mundo actuales
Un modelo del mundo capta el estado del entorno y predice cómo cambiará por las acciones del propio robot. La mayoría de los existentes aprende de forma empírica a partir de enormes cantidades de vídeo y, ante situaciones nuevas, puede generar predicciones que contradicen la física. Es un problema especial con equipaje de aeropuerto o paquetería, donde forma, peso y disposición varían tanto que resulta difícil reunir datos de entrenamiento para todos los casos.
El NTT World Model combina un modelo de generación de vídeo con un «adaptador de control físico» de desarrollo propio. Este estima la posición, la postura, la velocidad y la masa de los objetos y predice los cambios con ecuaciones de movimiento, reproduciendo contactos y colisiones. Según NTT, la combinación reduce resultados poco naturales, como objetos que desaparecen o se deforman, y mantiene la coherencia física incluso en situaciones no entrenadas.
Resultados y próximos pasos
El sistema es compatible con el software de control de robots existente. Para varias acciones candidatas generadas por un modelo VLA (Vision-Language-Action) o un planificador de movimiento, predice el resultado en vídeo y da una puntuación de éxito a cada una, de modo que el robot puede compararlas antes de moverse.
En un experimento de colocación de objetos de forma irregular en estanterías con un robot pequeño, combinar el modelo VLA de código abierto π0.5 con el NTT World Model elevó la tasa de éxito del 73,1 % al 92,3 %. En el benchmark público OBJ3D, que incluye colisiones entre varios objetos, obtuvo 7,81 en LPIPS, una métrica cercana a la percepción humana de similitud entre el vídeo real y el predicho. Superó al método OCK (7,92) y a NVIDIA Cosmos Predict 2.5 (21,90); cuanto más bajo, mejor.
La primera aplicación prevista es la carga y descarga de equipaje aeroportuario de distintas formas y pesos. NTT realizará pruebas con Mujin y aspira a extender la tecnología a logística y almacenes, fabricación, construcción y comercio minorista.
Apps que merecen la pena
SUMO: el puzle de númerosToca las casillas correctas, suma y alcanza el objetivo. Fácil de aprender, difícil de dominar. Gratis, para todas las edades.
Dialo: aprende idiomas hablandoConversa con un compañero de IA; cada frase vuelve corregida y explicada en tu idioma. 9 idiomas, de A1 a C2.
ediviewer: lee archivos EDI como documentosAbre mensajes EDIFACT y X12, cada segmento explicado, conversión a JSON/XML, exportación a PDF y Excel. Funciona en local, sin subir nada.
giftdetect: el regalo adecuado en minutosElige para quién es, la ocasión y su personalidad. El buscador lee las descripciones de tiendas locales y ordena lo que encaja. Gratis, sin registro.
Más de este día
Ver todas →
Google Wallet añade llaves digitales para cerraduras inteligentes NFC y UWB

TSMC planea invertir hasta 1.000 millones de dólares en Anthropic y OpenAI

TC Battlefield: Acecore, Supplya y Navidyn lideran el podio