Kawasaki CORLEO: el vehículo de cuatro patas llegaría en 2035
Kawasaki Heavy Industries apunta a lanzar en 2035 CORLEO, su vehículo de cuatro patas mostrado en la Expo de Osaka, mucho antes del horizonte de 2050 previsto.
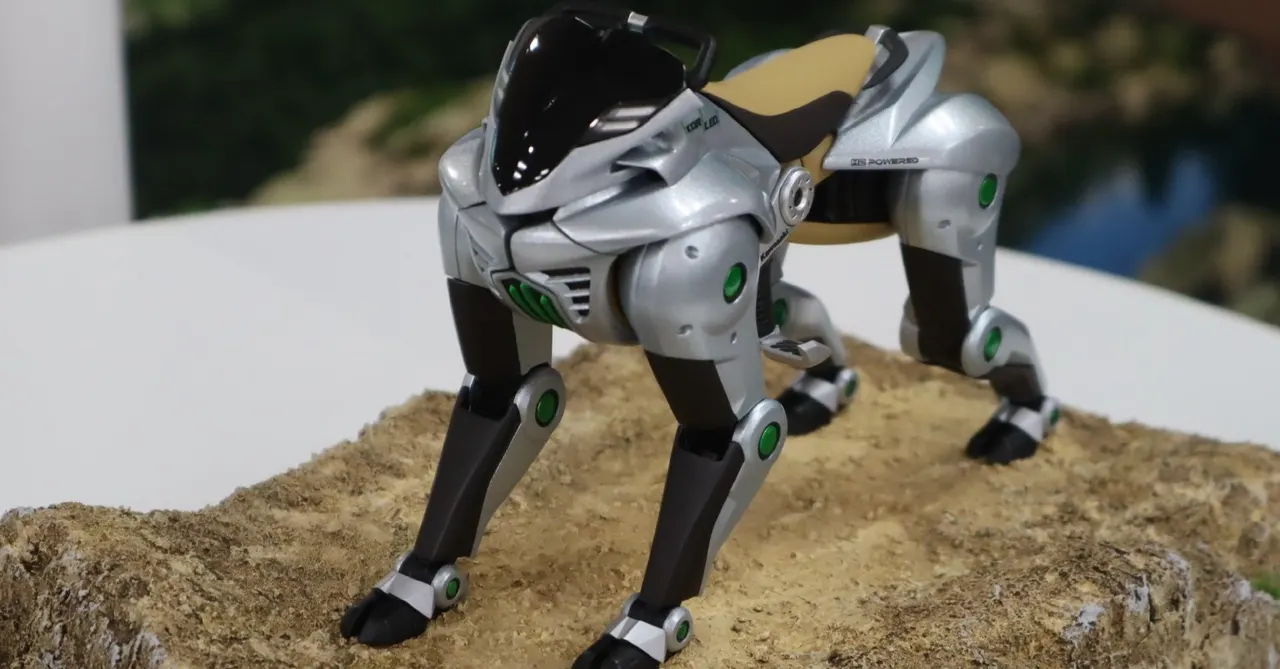
Kawasaki Heavy Industries avanza con CORLEO, su concepto de vehículo de cuatro patas, y se marca como meta lanzarlo al mercado en 2035. El modelo ganó notoriedad en redes sociales tras presentarse en la Expo de Osaka-Kansai de 2025, donde se mostró como una visión para 2050. Ahora la compañía lo desarrolla como un proyecto que depende directamente del presidente.
CORLEO está pensado para transportar a una persona por senderos de montaña. Su carrocería imita el torso de un león y tiene el tamaño justo para que un adulto se monte como en un caballo, con asiento y manillar en el lomo. Se maneja desplazando el peso del cuerpo y se alimenta con electricidad generada por un motor de hidrógeno. En la Expo se exhibió una maqueta a tamaño real; la máquina capaz de caminar sigue en desarrollo.
Cuatro patas en lugar de ruedas
Según Yusuke Amatatsu, director general de la división SAFE ADVENTURE y responsable del proyecto, la idea surgió al preparar la Expo. Unos dos años antes, la empresa formó un equipo especial de diseñadores que barajó opciones como una moto que no se cae o un coche volador. El problema es que, con neumáticos, el aspecto se parece al de los coches y motos actuales. Querían algo que emocionara a los niños nada más verlo, y por eso descartaron las ruedas.
Se estudiaron versiones de seis u ocho patas, pero se abandonaron porque recuerdan a los insectos y resultan menos cercanas. Con dos patas sería difícil diferenciarlo de los robots humanoides. Cuatro patas aportaban estabilidad y familiaridad, además de ocupar menos espacio en el sendero y facilitar la elección y el control de los puntos de apoyo.
A cuatro patas por la montaña
Los desarrolladores también subieron a la montaña a cuatro patas para comprobar cómo se ve el terreno desde esa postura. Descubrieron que no se pueden verificar con la vista todos los puntos donde se apoyaría cada pata, y que decidir dónde pisar ya es complicado. Amatatsu afirma que los diseñadores deben vivir esa realidad, y usa la experiencia al plantear el diseño.
El objetivo de la compañía es lograr una conducción en la que jinete y máquina se muevan como uno solo. Persisten obstáculos técnicos para su uso práctico y no se han divulgado especificaciones del modelo de producción.
Más de este día
Ver todas →
Rusia estudia cobrar por registrar smartphones importados por IMEI
Acesur levanta 5.150 placas solares sobre un olivar en Jaén
Amazon podrá gastar un 48 % más de agua en su centro de datos de Aragón
Bizum Pay tras un mes de uso: la app funciona, las tiendas aún no
Más en: Hardware
Ver todas →
Panasonic adelanta la producción de vidrio solar de perovskita
Xreal Aura llega a mediados de noviembre desde 1.099 dólares
Amazon presenta Echo Time, Alexa Photo Frame y su nueva gama Echo