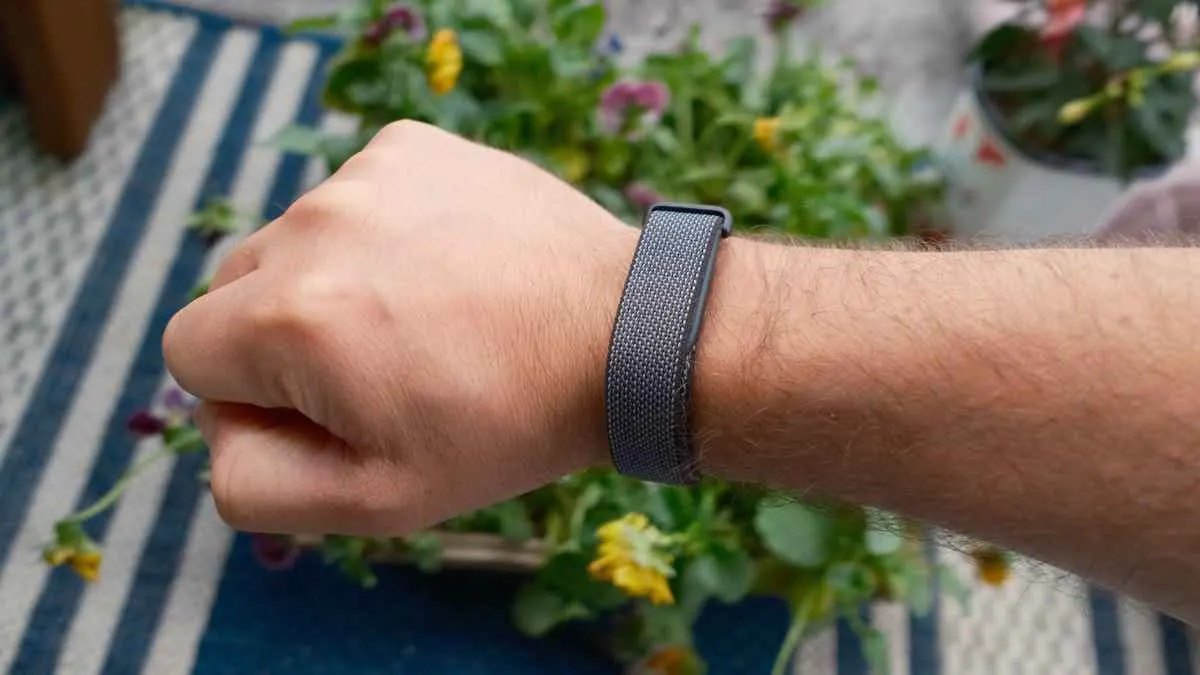
EgoThumb: Der robotische sechste Finger, den man nicht steuert
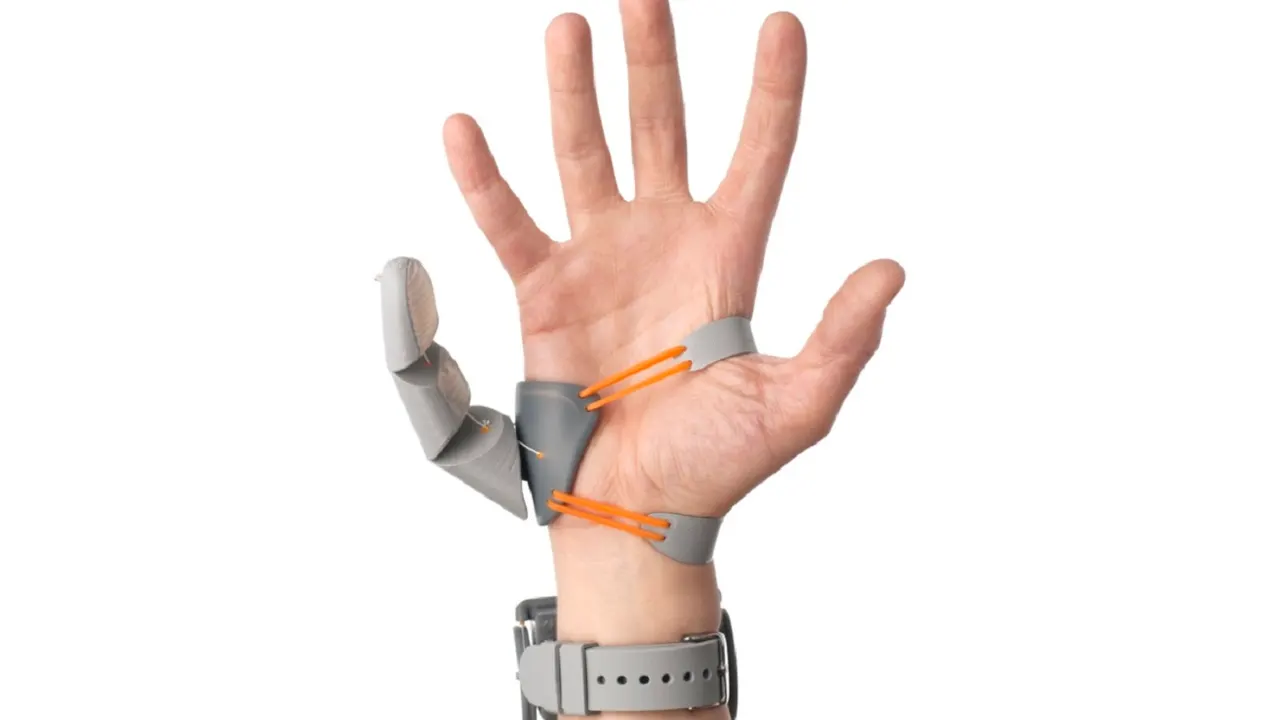
EgoThumb ist ein zusätzlicher Roboterdaumen, der per Kamera erkennt, was die Hand vorhat, und von selbst hilft. Auslöser war genervtes Löten.
 SUMO· das Zahlenrätsel
 Dialo· Sprachen lernen durch Sprechen
 ediviewer· EDI-Dateien wie Dokumente lesen
 giftdetect· das passende Geschenk in Minuten
Beim Löten muss man Bauteile festhalten, den Kolben führen und Lötzinn nachschieben, alles gleichzeitig. Einem Forscher reichte das, und so entstand EgoThumb, ein zusätzlicher Roboterdaumen, der dank KI ohne bewusste Steuerung hilft.
Genau darin liegt der Reiz. Bei früheren sechsten Fingern blieb die Frage, wie man ein Körperteil lenkt, für das das Gehirn keine Befehle kennt. Fuß, Stimme oder die zweite Hand machen das Gerät schnell zu einer weiteren Fähigkeit, die man lernen muss.
Wie funktioniert EgoThumb?
Die Konstruktion ist schlicht: drei Gelenke, jedes mit einem Paar Sehnenzügen zum Beugen und Strecken. Die Motoren sitzen am Unterarm, damit der Daumen leicht bleibt. Eine kleine Weitwinkelkamera an der Hand beobachtet die Finger und die Gegenstände ringsum.
Das Bild geht zusammen mit den aktuellen Gelenkstellungen an ein KI-Modell. Trainiert wurde es per Imitationslernen, also anhand von Vorführungen durch Menschen. Dabei steuerte ein Bediener den Daumen mit einer Fußschnittstelle. Später sagte der Algorithmus die Bewegungen selbst voraus. Greift man nach einer Flasche, hält der Daumen sie fest, während die Finger den Deckel aufdrehen. Wird die Flasche abgestellt, lässt er los.
Forscher der Universität Cambridge hatten zuvor den Third Thumb gebaut, der über Druck der Zehen gesteuert wird. EgoThumb will die ständige Aufmerksamkeit überflüssig machen.
Wie gut klappt das?
Drei Personen probierten vier Aufgaben aus: Würfel anheben, Deckel aufdrehen, Tee umrühren und einen Ball bewegen, je zehn Versuche. Die Erfolgsquoten lagen im Schnitt bei 90, 92,5 und 87,5 Prozent. Zwei Teilnehmer, die nicht am Training beteiligt waren, schnitten ähnlich gut ab wie der Bediener, der die Demonstrationen lieferte.
Es gibt einen Haken. Die Werte gelten für Orte, die der Algorithmus aus dem Training kannte. In neuer Umgebung sank die Quote bei manchen Aufgaben: Beim Teerühren waren es in zwei neuen Umgebungen etwa 67 und 73 Prozent. Drei Probanden sind wenig, das Modell läuft auf einem externen Rechner, und das Löten selbst wurde noch nicht getestet.
Offen bleibt die Sicherheit. Die Kamera kann Dinge übersehen, die die Hand verdeckt, und Druck oder Rutschen erfasst sie nicht. Ein Fehler kann also heißen: fallen lassen oder zerdrücken. Das Team will Tastsensoren ergänzen, das Gerät verkleinern und die Kamera besser integrieren. Hardware-Pläne und Software sind Open Source.
Apps, die sich lohnen
SUMO: das ZahlenrätselTippe die richtigen Felder, addiere, triff das Ziel. Leicht zu lernen, schwer zu meistern. Kostenlos, für jedes Alter.
Dialo: Sprachen lernen durch SprechenSprich mit einem KI-Gesprächspartner; jeder Satz kommt korrigiert und in deiner Sprache erklärt zurück. 9 Sprachen, A1 bis C2.
ediviewer: EDI-Dateien wie Dokumente lesenEDIFACT- und X12-Nachrichten öffnen, jedes Segment verständlich erklärt, in JSON/XML umwandeln, als PDF und Excel exportieren. Läuft lokal, kein Upload.
giftdetect: das passende Geschenk in MinutenWähle, für wen es ist, den Anlass und die Persönlichkeit. Die Suchmaschine liest Produktbeschreibungen lokaler Shops und sortiert, was passt. Kostenlos, ohne Anmeldung.
Mehr von diesem Tag
Alle anzeigen →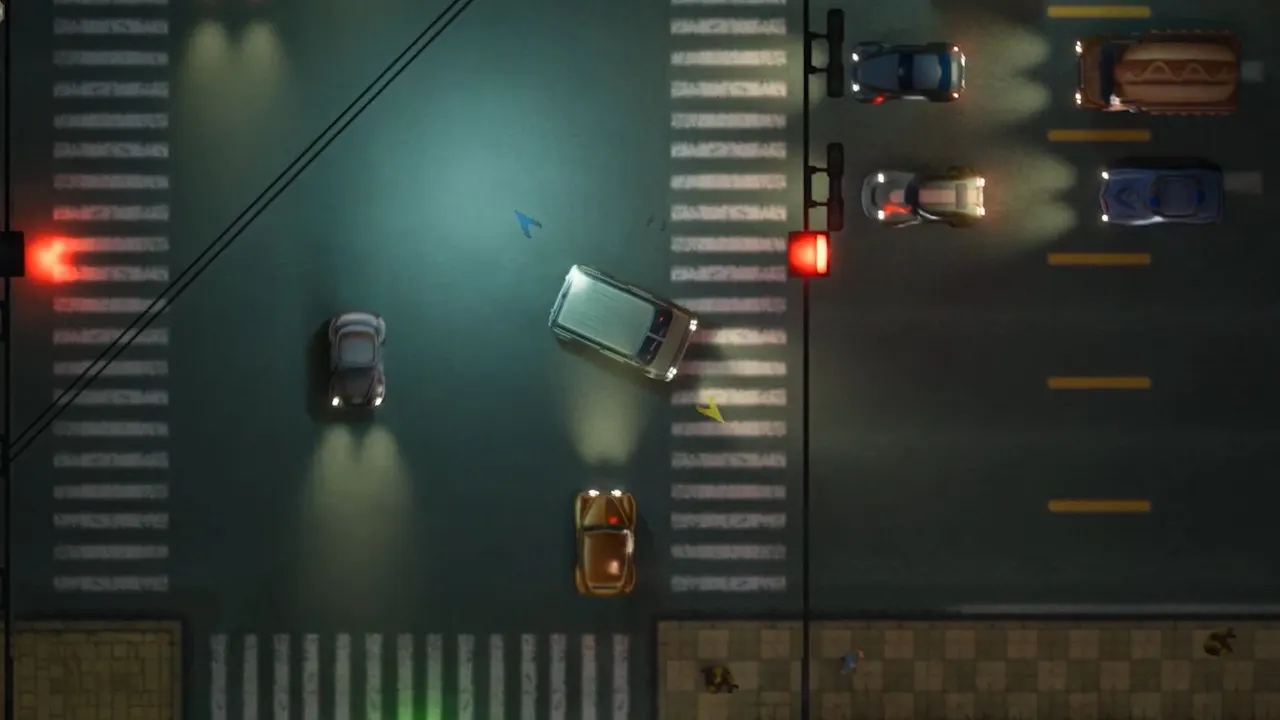
GTA2 RTX Upgraded: Path Tracing für ein Spiel von 1999

Turla-Malware Cereal kopierte Regierungsmails nach Moskau
Claude Störung: Login bei Claude.ai und Claude Code gestört
Navigo auf Android: Google Wallet ersetzt die App, 20 Karten pro Handy
Mehr aus: Hardware
Alle anzeigen →KI-Brille von Samsung, Google und Gentle Monster ausverkauft
3D ohne Brille: KI macht aus 2D-Video Live-3D und folgt den Augen
Fritzbox 5690 Pro: Manche Geräte haben nur halb so viel Speicher