NTT представила физический ИИ, который предсказывает ошибки роботов
NTT анонсировала технологию физического ИИ, позволяющую роботам заранее оценивать риск падения или обрушения груза и выбирать действие с наибольшей вероятностью успеха.
 SUMO· числовая головоломка
 Dialo· учите языки, разговаривая
 ediviewer· читайте EDI-файлы как документы
 giftdetect· подходящий подарок за минуты
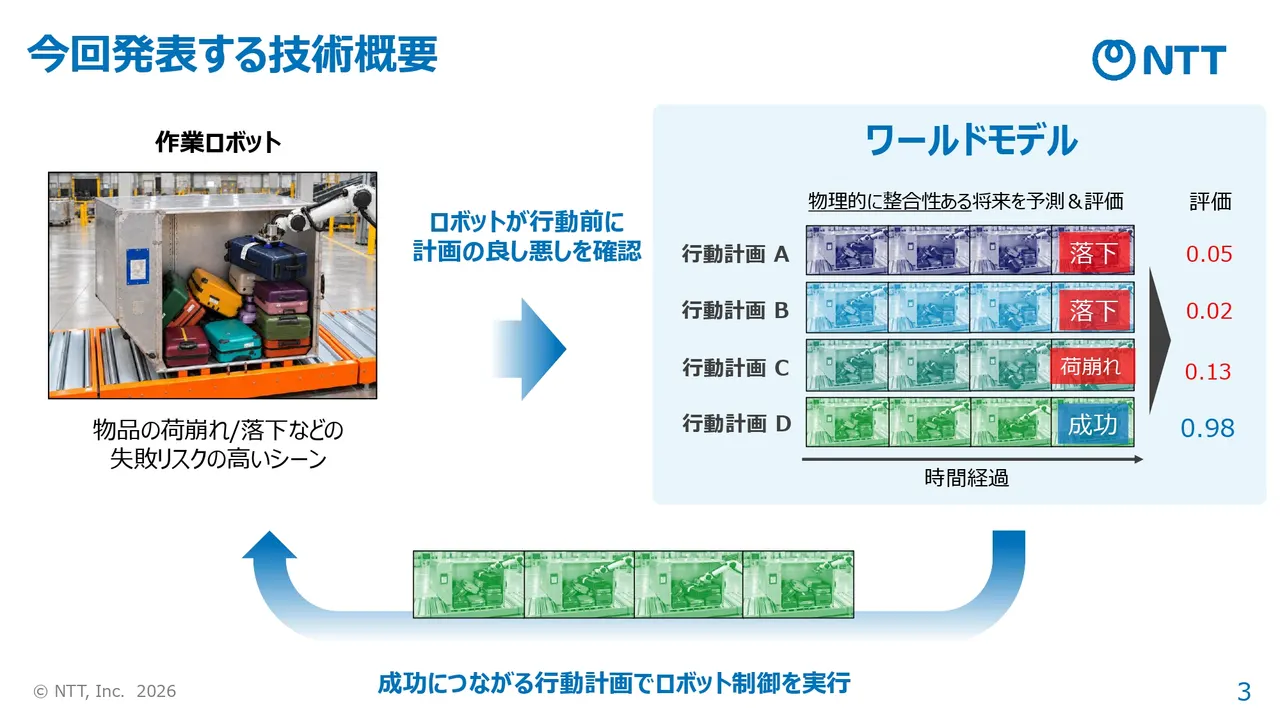
NTT 11 ноября анонсировала технологию физического ИИ, которая позволяет роботу до начала движения предсказать риски, такие как обрушение груза или падение предмета, и выбрать действие с наибольшей вероятностью успеха. В основе лежит «NTT World Model», предсказывающая движение объектов на основе законов физики.
Модель мира оценивает состояние окружающей среды и прогнозирует, как оно изменится после действий робота. Прежние модели в основном учились на больших массивах видео, поэтому в незнакомых ситуациях могли выдавать прогнозы, противоречащие физике. Особенно остро проблема стоит там, где работают с багажом в аэропортах или посылками: форма, вес и расположение предметов различаются, и собрать данные на все случаи трудно.
Видео плюс физика
NTT World Model сочетает модель генерации видео с собственным «адаптером физического управления». Система оценивает положение, позу, скорость и массу объектов, затем предсказывает изменение состояния по уравнениям движения и воспроизводит сложные взаимодействия, включая контакты и столкновения. По данным NTT, это снижает число неестественных прогнозов, например исчезновения или деформации предметов, в том числе в ситуациях, на которых модель не обучалась.
Технология совместима с существующим ПО для управления роботами. Для нескольких вариантов действий, созданных моделями VLA (Vision-Language-Action) или планировщиками движений, она предсказывает результат в виде видео и выдаёт оценку успеха каждого варианта. Так робот сравнивает варианты ещё до движения.
В эксперименте с укладкой предметов неправильной формы на полку с помощью небольшого робота связка открытой VLA-модели π0.5 и NTT World Model повысила долю успешных попыток с 73,1% до 92,3%. На открытом бенчмарке OBJ3D со столкновениями нескольких объектов показатель LPIPS составил 7,81 против 7,92 у метода OCK и 21,90 у NVIDIA Cosmos Predict 2.5; чем меньше значение, тем ближе прогноз к реальному видео.
Первым применением NTT видит погрузку и разгрузку аэропортового багажа разной формы и веса. Компания будет вести испытания совместно с Mujin и планирует расширять технологию на логистику, склады, производство, строительство и розничную торговлю.
Приложения, на которые стоит взглянуть
SUMO: числовая головоломкаВыбирайте нужные клетки, складывайте, достигайте цели. Легко понять, сложно освоить. Бесплатно, для любого возраста.
Dialo: учите языки, разговариваяОбщайтесь с ИИ-собеседником: каждая фраза возвращается исправленной и объяснённой на вашем языке. 9 языков, от A1 до C2.
ediviewer: читайте EDI-файлы как документыОткрывайте сообщения EDIFACT и X12, каждый сегмент объяснён, конвертация в JSON/XML, экспорт в PDF и Excel. Работает локально, без загрузки.
giftdetect: подходящий подарок за минутыВыберите, кому, по какому поводу и с каким характером. Поисковик читает описания товаров местных магазинов и выводит то, что подходит. Бесплатно, без регистрации.
Ещё за этот день
Показать все →
Google Wallet получил цифровые ключи от дома с NFC и UWB

TSMC планирует инвестировать до $1 млрд в Anthropic и OpenAI

Acecore, Supplya и Navidyn заняли первые места на TC Battlefield

Airwallex вложит в Сингапур более $1,6 млрд в течение пяти лет
Ещё в рубрике: ИИ
Показать все →
United Airlines блокирует покупку билетов через ИИ-агентов
Google открыла Gemini 4 Carbon для разработчиков и компаний
Google представила Gemini Robotics 2.5 для человекоподобных роботов