NTT prezentuje fizyczną AI, która przewiduje porażki robotów
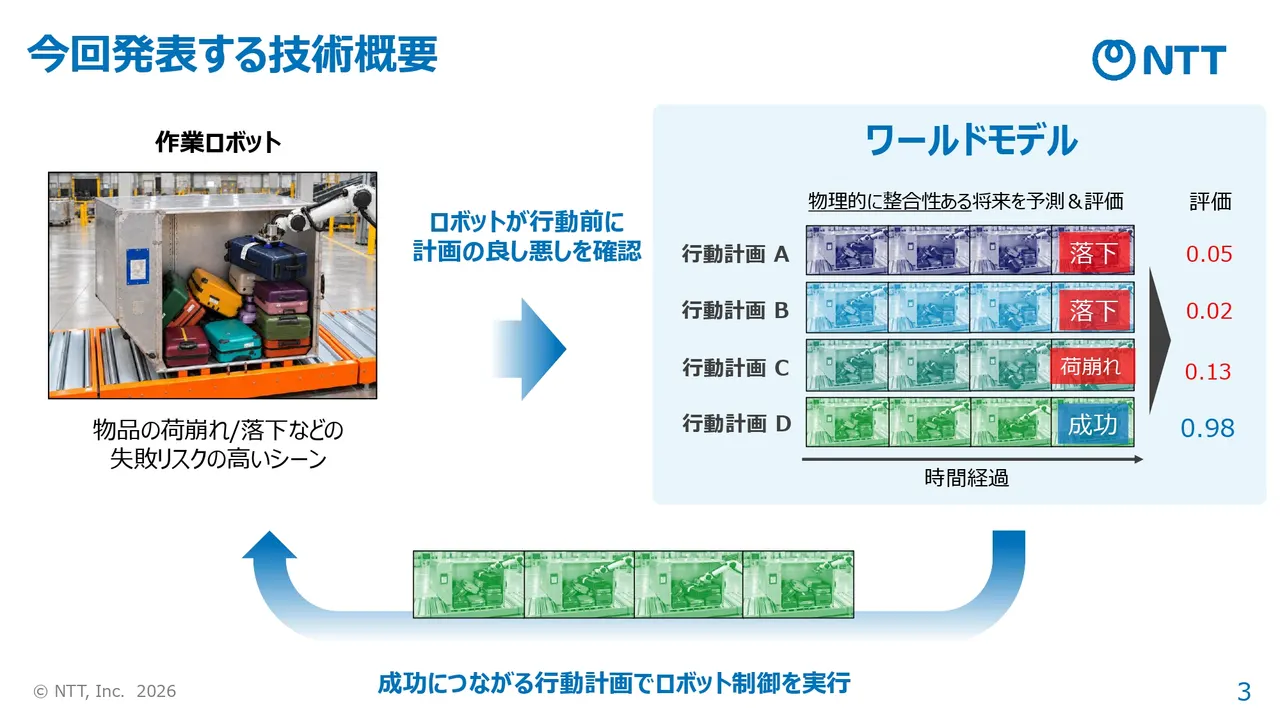
NTT zaprezentowało technologię fizycznej AI, dzięki której roboty przewidują ryzyko upadku lub zawalenia się ładunku i wybierają działanie z największą szansą powodzenia.
 SUMO· łamigłówka liczbowa
 Dialo· ucz się języków, mówiąc
 ediviewer· czytaj pliki EDI jak dokumenty
 giftdetect· trafiony prezent w kilka minut
NTT ogłosiło 11 listopada technologię fizycznej AI, która pozwala robotom jeszcze przed ruchem ocenić ryzyko, takie jak zawalenie się stosu paczek czy upadek przedmiotu, i wybrać działanie o największych szansach na sukces. Podstawą jest „NTT World Model”, przewidujący ruch obiektów na podstawie praw fizyki.
Model świata opisuje stan otoczenia i prognozuje, jak zmieni się on w wyniku działań robota. Dotychczasowe rozwiązania uczyły się zmian głównie z ogromnych zbiorów nagrań wideo, więc w nieznanych sytuacjach potrafiły generować prognozy sprzeczne z fizyką. To duży problem np. na lotniskach czy w sortowniach paczek, gdzie przedmioty różnią się kształtem, wagą i ułożeniem, a zebranie danych na każdą okoliczność jest trudne.
Wideo połączone z fizyką
NTT World Model łączy model generowania wideo z autorskim „adapterem sterowania fizyką”. System szacuje położenie, pozę, prędkość i masę obiektów, a następnie przewiduje zmiany stanu na podstawie równań ruchu, odtwarzając także kontakty i zderzenia. Według NTT ogranicza to nienaturalne prognozy, jak znikanie czy deformacja przedmiotów, również w sytuacjach, na których model się nie uczył.
Technologia współpracuje z istniejącym oprogramowaniem robotów. Dla wielu kandydatów na działanie, tworzonych przez modele VLA (Vision-Language-Action) lub planery ruchu, generuje przewidywany obraz skutków oraz ocenę szans powodzenia każdej opcji. Robot porównuje je przed wykonaniem ruchu.
W eksperymencie z układaniem nieregularnych przedmiotów na półce przy użyciu małego robota połączenie otwartego modelu VLA π0.5 z NTT World Model podniosło skuteczność z 73,1% do 92,3%. W publicznym teście OBJ3D, obejmującym zderzenia wielu obiektów, uzyskano wynik LPIPS 7,81, lepszy niż metoda OCK (7,92) i NVIDIA Cosmos Predict 2.5 (21,90); niższa wartość oznacza większe podobieństwo do rzeczywistego obrazu.
Pierwszym zastosowaniem ma być załadunek i rozładunek bagażu na lotniskach. NTT będzie prowadzić testy we współpracy z Mujin i chce rozszerzyć technologię na logistykę, magazyny, produkcję, budownictwo i handel detaliczny.
Aplikacje warte uwagi
SUMO: łamigłówka liczbowaWybierz właściwe pola, dodaj je i trafiaj w cel. Łatwa do nauczenia, trudna do opanowania. Za darmo, dla każdego wieku.
Dialo: ucz się języków, mówiącRozmawiaj z partnerem AI; każde zdanie wraca poprawione i wyjaśnione w Twoim języku. 9 języków, od A1 do C2.
ediviewer: czytaj pliki EDI jak dokumentyOtwieraj komunikaty EDIFACT i X12, każdy segment objaśniony, konwersja do JSON/XML, eksport PDF i Excel. Działa lokalnie, bez wysyłania.
giftdetect: trafiony prezent w kilka minutWybierz dla kogo, okazję i osobowość. Wyszukiwarka czyta opisy produktów lokalnych sklepów i układa to, co pasuje. Za darmo, bez rejestracji.
Więcej z tego dnia
Zobacz wszystkie →
Google Wallet z cyfrowymi kluczami do domu: NFC i UWB w smart zamkach

TSMC planuje zainwestować do 1 mld dolarów w Anthropic i OpenAI

Acecore, Supplya i Navidyn triumfują na TechCabal Battlefield