EgoThumb, 조작 없이 스스로 돕는 여섯 번째 로봇 손가락
EgoThumb는 카메라로 손을 보고 알아서 거드는 추가 로봇 엄지입니다. 시작은 납땜에 질린 한 연구자였습니다.
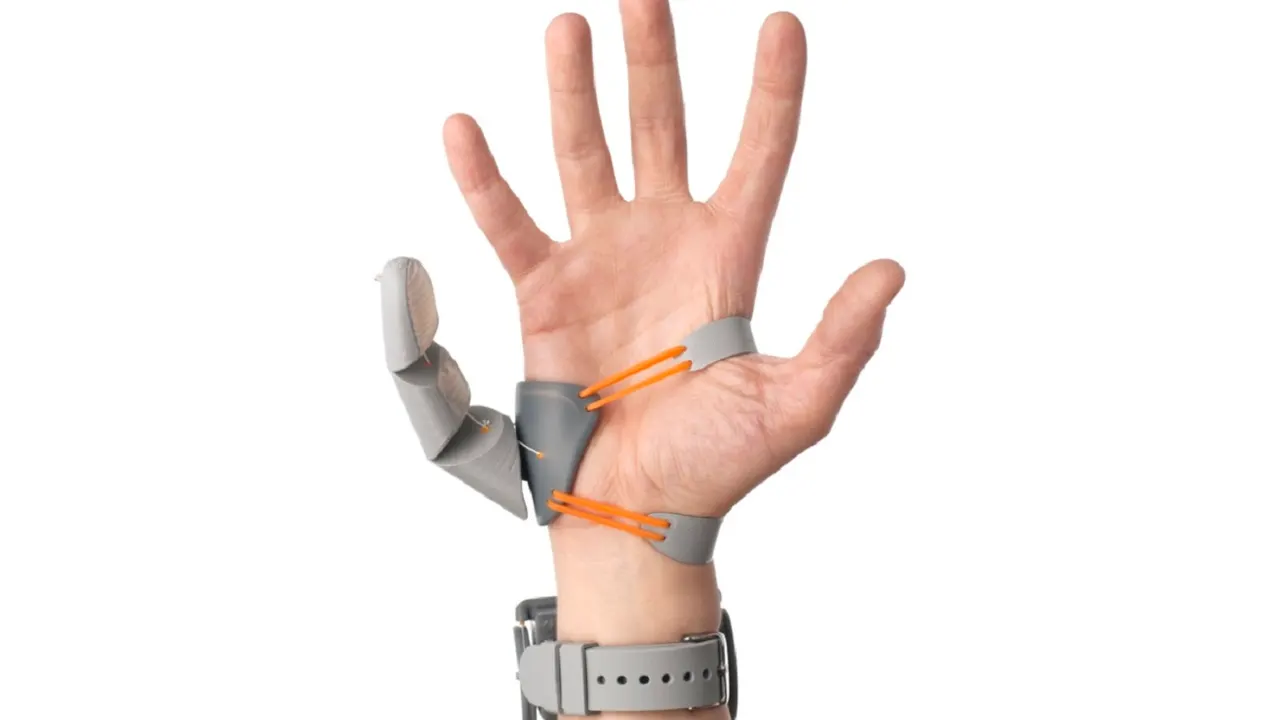
납땜을 하려면 부품을 잡고, 인두를 들고, 땜납까지 대야 합니다. 이 불편함에서 나온 것이 EgoThumb입니다. AI를 이용해 사용자가 조작하지 않아도 스스로 일을 돕는 추가 로봇 엄지입니다.
EgoThumb란 무엇이고 어떻게 작동하나
구조는 단순합니다. 관절은 세 개이고, 각 관절에는 굽히고 펴는 케이블이 한 쌍씩 있습니다. 모터는 팔뚝에 달려 손가락 자체는 가볍습니다. 더 중요한 것은 손 옆에 단 작은 광각 카메라로, 사용자의 손가락과 주변 물체를 봅니다.
카메라 영상과 관절의 현재 위치는 AI 모델로 들어갑니다. 학습에는 사람의 시범을 분석하는 모방 학습을 썼습니다. 훈련 중에는 조작자가 발로 쓰는 인터페이스로 손가락을 움직였고, 이후에는 모델이 영상만 보고 동작을 예측합니다.
병에 손을 뻗으면 로봇 엄지가 알아서 병을 잡아 주고, 진짜 손가락은 뚜껑을 돌릴 수 있습니다. 병을 내려놓으면 손을 풉니다. 버튼도 음성 명령도 필요 없습니다.
케임브리지 대학의 Third Thumb은 발가락 압력으로 조종했습니다. 596명이 참여한 연구에서 98%가 첫 1분 안에 물건을 다뤘습니다. EgoThumb는 사용자의 주의를 계속 붙잡지 않는 방향을 택했습니다.
성능은 믿을 만한가
세 사람이 큐브 들기, 뚜껑 열기, 차 젓기, 공 옮기기를 각각 10번씩 시도했습니다. 평균 성공률은 90%, 92.5%, 87.5%였습니다. 모델 훈련에 참여하지 않은 두 사람도 시범 제공자와 비슷했습니다.
다만 물체 위치나 환경을 바꾸면 일부 작업의 성공률이 떨어졌습니다. 차 젓기는 새 환경 두 곳에서 평균 약 67%와 73%였습니다. 참가자가 세 명뿐이고, AI는 외부 컴퓨터에서 돌아가며, 개발의 계기가 된 납땜은 아직 시험하지 않았습니다.
연구진은 촉각 센서 추가, 소형화, 착용감 개선, 카메라 통합을 계획하고 있습니다. 하드웨어 문서와 소프트웨어는 오픈소스로 공개됐습니다.
주목할 만한 앱
 SUMO: 숫자 퍼즐
올바른 칸을 고르고 더해 목표 숫자를 맞추세요. 배우긴 쉽고 마스터하긴 어렵습니다. 무료, 전 연령.
 Dialo: 말하면서 배우는 언어 앱
AI 대화 파트너와 대화하세요. 모든 문장이 교정되어 내 언어로 설명과 함께 돌아옵니다. 9개 언어, A1부터 C2까지.
 ediviewer: EDI 파일을 문서처럼 읽기
EDIFACT와 X12 메시지를 열어 각 세그먼트 설명을 보고, JSON/XML로 변환하고, PDF와 Excel로 내보내세요. 로컬에서 실행, 업로드 없음.
 giftdetect: 몇 분 만에 딱 맞는 선물
받는 사람, 기념일, 성격을 고르세요. 검색 엔진이 현지 상점의 상품 설명을 읽고 어울리는 것을 추려 줍니다. 무료, 가입 없음.
같은 날의 다른 뉴스
전체 보기 →

관련 카테고리: 하드웨어
전체 보기 →젠틀몬스터 AI 안경 인텔리전트 아이웨어, 예판 수 시간 만에 품절
안경 없는 3D 디스플레이, 2D 영상을 AI로 3D 변환
Fritzbox 5690 Pro, 메모리 절반인 제품 섞여 있다