Caltech ASTRA 로봇, 궤도에서 안테나 모듈 자율 조립
Caltech의 갠트리 로봇 ASTRA가 궤도에서 1.4m 반사 안테나 일부를 자율 조립했습니다. 우주비행사 없이 대형 구조물을 짓는 첫걸음입니다.
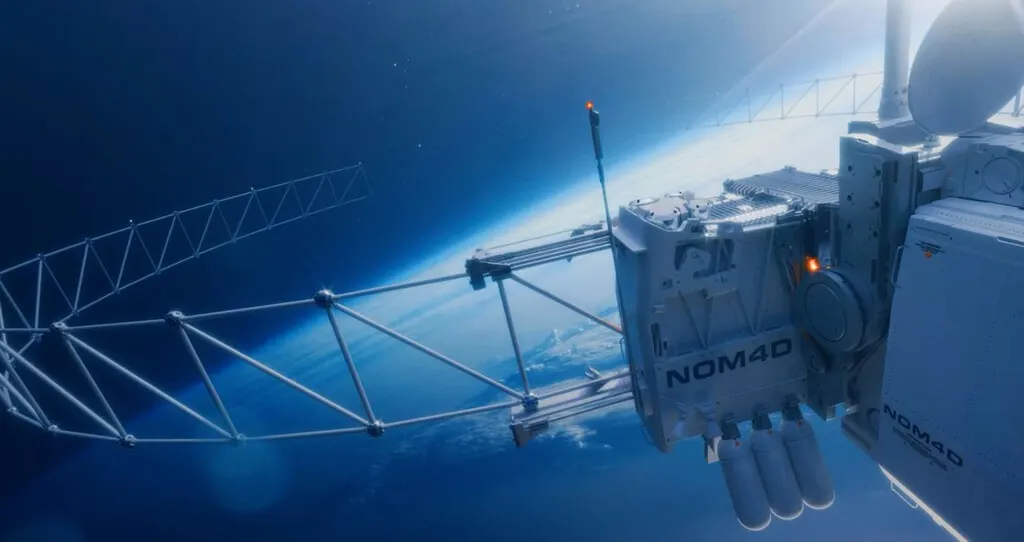
미국 Caltech 연구진이 개발한 로봇 ASTRA가 궤도에서 구조물 일부를 자율적으로 조립했습니다. 완성된 것은 1.4m 반사 안테나의 모듈 하나입니다. 우주에서의 자동화 건설이 가능하다는 점을 보여 준 사례입니다.
로켓 크기의 한계
심우주를 관측하려면 더 큰 우주망원경이, 통신 효율을 높이려면 더 큰 안테나가 필요합니다. 하지만 로켓의 탑재 능력에는 한계가 있습니다. 현재는 제임스 웹 우주망원경처럼 접어서 발사하는 방식과, 부품만 보내 우주비행사가 조립하는 방식이 있습니다. 둘 다 신뢰할 수 있지만 각각 제약이 따릅니다.
ASTRA는 서로 직교하는 세 축을 따라 직선으로 움직이는 갠트리 로봇입니다. 부피는 1세제곱미터이며 내부에 로봇 팔과 건설 자재가 담긴 전동 디스펜서를 갖췄습니다. 이번에는 이미 조립된 안테나 모듈 2개와 함께 발사됐습니다. 안테나는 실제 기능은 없으며 건설 기술 검증용입니다.
지상 제어는 최소한으로
ASTRA는 2026년 3월 30일 SpaceX 로켓에 실려 Momentus의 Vigoride 7 위에서 발사됐습니다. 시운전 단계를 마친 뒤 구조용 튜브와 연결부를 이어 '베이'라는 반복 모듈을 만들고, 이를 모아 트러스 구조를 형성했습니다.
연구진은 하루 7~8회, 회당 약 15분의 통신 창으로만 로봇을 제어했습니다. 문제가 생기면 실험실의 쌍둥이 장비로 해결책을 찾았습니다. 안테나는 복합 섬유 튜브, 알루미늄 커넥터, Kapton 반사 필름으로 만들어졌고, 이번에 조립한 것은 세 번째 모듈뿐입니다. 작은 문제로 작업이 지연돼 12월 임무 종료 전까지 안테나는 완성되지 않겠지만, 시간이 더 있으면 가능하다는 것이 확인됐습니다.
ASTRA는 DARPA의 NOM4D 프로그램에 속합니다. 플로리다대의 레이저 금속 굽힘 프로젝트와, 국제우주정거장에 연결된 모듈로 탄소 튜브 경화 기술을 연구할 일리노이대 어바나-샴페인의 프로젝트도 포함되지만 아직 발사되지 않았습니다.
주목할 만한 앱
 SUMO: 숫자 퍼즐
올바른 칸을 고르고 더해 목표 숫자를 맞추세요. 배우긴 쉽고 마스터하긴 어렵습니다. 무료, 전 연령.
 Dialo: 말하면서 배우는 언어 앱
AI 대화 파트너와 대화하세요. 모든 문장이 교정되어 내 언어로 설명과 함께 돌아옵니다. 9개 언어, A1부터 C2까지.
 ediviewer: EDI 파일을 문서처럼 읽기
EDIFACT와 X12 메시지를 열어 각 세그먼트 설명을 보고, JSON/XML로 변환하고, PDF와 Excel로 내보내세요. 로컬에서 실행, 업로드 없음.
 giftdetect: 몇 분 만에 딱 맞는 선물
받는 사람, 기념일, 성격을 고르세요. 검색 엔진이 현지 상점의 상품 설명을 읽고 어울리는 것을 추려 줍니다. 무료, 가입 없음.
같은 날의 다른 뉴스
전체 보기 →
관련 카테고리: 우주
전체 보기 →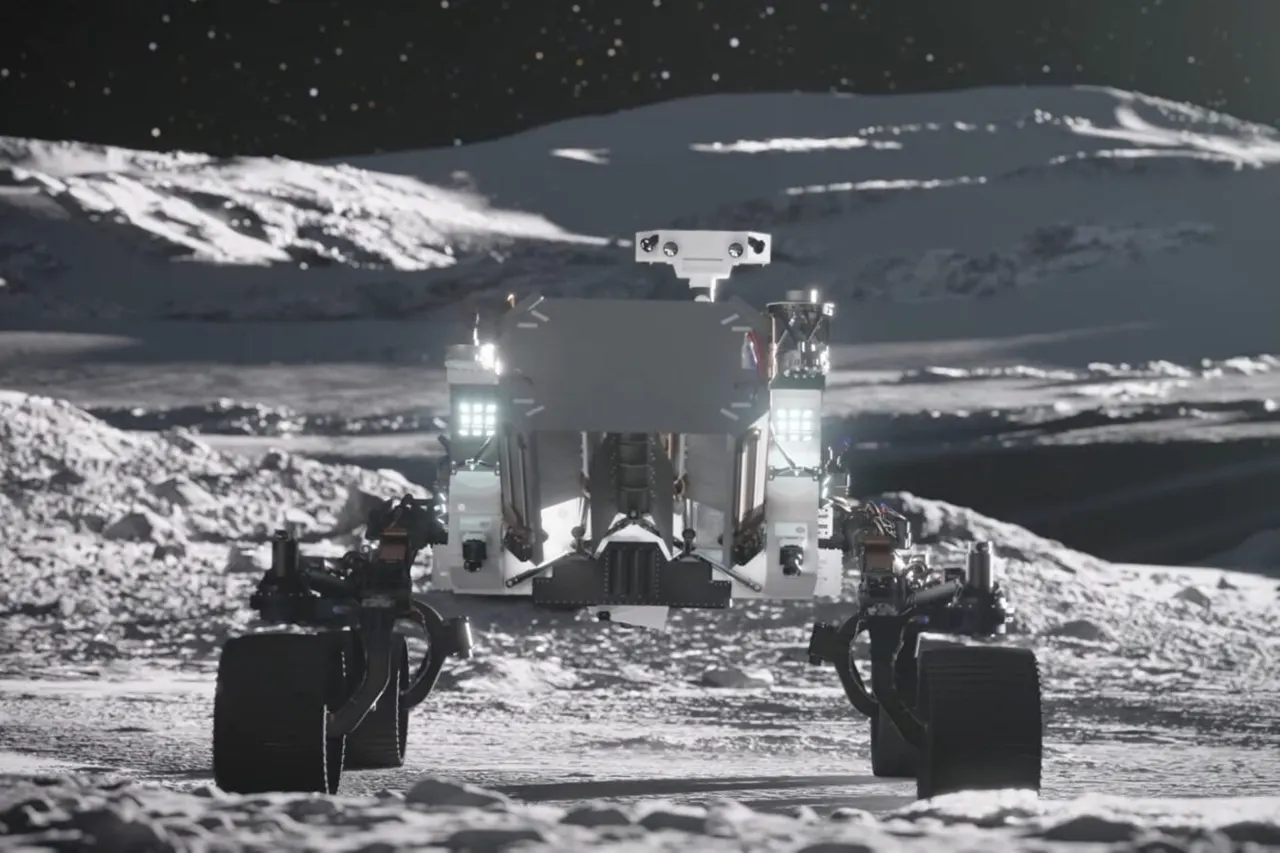
NASA, 달 남극 탐사 로버 PROMISE에 원자력 동력 채택
스타링크 Mini 2 공개, 교체식 배터리로 최대 4.5시간 사용
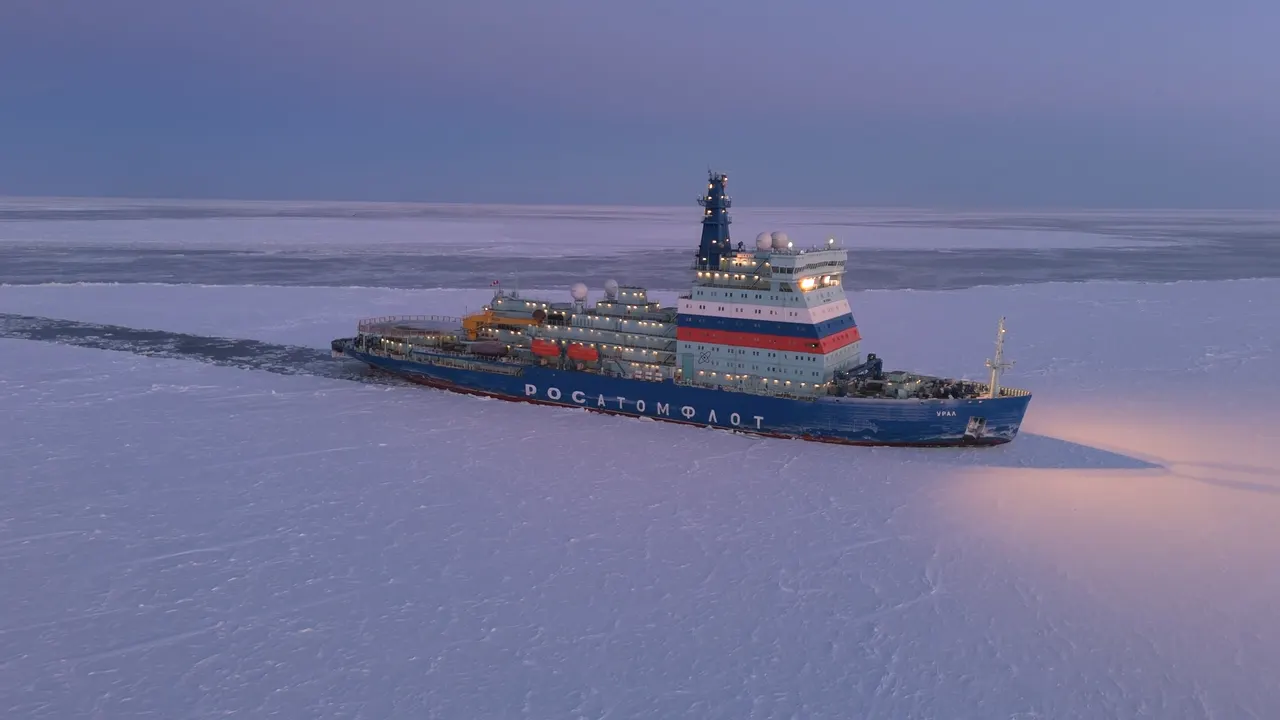
Bureau 1440, 원자력 쇄빙선 Ural에서 위성 단말 시험