川崎重工の四足モビリティ「CORLEO」、2035年の製品化へ
川崎重工が、人が乗る四足歩行モビリティ「CORLEO」を2035年に製品化する目標を掲げた。当初想定の2050年より15年早い。
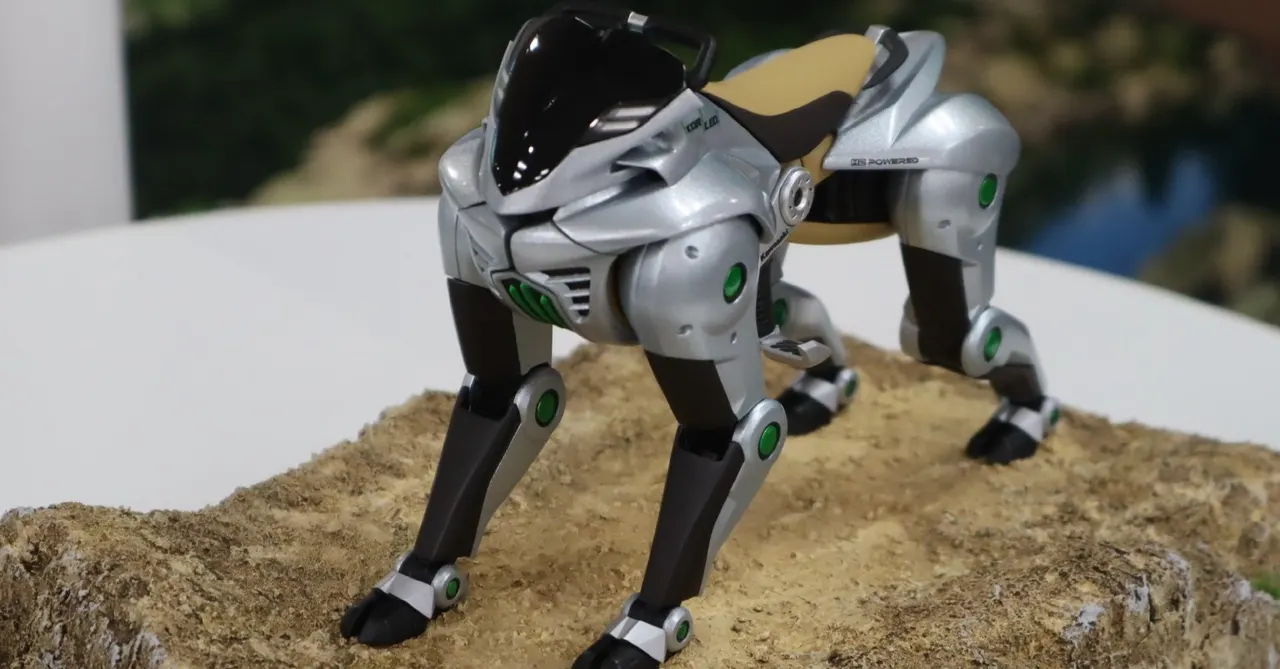
川崎重工業は、人を乗せて山道を進む四足歩行モビリティ「CORLEO(コルレオ)」を2035年に製品化する目標を掲げ、社長直轄のプロジェクトとして開発を進めている。2025年の大阪・関西万博で披露されてSNSで話題になった際は、2050年までに実現したい姿を示すコンセプトモデルだった。目標は当初より15年前倒しになった。
CORLEOはライオンの胴体を模した車体で、大人1人が馬にまたがるように乗れる大きさだ。背中に座席とハンドルを備え、操作は乗り手の重心移動で行う。動力は水素エンジンで発電した電力を使う。万博で展示したのは実物大の模型で、実際に走行できる機体は開発段階にある。
「タイヤをやめる」発想から四本脚へ
プロジェクトを率いるSAFE ADVENTURE事業総括部長の天辰祐介氏によると、万博の約2年前にデザイナーらの特別チームを結成し、転倒しないバイクや空飛ぶ車なども検討した。ただタイヤを使う限り外見は従来の車やバイクと大差ないため、「子どもたちが見てワクワクする乗り物にしたい」と、タイヤをやめる発想に至ったという。
脚は6本や8本の案もあったが、昆虫を連想させるとして断念。2本脚ではヒューマノイドとの差別化が難しい。安定感と親しみやすさに加え、脚が増えるほど山道での占有面積や接地位置の判断・制御が複雑になることから、4本脚に落ち着いた。
開発メンバーは実際に山へ入り、四つんばいで歩いて足場の見え方を確かめた。脚を置く場所を全て目で確認できるわけではなく、接地位置を決めるだけでも難しかったという。天辰氏は「設計者自身にリアリティがないといけない」と述べ、この経験を機体設計の参考にしている。
同じ日のニュース
すべて見る →
関連カテゴリ: ハードウェア
すべて見る →
パナソニック、発電ガラス「ENEFACE」の量産を1年前倒し
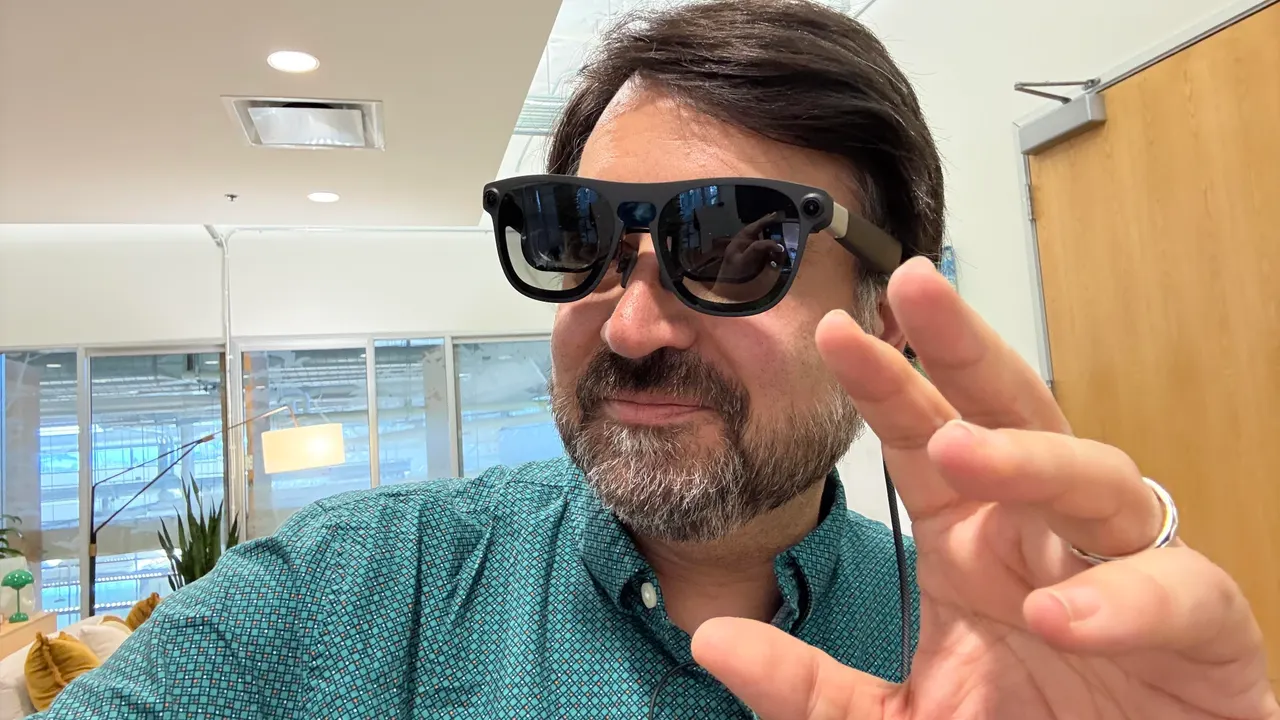
Xreal Aura、11月中旬発売 Android XR搭載で1099ドルから
Amazon、Echo TimeとAlexa Photo Frameを発表