Ant GroupのRobbyant、ロボット向け触覚AIモデルをオープンソース化
Ant Group傘下のRobbyantが触覚AIモデルをオープンソースで公開した。種類の異なるセンサーの触覚信号を共通の表現で扱える。
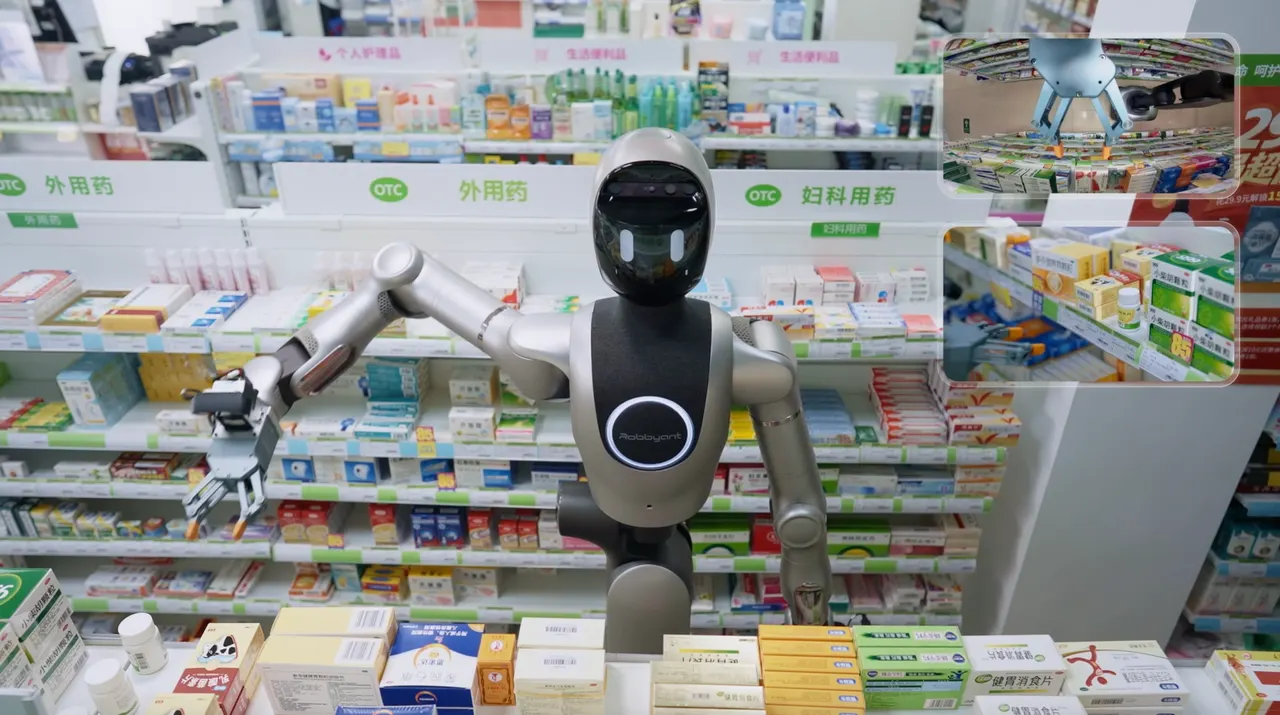
Ant Group傘下のRobbyantは、ロボット向けの触覚AIモデルをオープンソースとして公開した。種類の異なるセンサーから得られる触覚信号を、共通の表現(shared representation)で処理できるようにするモデルだという。
共通表現で何が変わるか
ロボットが物を掴んだり、触れて状態を確かめたりする際には、視覚だけでなく触覚の情報が重要になる。ただしセンサーの種類が違えば信号の性質も異なるため、特定のセンサー向けに作ったソフトウェアを別のセンサーへそのまま使うのは難しい場合がある。今回のモデルは、こうした違いを共通の表現にまとめることで、センサーが異なるロボット同士でも同じモデルを活用しやすくすることを狙っている。
オープンソース化の意味
モデルが公開されたことで、研究者やロボット開発者は自らのプロジェクトで試し、自社のハードウェアに合わせて調整できる。現時点で、モデルの規模や学習データ、性能指標といった詳細は確認できていない。
RobbyantはAnt Groupの一員で、今回の公開はロボット向けAIの分野でオープンな開発を進める動きといえる。今後は、開発者コミュニティがどのセンサーやロボットのプラットフォームで採用するかが注目点になる。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。