Kawasaki CORLEO : le véhicule à quatre pattes visé pour 2035
Kawasaki Heavy Industries veut commercialiser dès 2035 CORLEO, son véhicule à quatre pattes présenté à l'Expo d'Osaka, bien avant l'horizon 2050 initialement évoqué.
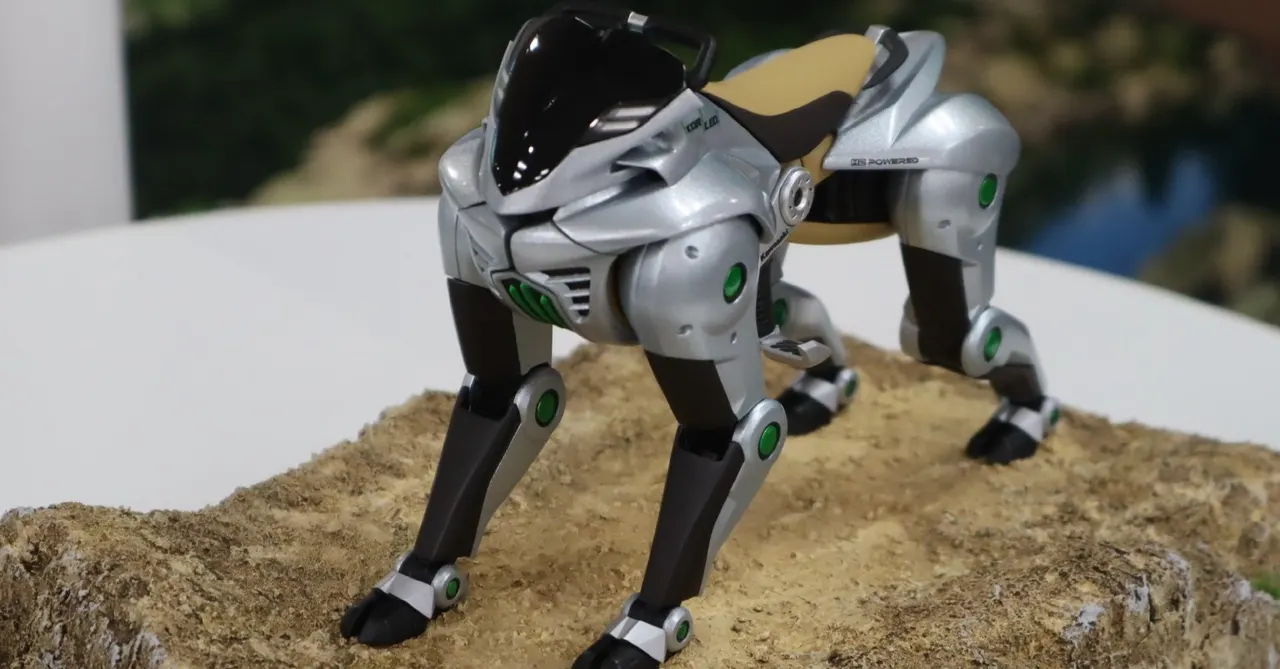
Kawasaki Heavy Industries accélère sur CORLEO, son concept de véhicule à quatre pattes, et vise une commercialisation en 2035. Dévoilé à l'Exposition universelle d'Osaka-Kansai en 2025, l'engin a beaucoup circulé sur les réseaux sociaux. Il avait d'abord été présenté comme une vision pour 2050. Le groupe le développe désormais dans le cadre d'un projet rattaché directement à son président.
CORLEO est conçu pour transporter une personne sur des sentiers de montagne. Sa carrosserie s'inspire du corps d'un lion et sa taille permet à un adulte de s'y installer comme sur un cheval, avec selle et guidon sur le dos. La conduite se fait par déplacement du poids du corps, et l'énergie provient d'électricité produite par un moteur à hydrogène. À l'Expo, il s'agissait d'une maquette à l'échelle 1 ; une machine réellement capable de marcher est encore en cours de développement.
Pourquoi quatre pattes, et pas de roues
Selon Yusuke Amatatsu, directeur général de la division SAFE ADVENTURE et chef du projet, l'idée est née des préparatifs de l'Expo. Une équipe spéciale de designers, constituée environ deux ans avant l'événement, a étudié une moto qui ne tombe pas ou une voiture volante. Or, dès lors qu'il y a des pneus, l'apparence reste proche de celle des voitures et motos actuelles. L'équipe voulait un engin qui émerveille les enfants au premier regard, d'où l'abandon des pneus.
Les versions à six ou huit pattes ont été écartées, car elles évoquent les insectes et paraissent moins sympathiques. Avec deux pattes, la différence avec les robots humanoïdes aurait été difficile à marquer. Quatre pattes offraient stabilité et familiarité ; elles occupent aussi moins de place sur le sentier et simplifient le choix des points d'appui et leur contrôle.
À quatre pattes dans la montagne
Les développeurs sont eux-mêmes montés en montagne à quatre pattes pour voir à quoi ressemble le terrain dans cette posture. Ils ont constaté qu'on ne peut pas vérifier du regard chaque point d'appui, et que choisir où poser le pied est déjà ardu. Selon Yusuke Amatatsu, les concepteurs doivent avoir vécu cette réalité, et il s'en sert pour réfléchir à la conception.
L'objectif affiché est une sensation d'unité entre le cavalier et sa monture mécanique. Des obstacles techniques subsistent avant un usage concret, et aucune caractéristique du modèle de série n'a été communiquée.
Plus d'actus de ce jour
Tout voir →
Russie : un enregistrement IMEI payant pour les smartphones importés
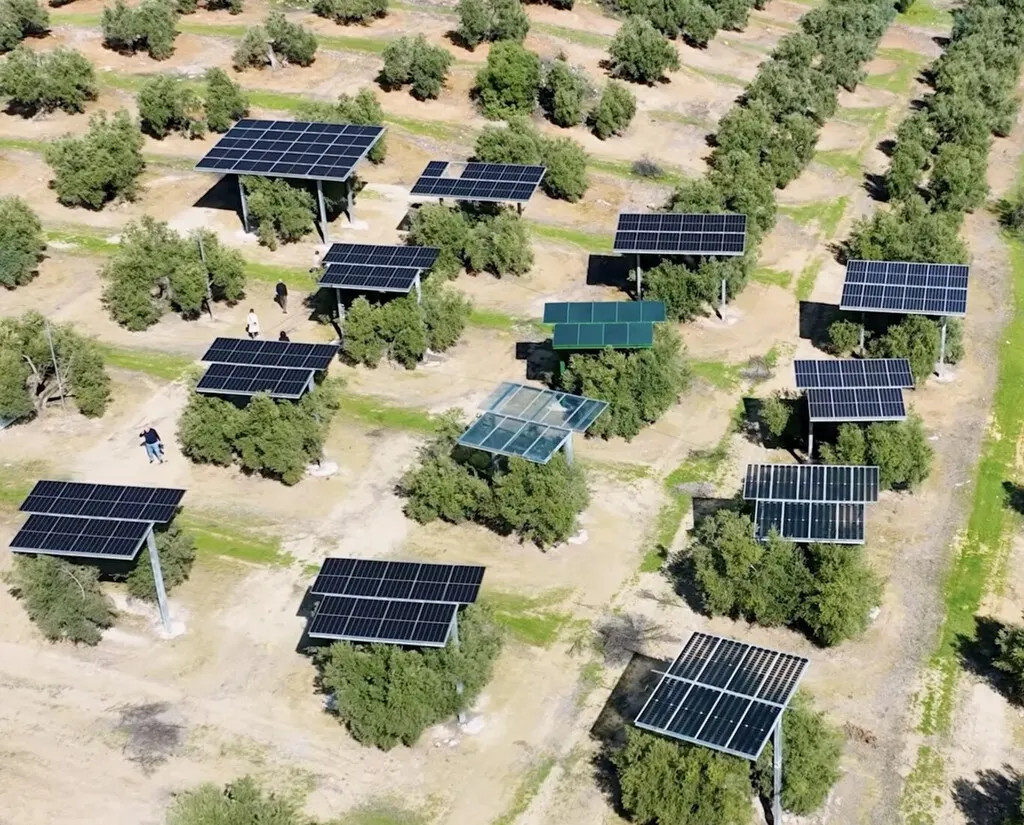
Acesur installe 5 150 panneaux solaires au-dessus d'un oliveraie
Amazon autorisé à consommer 48 % d'eau en plus à El Burgo de Ebro
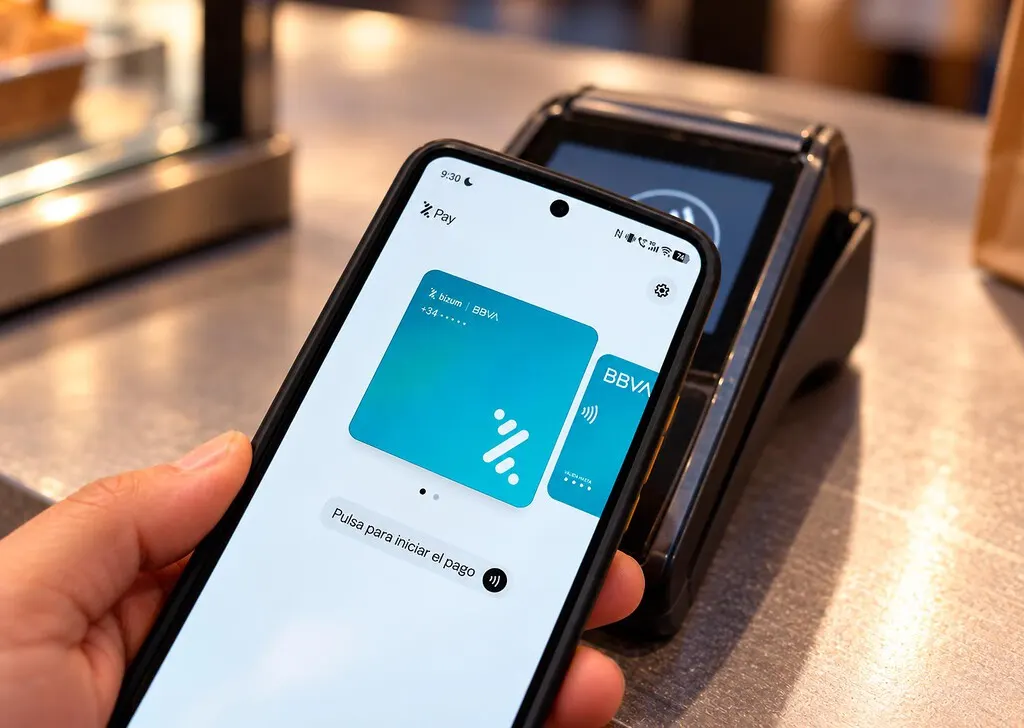
Bizum Pay à l'essai : l'appli fonctionne, les commerces à la traîne
Plus dans: Matériel
Tout voir →
Panasonic avance la production de verre solaire pérovskite
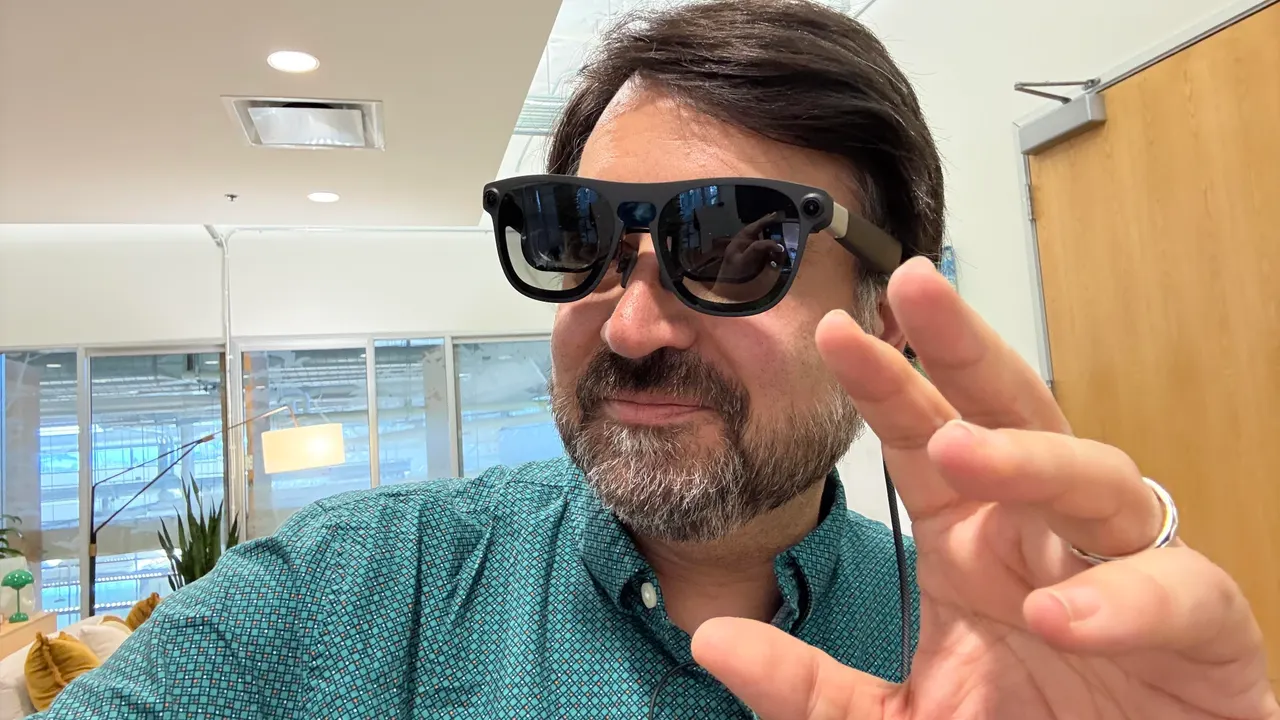
Xreal Aura : les lunettes Android XR à partir de 1 099 $
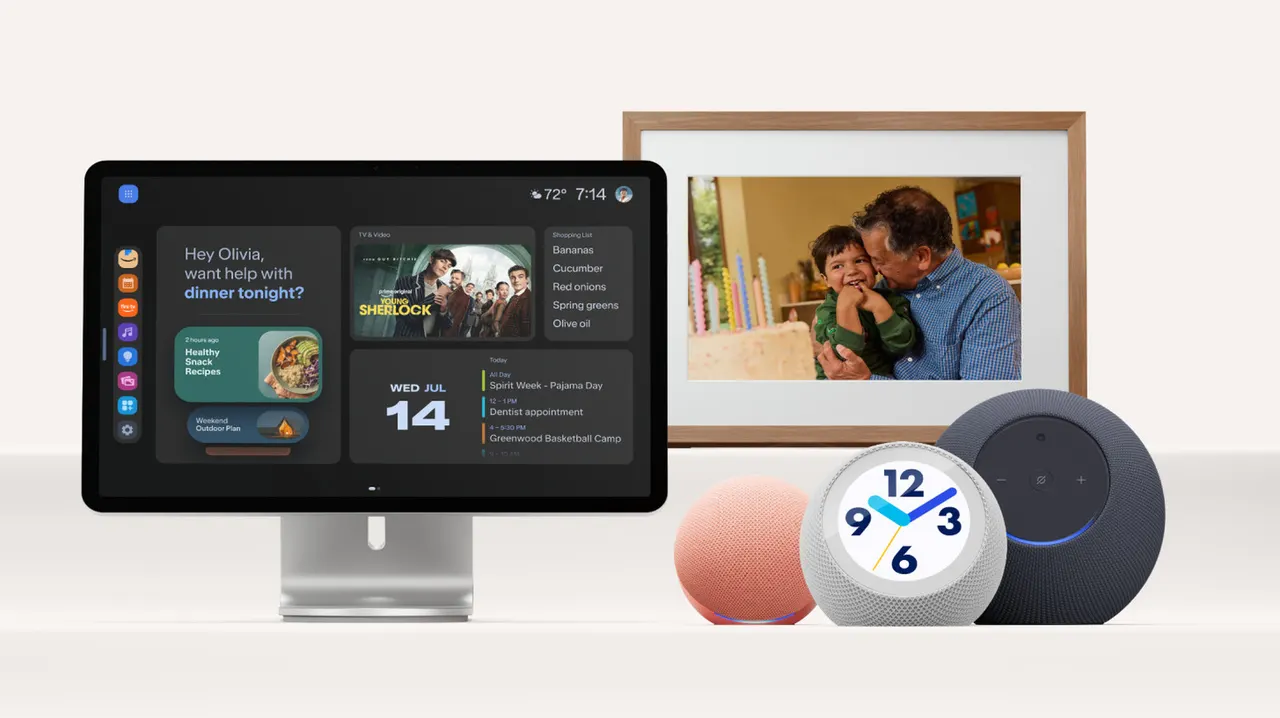
Amazon dévoile Echo Time, l’Alexa Photo Frame et sa nouvelle gamme Echo