ETH Zurich : des robots miniatures à muscles vivants de souris
À l'ETH Zurich, des chercheurs ont fixé du tissu musculaire cultivé en laboratoire sur une structure souple. Ces petits robots sautent, marchent, nagent et saisissent.
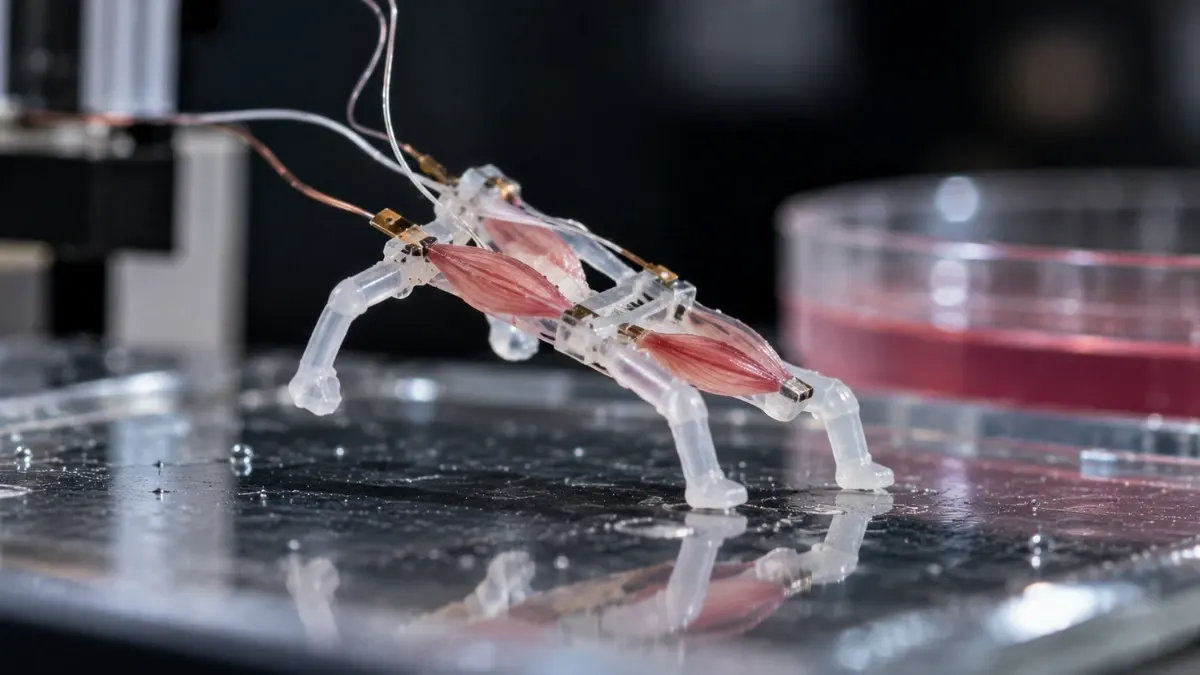
Des chercheurs de l'ETH Zurich ont conçu de petits robots biohybrides qui se déplacent grâce à de véritables muscles cultivés en laboratoire à partir de cellules de souris. Ces machines peuvent sauter, marcher, nager et saisir des objets. L'équipe a obtenu des mouvements plus puissants sans augmenter la quantité de muscle.
Le travail provient du laboratoire de robotique molle dirigé par le professeur Robert Katzschmann. Dans l'étude publiée dans Nature Communications, Aiste Balciunaite, Mike Y. Michelis et leurs collègues montrent qu'il faut concevoir ensemble le muscle et la structure à laquelle il est fixé. Les muscles cultivés jusqu'ici se contractaient, mais le mouvement était souvent si faible qu'il n'était visible qu'au microscope.
Conçus par algorithme, imprimés en une minute
L'équipe a recouru à des simulations informatiques et à un algorithme évolutionnaire pour comparer différentes formes de tissu musculaire et de matériau environnant, afin de trouver l'agencement qui produit la plus grande déformation avec peu de muscle. Les structures souples sont en hydrogel, un matériau riche en eau, fabriquées par xolographie, une technique d'impression 3D où une lumière contrôlée durcit la matière. Chaque structure a pris environ une minute.
La surface de l'hydrogel présente de minuscules rainures qui aident les cellules musculaires à s'accrocher et à croître dans la bonne direction, ce qui transmet plus efficacement la force de contraction au corps du robot.
Les actionneurs mesurent environ 1,5 cm. Après une impulsion électrique, un robot a bondi d'environ 5 mm, soit un tiers de la longueur de son corps. Une version marcheuse a atteint 6,2 mm/s, ce qui, rapporté à la taille du corps, est selon les chercheurs le meilleur résultat parmi les robots biohybrides marcheurs décrits à ce jour.
Encore loin d'un usage concret
Le principal obstacle reste la survie du tissu. Les prototypes actuels exigent un milieu nutritif ; des machines plus grandes nécessiteraient un équivalent d'appareil circulatoire pour apporter oxygène et nutriments et évacuer les déchets. La variabilité biologique pose aussi problème : deux muscles identiques sur le papier ne se développent pas forcément de la même façon, ce qui nuit à la reproductibilité.
Si ces difficultés sont levées, cette approche pourrait servir pour des robots mous, des micromanipulateurs et des dispositifs biomédicaux. Pour l'instant, il ne s'agit que de petits démonstrateurs de laboratoire.
Plus d'actus de ce jour
Tout voir →
SWK Energie lance meinGAMING, un tarif d'électricité gamer
Hey Mac : une appli gratuite déverrouille le Mac avec votre visage

ORISA : des chats IA supprimés récupérés dans la mémoire d'Android
Tesla en Corée du Sud : 80 conducteurs visés pour le FSD
Plus dans: Science
Tout voir →
Manoj Gupta lève un verrou vieux de 1996 sur les plus courts chemins
Poisson Barreleye à tête transparente : première vidéo en 4K par le MBARI
Théorie de Broglie-Bohm : l'effet tunnel ne la met pas en échec