ETH Zürich: Winzige Roboter mit lebenden Mausmuskeln
An der ETH Zürich haben Forschende im Labor gezüchtetes Muskelgewebe mit weichen Gerüsten verbunden. Die kleinen Roboter springen, laufen, schwimmen und greifen.
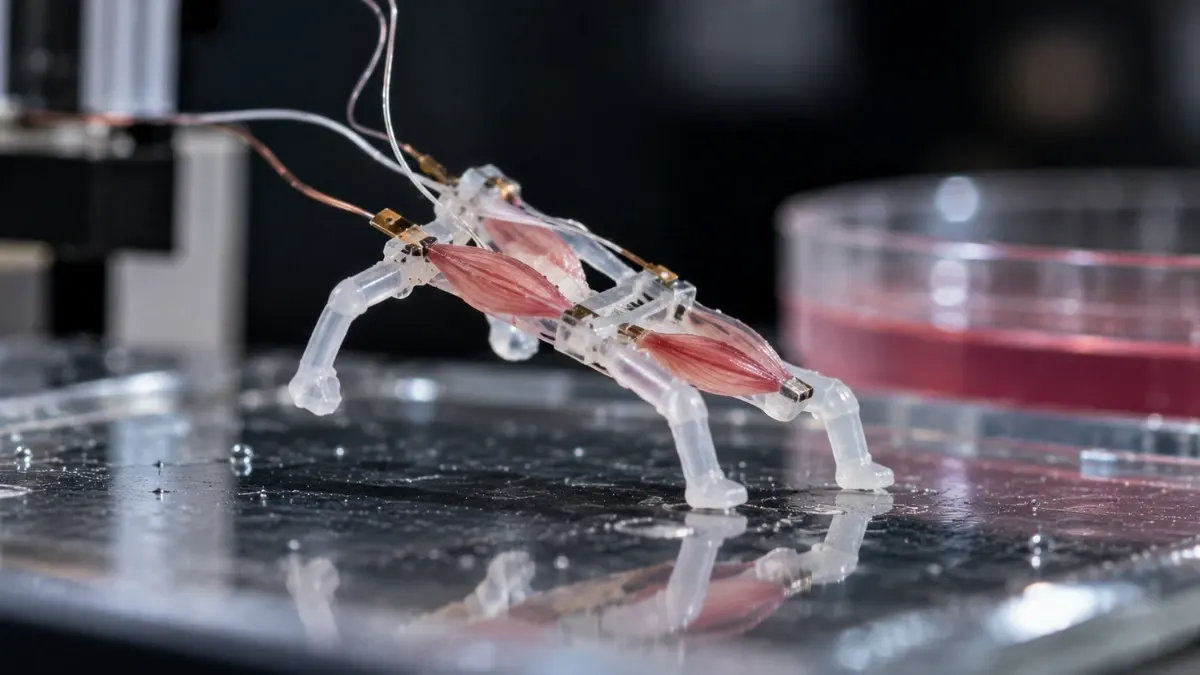
Forschende der ETH Zürich haben kleine biohybride Roboter entwickelt, die sich mit echten, im Labor aus Mauszellen gezüchteten Muskeln bewegen. Die Maschinen können springen, laufen, schwimmen und Gegenstände greifen. Stärkere Bewegungen erreichte das Team, ohne mehr Muskelgewebe einzusetzen.
Die Arbeit stammt aus dem Labor für weiche Robotik unter Leitung von Prof. Robert Katzschmann. In der Studie, die in Nature Communications erschien, zeigen Aiste Balciunaite, Mike Y. Michelis und Kollegen, dass Muskel und Trägerstruktur gemeinsam entworfen werden müssen. Frühere LaborMuskeln zogen sich zwar zusammen, doch die Bewegung war oft so klein, dass man sie nur unter dem Mikroskop sah.
Per Algorithmus entworfen, in einer Minute gedruckt
Das Team nutzte Computersimulationen und einen evolutionären Algorithmus, um verschiedene Formen von Muskelgewebe und umgebendem Material zu vergleichen. Ziel war eine Konstruktion, die aus wenig Muskel eine möglichst große Verformung herausholt. Die weichen Gerüste bestehen aus Hydrogel, einem wasserreichen Material, und wurden mit der 3D-Drucktechnik Xolographie gefertigt, bei der gesteuertes Licht das Material aushärtet. Ein Gerüst war in etwa einer Minute fertig.
Auf der Hydrogeloberfläche befinden sich mikroskopische Rillen. Sie helfen den Muskelzellen, sich anzuheften und in die richtige Richtung zu wachsen, sodass die Kontraktionskraft besser auf den Roboterkörper übertragen wird.
Die Antriebselemente sind rund 1,5 cm lang. Nach einem elektrischen Impuls sprang ein Roboter etwa 5 mm hoch, ein Drittel seiner Körperlänge. Eine Laufvariante erreichte 6,2 mm/s. Bezogen auf die Körperlänge ist das nach Angaben der Forschenden der beste Wert unter den bisher beschriebenen laufenden biohybriden Robotern.
Noch weit von der Praxis entfernt
Das größte Hindernis ist, das Gewebe am Leben zu halten. Die Prototypen brauchen eine Nährlösung; größere Maschinen bräuchten etwas wie einen Blutkreislauf, der Sauerstoff und Nährstoffe liefert und Abfallprodukte abtransportiert. Hinzu kommt die biologische Variabilität: Zwei identisch entworfene Muskeln entwickeln sich nicht zwingend gleich, was die Reproduzierbarkeit erschwert.
Lassen sich diese Probleme lösen, wären Anwendungen in weichen Robotern, Mikromanipulatoren und biomedizinischen Geräten denkbar. Bisher sind es jedoch kleine Laborprototypen.
Mehr von diesem Tag
Alle anzeigen →
SWK Energie startet meinGAMING: Stromtarif für Gamer
Hey Mac: Gratis-App entsperrt den Mac per Gesicht ohne Face ID

ORISA: Gelöschte KI-Chats lassen sich aus Android-Speicher holen
Tesla in Südkorea: Polizei ermittelt gegen 80 FSD-Fahrer
Mehr aus: Wissenschaft
Alle anzeigen →
Manoj Gupta überwindet Hürde bei Kürzeste-Wege-Algorithmen von 1996
Barreleye-Fisch mit durchsichtigem Kopf erstmals in 4K gefilmt
Pilotwellentheorie besteht neue Prüfung zum Tunneleffekt