ETH Zurich: roboty z mięśniami myszy skaczą, pływają i chwytają
Naukowcy z ETH Zurich połączyli wyhodowaną tkankę mięśniową myszy z miękkim szkieletem z hydrożelu. Powstałe roboty skaczą, chodzą, pływają i chwytają przedmioty.
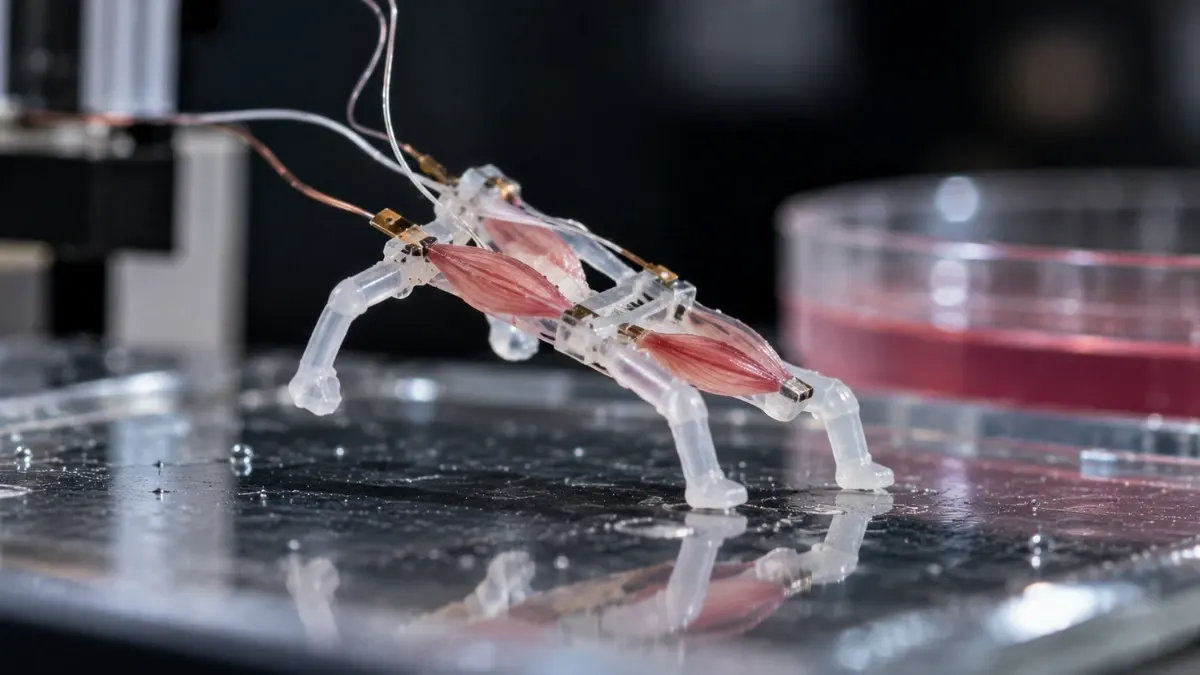
Zespół z ETH Zurich zbudował maleńkie roboty biohybrydowe napędzane żywą tkanką mięśniową. Mięśnie wyhodowano z komórek myszy i połączono z miękkim szkieletem. Maszyny potrafią skakać, chodzić, pływać, a nawet chwytać przedmioty.
Badania prowadzono w laboratorium miękkiej robotyki prof. Roberta Katzschmanna. Tkanka szkieletowa kurczy się pod wpływem impulsów elektrycznych, podobnie jak mięśnie zwierząt. Wcześniejsze konstrukcje tego typu wykonywały jednak często ruchy tak małe, że widać je było dopiero pod mikroskopem.
Mięsień i szkielet projektowane razem
W artykule w Nature Communications Aiste Balciunaite, Mike Y. Michelis i współpracownicy wykazali, że mięsień i element, do którego jest przymocowany, trzeba projektować wspólnie. Badacze użyli symulacji komputerowych i algorytmu ewolucyjnego, który szukał kształtów dających jak największe odkształcenie przy niewielkiej ilości mięśni.
Rusztowania z hydrożelu wydrukowano w technice zwanej ksoligrafią, w której sterowane światło utwardza materiał. Jedno rusztowanie powstawało około minuty. Na powierzchni wykonano mikroskopijne rowki, dzięki którym komórki mięśniowe przyczepiają się i rosną we właściwym kierunku.
Wyniki i ograniczenia
Elementy napędowe mają około 1,5 cm długości. Po impulsie elektrycznym robot skoczył na wysokość około 5 mm, czyli 1/3 długości swojego ciała. Wariant chodzący osiągnął 6,2 mm/s, co w przeliczeniu na długość ciała jest najlepszym wynikiem wśród opisanych dotąd chodzących robotów biohybrydowych.
Do zastosowań praktycznych jest jeszcze daleko. Prototypy wymagają pożywki, a większe konstrukcje potrzebowałyby odpowiednika układu krwionośnego. Problemem jest też zmienność biologiczna: dwa identycznie zaprojektowane mięśnie nie muszą pracować tak samo, co utrudnia powtarzalność.
Jeśli uda się rozwiązać kwestię odżywiania i kontroli rozwoju tkanki, podobne rozwiązania mogą trafić do miękkich robotów, miniaturowych manipulatorów i urządzeń biomedycznych. Na razie to jednak niewielkie demonstratory laboratoryjne.
Więcej z tego dnia
Zobacz wszystkie →
Verve planuje płatności zbliżeniowe telefonem i agentów AI
SWK Energie uruchamia meinGAMING, taryfę prądu dla graczy
Hey Mac: darmowa aplikacja odblokuje Maca twarzą bez Face ID