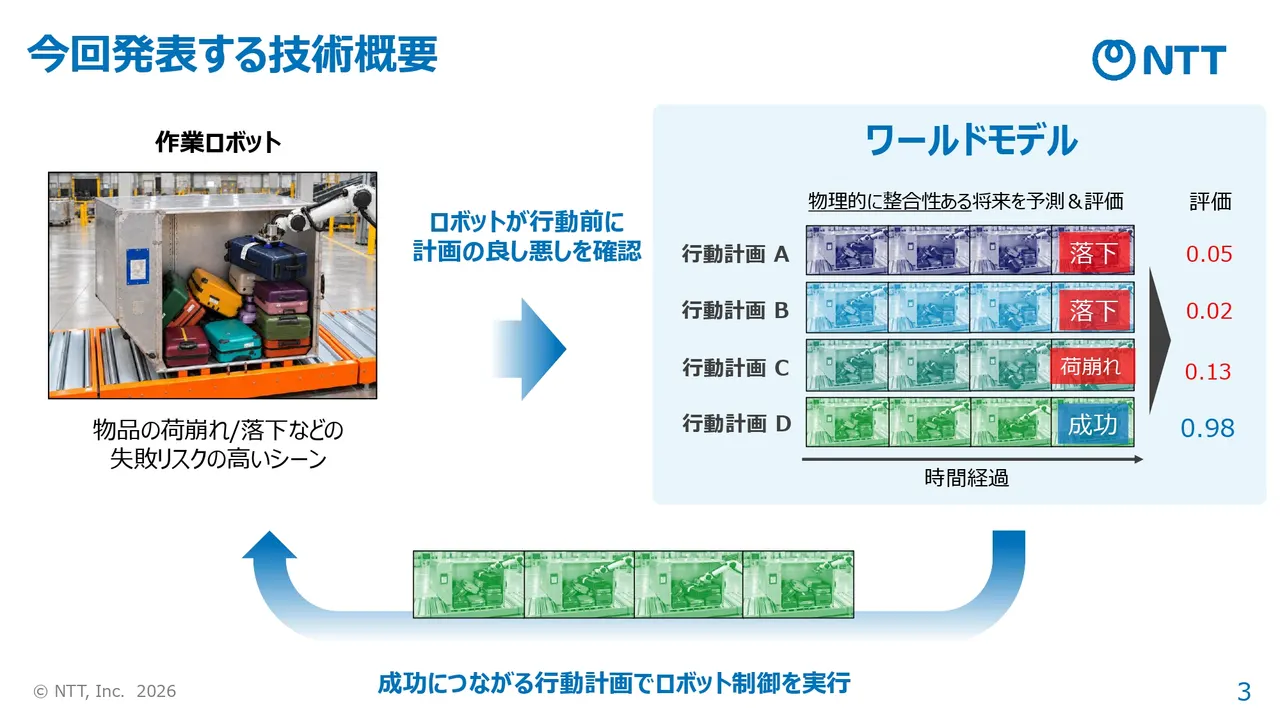
NTTは11日、ロボットが動く前に荷崩れや落下といったリスクを予測し、成功率の高い行動を選べるフィジカルAI技術を発表した。物理法則に基づいて物体の動きを予測する「NTTワールドモデル」を使い、複数の行動候補を事前に評価して作業精度を高める。
従来の課題と新技術
ワールドモデルは、外界の状態を把握し、自らの行動で生じる未来の変化を予測する仕組みだ。従来は大量の映像から経験的に学ぶ方式が主流で、未学習の状況では物理法則に反する予測が出ることがあった。空港の手荷物や宅配便のように形状・重量・配置が異なる現場では、あらゆる状況の学習データを集めるのも難しい。
NTTワールドモデルは、映像生成モデルに独自開発の「物理制御アダプタ」を組み合わせた。物体の位置や姿勢、速度、質量を推定し、運動方程式に基づいて変化を予測することで、接触や衝突といった複雑な動きを再現する。物体の消失や変形といった不自然な予測も抑えられ、未学習の状況でも物理的な整合性を保てるという。
既存のロボット制御ソフトとも連携できる。VLAモデルやモーションプランナーが出した複数の行動候補について、実行後の状況を映像で予測し、成否をスコアで出力する。ロボットは実際に動く前に候補を比較できる。
実験結果と今後
小型ロボットによる不定形物の棚積み実験では、オープンソースのVLAモデル「π0.5」と組み合わせ、成功率が73.1%から92.3%に向上した。公開ベンチマーク「OBJ3D」ではLPIPSで7.81を記録し、「OCK」(7.92)や「NVIDIA Cosmos Predict 2.5」(21.90)を上回った。
NTTは最初の適用先として、形状や重量が異なる空港手荷物の積み込み・積み下ろしを想定する。今後はMujinと実証を進め、物流・倉庫、製造、建設、小売への展開を目指す。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。
同じ日のニュース
すべて見る →



関連カテゴリ: AI
すべて見る →
ユナイテッド航空、AIエージェントによる航空券購入を遮断
Google、Gemini 4 Carbonを一般提供 開発者と企業向け
Google、人型ロボット向けAI「Gemini Robotics 2.5」発表