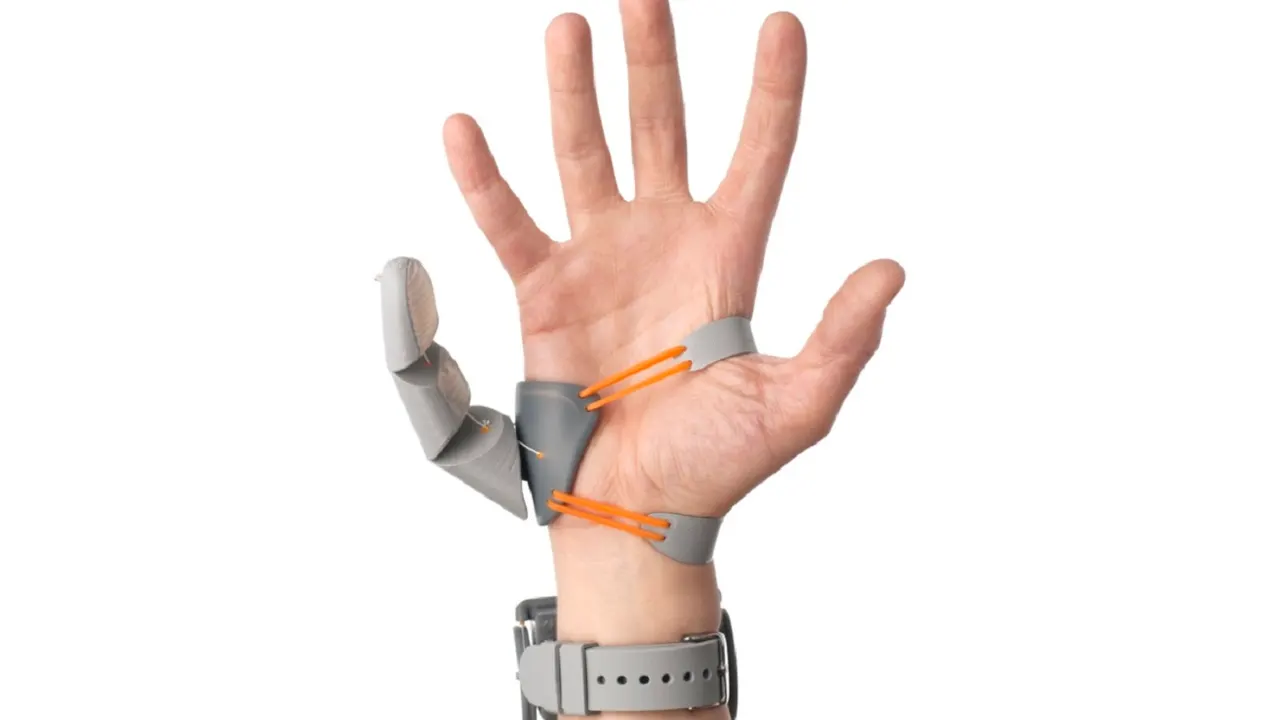
はんだ付けでは、部品を押さえ、はんだごてを持ち、はんだを当てる作業を同時にこなす必要があります。この面倒さから生まれたのが、EgoThumbです。AIを使い、持ち主が操作しなくても自分で手伝う追加のロボット親指です。
EgoThumbとは何か、どう動くのか
構造は単純です。関節は3つで、それぞれに曲げ伸ばし用のワイヤーが1組ずつ付いています。モーターは前腕に置かれ、指自体は軽く保たれます。重要なのは手のそばに付けた小型の広角カメラで、ユーザーの指と周囲の物を見ています。
カメラ映像と関節の現在位置はAIモデルに入力されます。学習には模倣学習が使われました。人間の実演から学ぶ方法です。訓練中は操作者が足で操作するインターフェースで指を動かし、その後はモデルが映像から動きを予測します。
例えばボトルに手を伸ばすと、ロボット親指が自動で押さえ、本物の指はキャップを回せます。ボトルを置けば握りを緩めます。ボタンも音声指示も不要です。
ケンブリッジ大学のThird Thumbは足の指の圧力で操作する方式でした。596人の実験で98%が最初の1分で物を扱えたそうです。EgoThumbは、使う人の注意を取られにくくする方向を狙っています。
精度はどのくらいか
3人が、立方体を持ち上げる、キャップを開ける、紅茶をかき混ぜる、ボールを運ぶの4作業を各10回試しました。平均成功率は90%、92.5%、87.5%でした。モデルの訓練に参加していない2人も、実演者と同程度でした。
ただし、物の位置や環境を訓練時と変えると、一部の作業で成功率が落ちました。紅茶のかき混ぜは、新しい2つの環境で平均約67%と73%です。被験者は3人だけで、AIは外部のコンピューターで動いており、発想の元になったはんだ付け自体はまだ試されていません。
開発側は触覚センサーの追加、小型化、装着感の改善、カメラの統合を予定しています。ハードウェアの資料とソフトウェアはオープンソースで公開されています。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。