ETH Zürih, canlı fare kası ile çalışan minik robotlar geliştirdi
ETH Zürih araştırmacıları laboratuvarda yetiştirdikleri fare kası dokusunu yumuşak hidrojel iskeletlere bağlayarak zıplayan, yürüyen, yüzen ve nesne tutan robotlar yaptı.
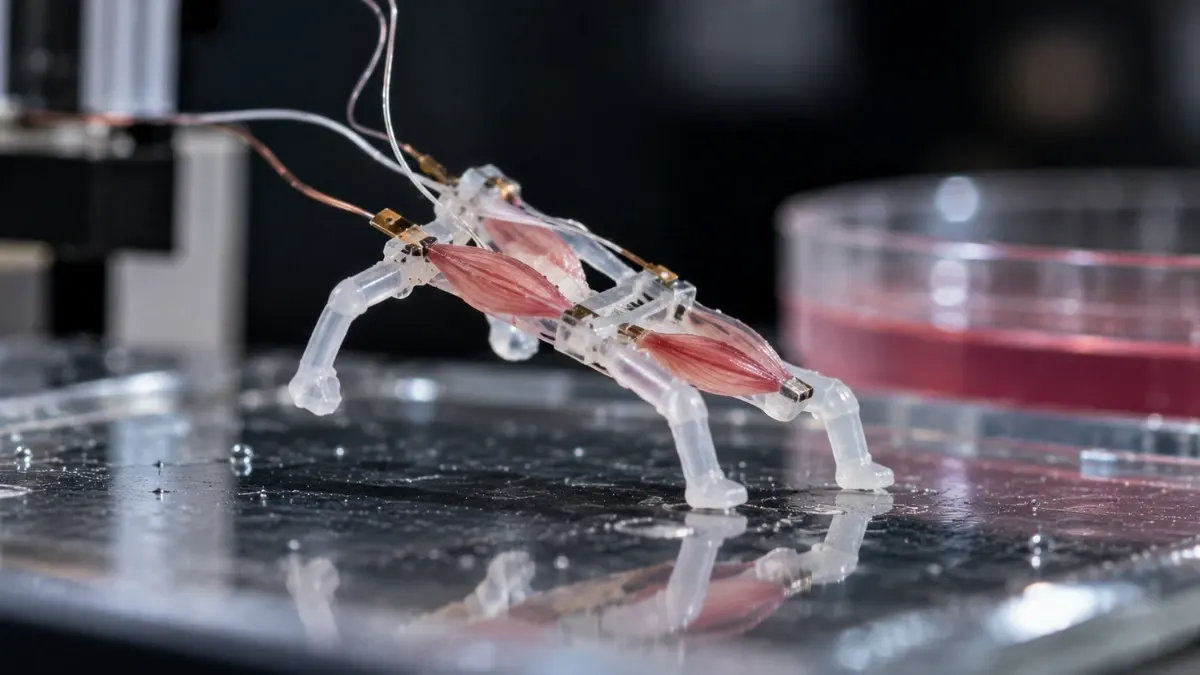
İsviçre'deki ETH Zürih'te çalışan araştırmacılar, canlı kas dokusuyla hareket eden minik biyohibrit robotlar geliştirdi. Kaslar fare hücrelerinden laboratuvarda yetiştirildi ve yumuşak bir iskelete bağlandı. Ortaya çıkan makineler zıplayabiliyor, yürüyebiliyor, yüzebiliyor ve nesneleri tutabiliyor.
Çalışma, Prof. Robert Katzschmann'ın yönettiği yumuşak robotik laboratuvarında yürütüldü. İskelet kası dokusu, hayvanlardaki kaslar gibi elektrik sinyalleriyle kasılıyor. Daha önceki benzer kaslar da kasılıyordu, ancak oluşan hareket çoğu zaman yalnızca mikroskopla görülebilecek kadar küçüktü.
Kas ve iskelet birlikte tasarlandı
Nature Communications'ta yayımlanan makalede Aiste Balciunaite, Mike Y. Michelis ve ekibi, kasın ve bağlı olduğu yapının birlikte tasarlanması gerektiğini gösterdi. Bilgisayar simülasyonları ve evrimsel bir algoritma, az miktarda kasla en büyük şekil değişimini sağlayacak biçimleri aradı.
Hidrojel iskeletler, kontrollü ışıkla malzemeyi sertleştiren ksolografi adlı üç boyutlu baskı tekniğiyle üretildi. Tek bir iskelet yaklaşık bir dakikada hazırlandı. Yüzeydeki mikroskobik oluklar, kas hücrelerinin tutunmasına ve doğru yönde büyümesine yardımcı oluyor.
Sonuçlar ve sınırlar
Tahrik elemanları yaklaşık 1,5 cm uzunluğunda. Elektrik darbesinin ardından robot yaklaşık 5 mm yükseğe zıpladı; bu, gövde uzunluğunun üçte biri demek. Yürüyen versiyon 6,2 mm/s hıza ulaştı ve gövde uzunluğuna oranla bugüne dek tanımlanan yürüyen biyohibrit robotlar arasında en iyi sonucu verdi.
Pratik kullanıma hâlâ uzun bir yol var. Prototipler hücrelere besin sağlayan bir sıvı ortama ihtiyaç duyuyor; daha büyük yapılar için kan dolaşımına benzer bir sistem gerekecek. Biyolojik değişkenlik de sorun: aynı tasarımlı iki kas aynı şekilde gelişmeyebilir ve çalışmayabilir, bu da standart motorlardaki tekrarlanabilirliği zorlaştırıyor.
Dokuların beslenmesi ve gelişiminin kontrolü çözülürse benzer yaklaşımlar yumuşak robotlarda, minyatür manipülatörlerde ve biyomedikal cihazlarda kullanılabilir. Şimdilik bunlar yalnızca küçük laboratuvar gösterimleri.
Aynı günden diğer haberler
Tümünü gör →
SWK Energie, oyunculara özel elektrik tarifesi meinGAMING'i başlattı
Hey Mac: Face ID olmayan Mac'i yüzünüzle açan ücretsiz uygulama

ORISA, silinen yapay zeka sohbetlerini Android belleğinden geri getiriyor
Güney Kore'de 80 Tesla sürücüsüne FSD kısıtlaması soruşturması
Daha fazla: Bilim
Tümünü gör →
Manoj Gupta, en kısa yol algoritmalarında 1996'dan kalma engeli aştı
MBARI, şeffaf başlı barreleye balığını ilk kez 4K görüntüledi
Pilot dalga teorisi kuantum tünelleme testinden sağ çıktı