ETH Zurich создал микророботов на живых мышцах мыши
Исследователи ETH Zurich вырастили мышечную ткань из клеток мыши и соединили её с мягким гидрогелевым каркасом. Роботы прыгают, ходят, плавают и захватывают предметы.
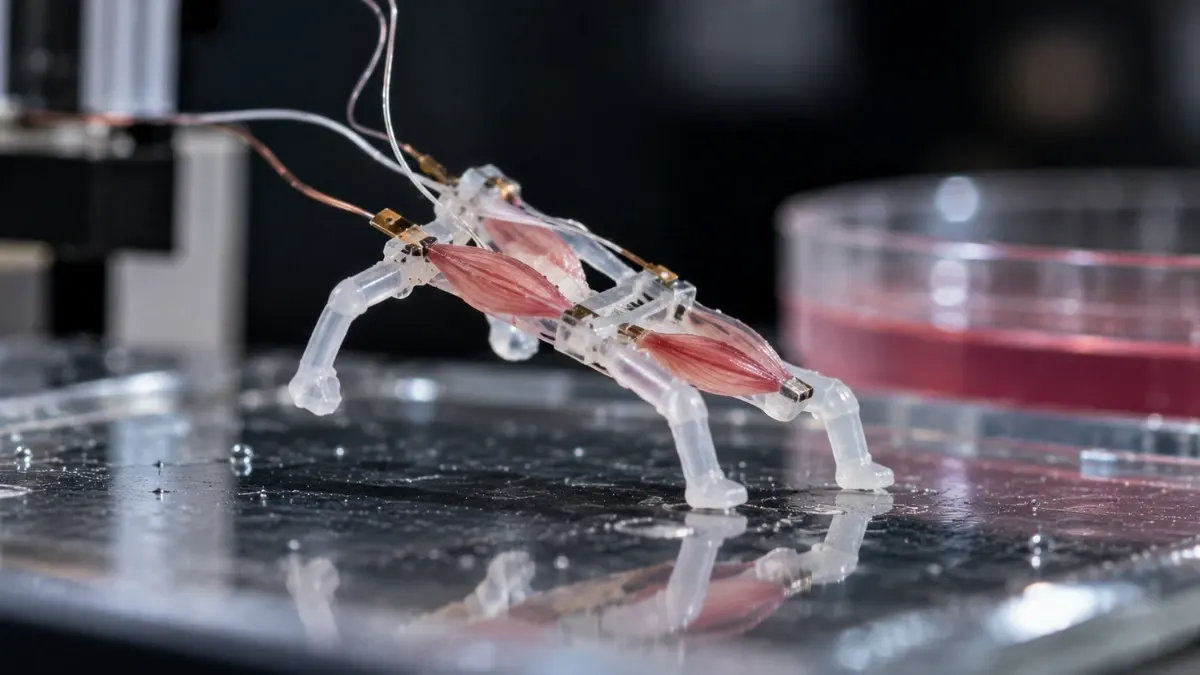
Учёные из швейцарского ETH Zurich создали крошечных биогибридных роботов, которые движутся за счёт живой мышечной ткани. Мышцы выращены в лаборатории из клеток мыши и соединены с мягким каркасом. Получившиеся устройства умеют прыгать, ходить, плавать и захватывать предметы.
Работа выполнена в лаборатории мягкой робототехники профессора Роберта Катцшманна. Скелетная мышечная ткань сокращается под действием электрических импульсов, как и мышцы животных. Раньше подобные мышцы тоже сокращались, но движение часто было настолько малым, что его удавалось заметить лишь под микроскопом.
Мышца и каркас проектировались вместе
В статье в Nature Communications Айсте Балчюнайте, Майк Ю. Михелис и их коллеги показали, что мышцу и элемент, к которому она крепится, нужно проектировать совместно. Компьютерное моделирование и эволюционный алгоритм искали формы, дающие максимальную деформацию при небольшом количестве мышечной ткани.
Каркасы из гидрогеля напечатали методом ксолографии, при котором управляемый свет отверждает материал. Один каркас изготавливался примерно за минуту. На поверхности есть микроскопические канавки: они помогают мышечным клеткам крепиться и расти в нужном направлении.
Результаты и ограничения
Длина приводных элементов — около 1,5 см. После электрического импульса робот подпрыгнул примерно на 5 мм, то есть на треть длины своего тела. Ходящий вариант развил скорость 6,2 мм/с — по отношению к длине тела это лучший результат среди описанных ходящих биогибридных роботов.
До практического применения ещё далеко. Прототипам нужна питательная среда, а для более крупных конструкций потребуется аналог кровеносной системы. Кроме того, сказывается биологическая изменчивость: две одинаково спроектированные мышцы могут развиваться и работать по-разному, что мешает воспроизводимости.
Если удастся решить задачи питания тканей и контроля их роста, подобные подходы могут пригодиться в мягких роботах, миниатюрных манипуляторах и биомедицинских устройствах. Пока это лишь небольшие лабораторные демонстраторы.
Ещё за этот день
Показать все →
SWK Energie запустила meinGAMING — тариф на электричество для геймеров
Hey Mac: бесплатное приложение разблокирует Mac по лицу без Face ID

ORISA восстанавливает удалённые чаты с ИИ из памяти Android-смартфонов
В Южной Корее полиция проверяет 80 водителей Tesla из-за обхода FSD
Ещё в рубрике: Наука
Показать все →
Манодж Гупта преодолел барьер 1996 года в алгоритмах кратчайших путей
MBARI впервые сняла в 4K рыбу-бочкоглаза с прозрачной головой
Теория волны-пилота выдержала новый тест на туннельный эффект