Apple HALO: робот Unitree G1 с Mac mini ориентируется в незнакомых домах
Исследователи Apple обучили HALO в 1000 виртуальных домов. В 360 реальных испытаниях робот Unitree G1 с Mac mini M4 Pro показал успех в 91% случаев.
 SUMO· числовая головоломка
 Dialo· учите языки, разговаривая
 ediviewer· читайте EDI-файлы как документы
 giftdetect· подходящий подарок за минуты
Apple представила систему HALO, которая позволяет человекоподобному роботу выполнять команды в квартирах, которых он раньше не видел. В 360 испытаниях в шести реальных помещениях робот добился 91% успешных попыток. Ни одно из этих мест заранее не сканировалось и не использовалось для подготовки обучающих данных.
Согласно работе «Perceptive Humanoid Motion from Simulation», HALO понимает команды и по изображению с камер сам подбирает движения всего тела. Робот может подойти к указанному предмету, сесть на стул, боком пройти через приоткрытую дверь, присесть, проползти под столом и толкнуть коробку.
Обучение в 1000 виртуальных домов
Главная трудность в обучении гуманоидов — сбор данных: обычно требуются удалённое управление или запись движений человека. Apple подготовила 1000 виртуальных домов с разной планировкой и обстановкой и сгенерировала почти 163 тыс. обучающих эпизодов, примерно 300 часов движения. Ошибочные попытки, например когда стопа проходила сквозь пол, отбраковывались автоматически. Набор данных создавался 48 часов на 250 графических процессорах Nvidia H100.
Число сред оказалось важным. Когда сидеть учили в одном доме, успех в новых симулированных помещениях составлял 43%, а после обучения на 1000 домов вырос до 84%.
Китайский робот с Mac mini
Своего гуманоида Apple не создавала. В экспериментах использовали Unitree G1 китайского производителя, дополнив его камерой на голове и корпусом с Mac mini M4 Pro и 64 ГБ памяти. Mac интерпретирует команды и планирует движения, остальным управляет штатный Nvidia Jetson Orin NX, поэтому внешний компьютер не нужен. Первый модуль разбивает задачу на простые действия, второй около трёх раз в секунду строит план движения на ближайшие 5 секунд, третий на частоте 50 Гц управляет моторами и балансом.
В тестах приседание удалось в 100% попыток, проход через дверь — в 93%, подход к предмету — в 92%, ползание — в 90%, толкание коробок — в 88%, посадка на стул — в 85%.
С многошаговыми задачами хуже: средний успех упал до 70%, причём проверяли их лишь в одной реальной среде. Сценарий «присесть, подойти к предмету и толкнуть коробку» удался только в половине попыток. По словам исследователей, после первого действия робот часто оказывался в положении, из которого не видел следующую цель.
Приложения, на которые стоит взглянуть
SUMO: числовая головоломкаВыбирайте нужные клетки, складывайте, достигайте цели. Легко понять, сложно освоить. Бесплатно, для любого возраста.
Dialo: учите языки, разговариваяОбщайтесь с ИИ-собеседником: каждая фраза возвращается исправленной и объяснённой на вашем языке. 9 языков, от A1 до C2.
ediviewer: читайте EDI-файлы как документыОткрывайте сообщения EDIFACT и X12, каждый сегмент объяснён, конвертация в JSON/XML, экспорт в PDF и Excel. Работает локально, без загрузки.
giftdetect: подходящий подарок за минутыВыберите, кому, по какому поводу и с каким характером. Поисковик читает описания товаров местных магазинов и выводит то, что подходит. Бесплатно, без регистрации.
Ещё за этот день
Показать все →
UBTech и Tianyi объединяются для масштабирования рынка гуманоидов в Китае

SRTD Biotech привлекла €31,5 млн на точечные мРНК-препараты

Calogena получила 40 млн евро гранта ЕС на первый коммерческий SMR

Редактор реестра Windows 11 на WinUI 3 появился в репозитории Microsoft
Ещё в рубрике: ИИ
Показать все →
Adoba запустила adobaRo AIGC Studio при поддержке Tencent Cloud
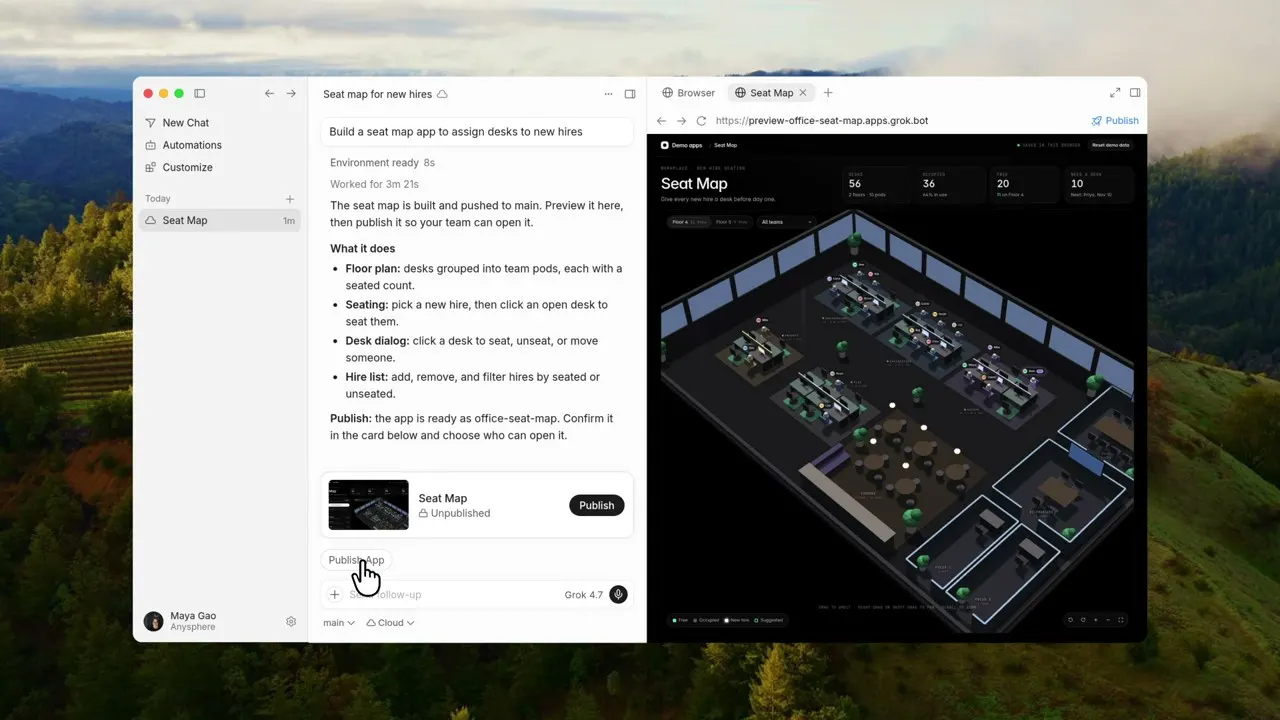
Cursor научил агентов создавать и публиковать веб-приложения
Thinking Machines Lab представила Inkling 2 Small на 594 млрд параметров