MIT 곤충 로봇, 1.29g으로 해바라기에 착지
MIT와 코넬대의 날개 4개짜리 로봇은 센서와 칩을 싣고도 1.29g으로 큰 클립보다 가볍습니다. 다만 아직 전선과 조이스틱이 필요합니다.
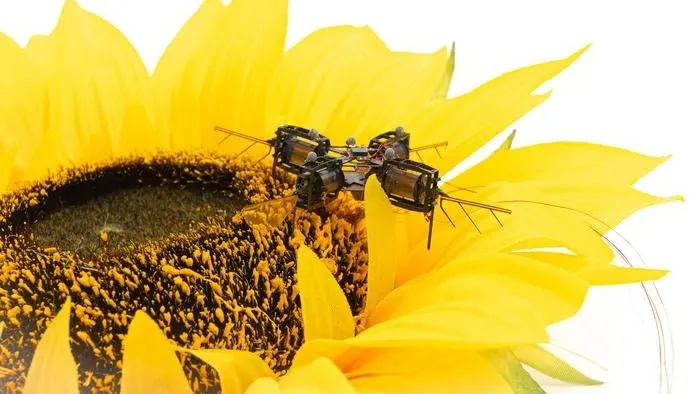
큰 클립보다 가벼운 로봇이 자기 센서와 칩을 싣고 날아 해바라기 꽃 위에 내려앉았습니다. MIT의 곤충 로봇은 전자부품을 포함해 무게가 1.29g입니다.
MIT와 코넬대 연구진이 만든 날개 4개짜리 초소형 로봇으로, 연구 결과는 Science Robotics에 실렸습니다. 지금까지 이 무게대의 날갯짓 로봇은 실내에 설치한 외부 카메라가 위치를 추적하고 외부 컴퓨터가 비행 보정을 계산해야 해서 좁은 실험실에서만 날 수 있었습니다. 기체에 자체 위치 파악과 제어 장치를 단 가장 가벼운 비행체는 프로펠러 방식의 18g 미니 드론으로, 10배 넘게 무거웠습니다.
곤충 로봇은 어떻게 전자부품을 싣고 나는가
본체는 1.05g, 전자부품 묶음은 244mg입니다. 이를 들어 올리기 위해 MIT의 케빈 첸 교수 팀은 날개 4개를 움직이는 인공 근육을 개량했습니다. 전압을 받으면 모양이 변하는 부드러운 플라스틱 튜브로, 날개를 초당 330번 퍼덕입니다. 길이와 반지름을 50% 키우자 쓸 수 있는 양력이 46% 늘었고, 날개는 로봇 무게의 1.9배에 해당하는 양력을 냅니다.
센서는 세 가지입니다. 기울기와 회전을 재는 자세 센서, 빛으로 지면까지 거리를 재는 센서, 컴퓨터 마우스처럼 바닥을 읽어 옆으로 움직이는 속도를 구하는 광학 센서입니다. 무게 7mg짜리 칩이 단순화한 수식으로 계산하며, 소비 전력은 120mW로 전체 약 2W의 6%였습니다. 비행 중 정해진 경로에서 평균 약 2cm 벗어났습니다.
이 로봇은 혼자 날 수 있을까
아직은 아닙니다. 실험실 카메라 시스템 밖에서 식물 주변을 날아 30초 뒤 해바라기에 내려앉았지만, 방향은 사람이 조이스틱으로 정했습니다. 꽃을 알아보는 카메라도 없습니다. 인공 근육에 최대 1,900V가 필요해 가는 전선에도 묶여 있습니다. 배터리와 승압 회로를 달려면 11.5g이 더 필요해 로봇이 1535% 커져야 합니다.
활용처로는 인공 수분 등이 거론됩니다. 연구비는 미국 국립과학재단과 미 해군, 공군 연구 기관이 댔습니다.
주목할 만한 앱
 SUMO: 숫자 퍼즐
올바른 칸을 고르고 더해 목표 숫자를 맞추세요. 배우긴 쉽고 마스터하긴 어렵습니다. 무료, 전 연령.
 Dialo: 말하면서 배우는 언어 앱
AI 대화 파트너와 대화하세요. 모든 문장이 교정되어 내 언어로 설명과 함께 돌아옵니다. 9개 언어, A1부터 C2까지.
 ediviewer: EDI 파일을 문서처럼 읽기
EDIFACT와 X12 메시지를 열어 각 세그먼트 설명을 보고, JSON/XML로 변환하고, PDF와 Excel로 내보내세요. 로컬에서 실행, 업로드 없음.
 giftdetect: 몇 분 만에 딱 맞는 선물
받는 사람, 기념일, 성격을 고르세요. 검색 엔진이 현지 상점의 상품 설명을 읽고 어울리는 것을 추려 줍니다. 무료, 가입 없음.
같은 날의 다른 뉴스
전체 보기 →
관련 카테고리: 과학
전체 보기 →
Quaise Energy와 구글, 암석을 증발시키는 지열 발전 계약
폴란드 Cerro Murphy 망원경, 칠레에서 첫 빛 관측