보스턴 다이내믹스 Atlas, 바퀴 달고 옆으로 미끄러지고 360도 회전
보스턴 다이내믹스가 휴머노이드 Atlas의 발을 스쿠터 바퀴로 바꿨습니다. 옆으로 미끄러지고 공중에서 360도 도는 점프도 실제 첫 시도에 성공했습니다.
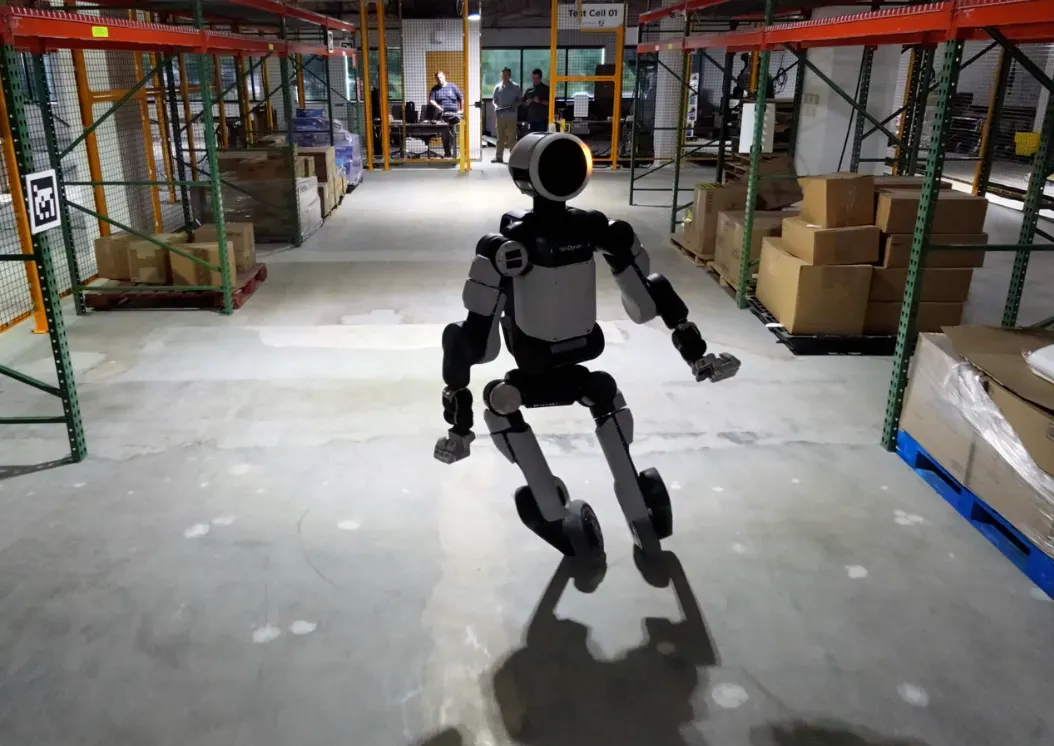
보스턴 다이내믹스(Boston Dynamics)가 휴머노이드 로봇 Atlas의 발을 바퀴로 바꾼 실험 영상을 11월 9일 공개했습니다. Atlas는 옆으로 미끄러지듯 이동하고, 갑자기 방향을 바꾸고, 점프하면서 공중에서 360도 회전합니다. 이 회전 점프는 실제 로봇으로 한 첫 시도에서 성공했다고 합니다.
Atlas에 바퀴를 단 이유
모터에 큰 부하가 걸려도 로봇 전신을 정확하게 움직일 수 있는지 확인하는 것이 목적입니다. 바퀴로 달리면 출발, 방향 전환, 정지가 반복되기 때문에 모터에는 높은 출력과 회전 속도가 필요합니다. 연구팀은 바퀴를 달아 모터의 한계와 제어 기술을 살펴봤습니다.
개조를 위해 새로 만든 부품은 연결용 어댑터 하나뿐입니다. 시중에서 파는 스쿠터용 바퀴 림을 Atlas 발목의 구동부에 붙였습니다.
옆으로 미끄러지는 동작은 어떻게 배웠나
Atlas의 움직임은 AI가 시행착오를 반복하며 동작을 익히는 강화학습이 뒷받침합니다. 옆으로 미끄러지는 동작은 사람이 발을 미끄러뜨리는 모습을 기록한 데이터로 학습시켰습니다. 그러자 AI는 바퀴를 굴려 옆으로 이동하는 방법을 스스로 터득했습니다. 사람과 같은 움직임을 목표로 하면서도 바퀴의 특성을 살린 동작을 익힌 셈입니다.
360도 회전 점프 역시 사람의 움직임 데이터로 학습시켰습니다. 영상에서는 점프 직전에 바퀴를 굴려 자세를 가다듬는 모습도 보입니다.
연구팀은 실제 모터의 성능을 시뮬레이션에 반영해, 학습한 동작을 진짜 Atlas에서도 재현할 수 있게 했습니다. 이번 실험에서 얻은 지식은 일반적인 발을 가진 Atlas를 개선하는 데도 쓰이고 있다고 합니다.
주목할 만한 앱
 SUMO: 숫자 퍼즐
올바른 칸을 고르고 더해 목표 숫자를 맞추세요. 배우긴 쉽고 마스터하긴 어렵습니다. 무료, 전 연령.
 Dialo: 말하면서 배우는 언어 앱
AI 대화 파트너와 대화하세요. 모든 문장이 교정되어 내 언어로 설명과 함께 돌아옵니다. 9개 언어, A1부터 C2까지.
 ediviewer: EDI 파일을 문서처럼 읽기
EDIFACT와 X12 메시지를 열어 각 세그먼트 설명을 보고, JSON/XML로 변환하고, PDF와 Excel로 내보내세요. 로컬에서 실행, 업로드 없음.
 giftdetect: 몇 분 만에 딱 맞는 선물
받는 사람, 기념일, 성격을 고르세요. 검색 엔진이 현지 상점의 상품 설명을 읽고 어울리는 것을 추려 줍니다. 무료, 가입 없음.
같은 날의 다른 뉴스
전체 보기 →



관련 카테고리: 하드웨어
전체 보기 →
Myofree 태블릿, 특수 안경을 써야 눈이 쉰다
트럼프 엔비디아 주식 약 6200만 달러, H200 대중 수출 허용
RuStore, 러시아 모든 스마트TV에 사전 설치된다