Apple HALO, Unitree G1 로봇이 낯선 집에서 91% 성공
Apple은 HALO를 가상 주택 1,000곳에서 훈련했고, Mac mini M4 Pro를 얹은 Unitree G1이 실제 360회 시험에서 91% 성공률을 기록했다.
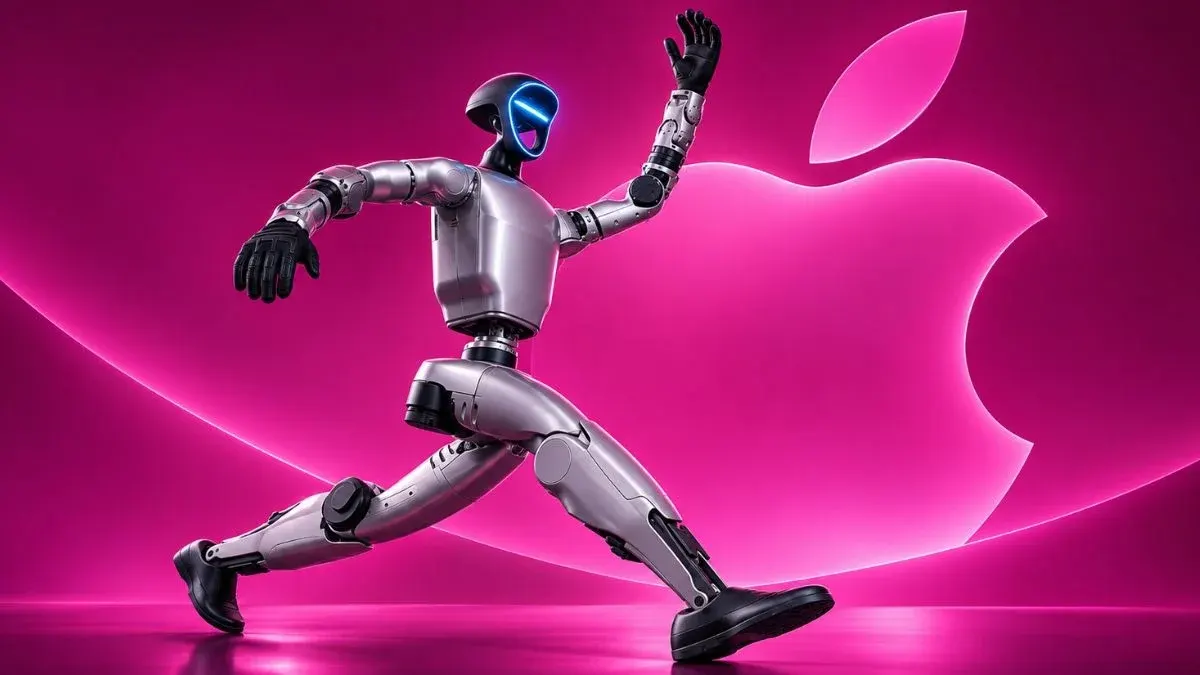
Apple 연구진이 처음 들어가는 집에서도 지시에 따라 전신을 움직이는 휴머노이드 로봇 시스템 HALO를 공개했다. 논문 「Perceptive Humanoid Motion from Simulation」에 따르면 실제 환경 360회 시험에서 성공률은 91%였다.
가상 주택 1,000곳에서 학습
로봇 학습의 가장 큰 걸림돌은 데이터 확보다. 원격 조종, 사람 동작 녹화, 모션 캡처 모두 시간과 인력이 필요하다. Apple은 구조와 가구가 서로 다른 가상 주택 1,000곳을 만들어 약 16만 3,000개의 학습 에피소드, 총 300시간가량의 동작을 생성했다. 각 데이터에는 명령, 로봇 시점 영상, 그에 대응하는 동작이 담겼다. 발이 바닥을 통과하는 등 잘못된 시도는 자동으로 제외됐다. 데이터셋 제작에는 Nvidia H100 GPU 250개가 48시간 동안 투입됐다.
중국산 로봇에 Mac mini 탑재
실험에는 Apple이 만든 로봇이 아니라 중국 업체의 Unitree G1이 쓰였다. 연구진은 머리에 카메라를 추가하고 64GB 메모리의 Mac mini M4 Pro를 담은 케이스를 달았다. Mac은 명령 해석과 동작 계획을 맡고, 로봇에 내장된 Nvidia Jetson Orin NX가 나머지 제어를 담당한다.
HALO는 세 모듈로 나뉜다. 첫째는 영상과 명령을 단순한 동작으로 분해하고, 둘째는 초당 약 3회 앞으로 5초 동안의 전신 동작을 계획한다. 셋째는 50Hz로 모터를 제어하며 균형을 유지한다.
성과와 한계
사전에 스캔하지 않은 6개 공간에서 6가지 기술을 각각 10회씩 시험했다. 장애물 아래로 웅크리기는 모두 성공했고, 반쯤 열린 문을 옆으로 통과하기는 93%, 목표물까지 이동은 92%였다. 탁자 밑 기어가기 90%, 상자 밀기 88%, 의자에 앉기 85%가 뒤를 이었다. 앉기를 가상 환경 하나에서만 학습시켰을 때 새 가상 환경 성공률은 43%였지만, 1,000곳으로 늘리자 84%가 됐다.
여러 동작을 이어서 수행하는 시험에서는 평균 성공률이 70%로 떨어졌고, 이 시험은 실제 환경 한 곳에서만 진행됐다. 웅크린 뒤 목표물로 이동해 상자를 미는 시나리오가 가장 어려워 절반 정도만 성공했다. 연구진은 첫 동작을 마친 로봇이 다음 목표가 보이지 않는 자세로 멈추는 경우가 많았다고 설명했다.
주목할 만한 앱
 SUMO: 숫자 퍼즐
올바른 칸을 고르고 더해 목표 숫자를 맞추세요. 배우긴 쉽고 마스터하긴 어렵습니다. 무료, 전 연령.
 Dialo: 말하면서 배우는 언어 앱
AI 대화 파트너와 대화하세요. 모든 문장이 교정되어 내 언어로 설명과 함께 돌아옵니다. 9개 언어, A1부터 C2까지.
 ediviewer: EDI 파일을 문서처럼 읽기
EDIFACT와 X12 메시지를 열어 각 세그먼트 설명을 보고, JSON/XML로 변환하고, PDF와 Excel로 내보내세요. 로컬에서 실행, 업로드 없음.
 giftdetect: 몇 분 만에 딱 맞는 선물
받는 사람, 기념일, 성격을 고르세요. 검색 엔진이 현지 상점의 상품 설명을 읽고 어울리는 것을 추려 줍니다. 무료, 가입 없음.
같은 날의 다른 뉴스
전체 보기 →



관련 카테고리: AI
전체 보기 →
아도바, 텐센트 클라우드와 adobaRo AIGC 스튜디오 출시
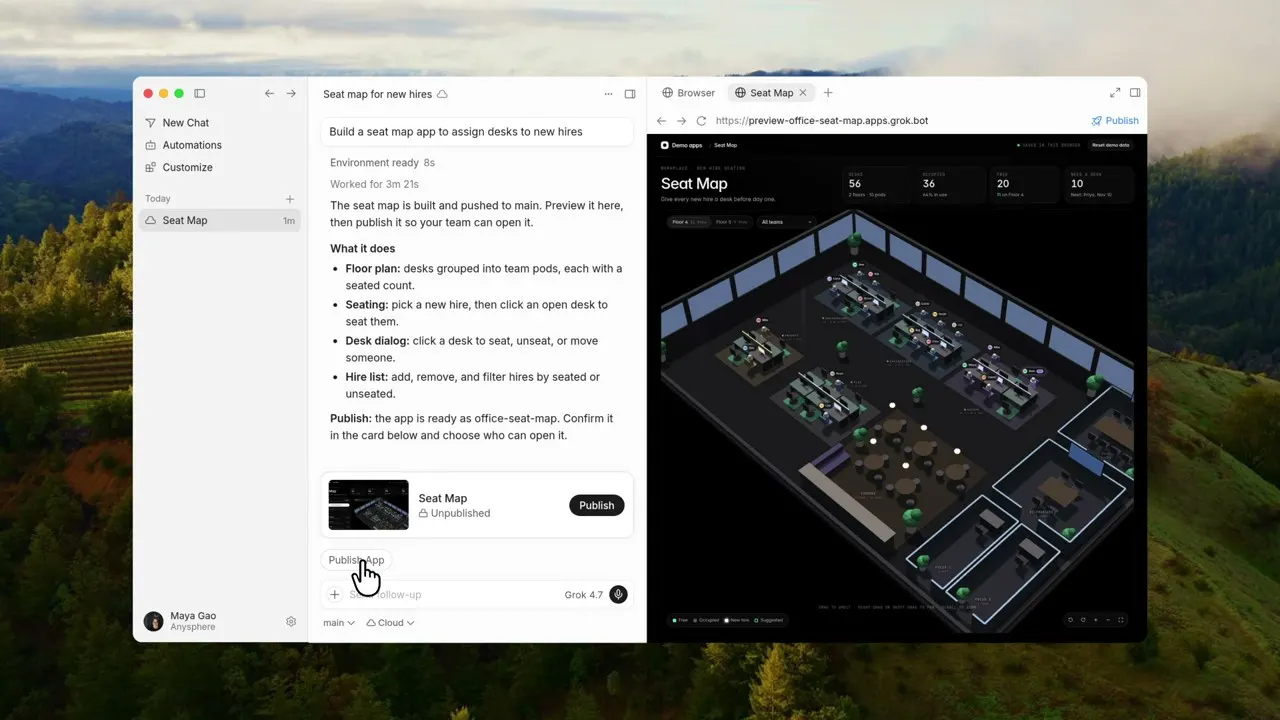
Cursor, 웹 앱 구축·배포·링크 공유 자동화 신기능 출시
Thinking Machines, Inkling 2 Small 공개…가중치는 곧 오픈