AltNav, GPS 없는 드론이 태평양 위를 6시간 비행
ScanEagle 드론이 카메라와 모션 센서만으로 망망대해 위를 6시간 날았습니다. 가장 어려운 상대는 한순간도 가만있지 않는 파도였습니다.
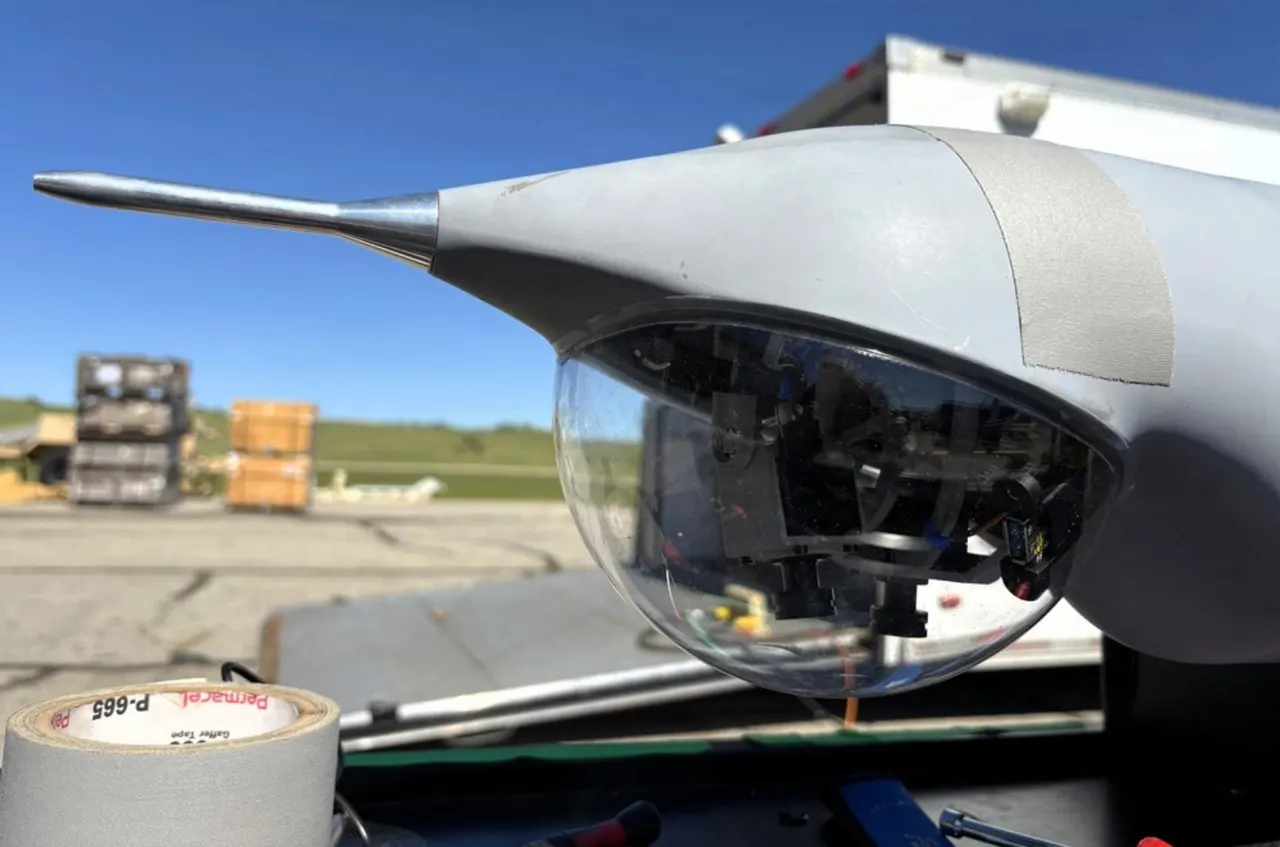
육지에서는 GPS가 끊겨도 드론이 교차로나 숲 경계, 건물 윤곽으로 위치를 알아낼 수 있습니다. 하지만 바다 위에서는 카메라에 물만 보이고, 그 물결도 계속 모양이 바뀝니다. 미군이 이 문제를 시험했고, AltNav 시스템을 단 드론이 GPS 없이 태평양 위를 6시간 비행했습니다.
실험은 미 해군대학원(Naval Postgraduate School)과 Rhoman Aerospace가 함께 진행했습니다. 두 곳은 AltNav를 Boeing Insitu의 ScanEagle에 통합했습니다. ScanEagle은 오래전부터 정찰과 감시에 쓰여 온 기체입니다. 시험에서는 GPS와 조종사 간 통신이 끊긴 상황을 모의해, 드론이 스스로 위치를 파악하고 임무를 이어갈 수 있는지 확인했습니다.
AltNav는 어떻게 작동할까?
핵심은 VIO(시각-관성 오도메트리)입니다. 카메라가 주변을 보고, 가속도계와 자이로스코프가 움직임과 자세 변화를 기록하며, 탑재 컴퓨터가 비행 텔레메트리와 합쳐 위치를 추정합니다. 위성에 계속 의존하지 않아도 됩니다.
바다에서는 파도 자체가 움직이기 때문에 영상 속 변화가 드론의 실제 이동과 같지 않을 수 있습니다. Rhoman은 이런 조건에 맞게 센서 융합 알고리즘을 조정했다고 밝혔습니다. 사전에 만든 지도가 있어도, 없어도 작동한다고 합니다. 위치 추정은 Rhoman이, 비행 제어는 해군대학원의 CAA 자율 아키텍처가 맡습니다. 연구진은 감시와 긴급 개입 능력을 유지했습니다.
결과는 얼마나 믿을 만할까?
캘리포니아 해안의 샌클레멘테섬 근처에서 ScanEagle은 육지에서 수 킬로미터 떨어진 곳을 다양한 고도와 경로로 비행했습니다. Rhoman에 따르면 GPS 없이 측정한 위치 드리프트는 이동 거리의 0.5% 미만이었습니다. 100km라면 500m인데, 이는 특정 목표에 도달했을 때의 실측 오차가 아니라 주장된 수치를 풀어 쓴 예시입니다.
6시간 중 실제로 GPS 상실 상태였던 시간도 공개되지 않았고, 야간 비행이나 폭우, 거친 바다에서의 결과도 없습니다. 다음 단계는 수직 이착륙이 가능한 더 큰 기체 AeroVironment JUMP 20으로, 더 다양한 날씨와 해수면 조건을 시험할 계획입니다.
주목할 만한 앱
 SUMO: 숫자 퍼즐
올바른 칸을 고르고 더해 목표 숫자를 맞추세요. 배우긴 쉽고 마스터하긴 어렵습니다. 무료, 전 연령.
 Dialo: 말하면서 배우는 언어 앱
AI 대화 파트너와 대화하세요. 모든 문장이 교정되어 내 언어로 설명과 함께 돌아옵니다. 9개 언어, A1부터 C2까지.
 ediviewer: EDI 파일을 문서처럼 읽기
EDIFACT와 X12 메시지를 열어 각 세그먼트 설명을 보고, JSON/XML로 변환하고, PDF와 Excel로 내보내세요. 로컬에서 실행, 업로드 없음.
 giftdetect: 몇 분 만에 딱 맞는 선물
받는 사람, 기념일, 성격을 고르세요. 검색 엔진이 현지 상점의 상품 설명을 읽고 어울리는 것을 추려 줍니다. 무료, 가입 없음.