MITの昆虫ロボット、1.29gでヒマワリに着地
MITとコーネル大学の4枚羽ロボットは、センサーとチップを積んで1.29g。大きなクリップより軽い。ただしケーブルとジョイスティックはまだ必要だ。
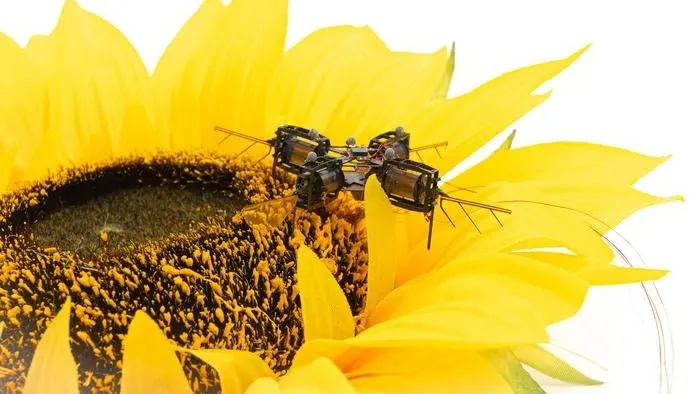
大きなクリップより軽いロボットが、自前のセンサーとチップを載せて飛び、ヒマワリの花に降り立った。MITの昆虫ロボットは、電子部品込みで1.29gだ。
MITとコーネル大学の研究チームが開発した4枚羽の超小型ロボットで、成果は科学誌Science Roboticsに掲載された。これまでこの重さの羽ばたきロボットは、部屋に設置した外部カメラで位置を追い、外部のコンピューターが飛行の補正を計算していたため、狭い実験室でしか飛べなかった。機内に自己位置の把握と制御を持つ最軽量の機体は、プロペラ式の18gのミニドローンで、10倍以上重かった。
昆虫ロボットはどうやって電子部品を運ぶのか
機体本体は1.05g、電子部品は244mgです。これを持ち上げるため、MITのケビン・チェン教授らは4枚の羽を動かす人工筋肉を改良しました。電圧で変形する柔らかい樹脂のチューブで、羽を毎秒330回羽ばたかせます。長さと半径を50%大きくしたところ、使える揚力は46%増え、機体重量の1.9倍の揚力が出るようになりました。
搭載センサーは3種類です。傾きと回転を測る姿勢センサー、光で地面までの距離を測るセンサー、パソコンのマウスのように地面を読み取って横方向の速度を求める光学センサーです。重さ7mgのチップが簡略化した式で計算し、消費電力は120mW。全体の約2Wのうち6%でした。飛行では、設定した経路から平均で約2cmずれました。
このロボットは自力で飛べるのか
完全には飛べません。実験室のカメラシステムの外で植物の周りを飛ばし、30秒後にヒマワリへ着地させましたが、針路は人間がジョイスティックで指示しています。花を見分けるカメラもありません。人工筋肉は最大1,900Vを必要とするため、細い電源線にもつながったままです。バッテリーと昇圧回路には1〜1.5gの追加重量が見込まれ、機体は15〜35%大きくなる見通しです。
想定用途は人工授粉などです。開発費は全米科学財団のほか、米海軍と米空軍の研究機関も出しています。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。
同じ日のニュース
すべて見る →
関連カテゴリ: 科学
すべて見る →
Quaise EnergyとGoogle、岩を蒸発させる地熱発電で提携
Cerro Murphy望遠鏡がチリでファーストライト、ポーランド最大