ETHチューリッヒ、マウスの筋肉で動く超小型ロボットを開発
ETHチューリッヒの研究チームがマウス由来の筋組織を培養し、柔らかいゲルの骨格と組み合わせた。跳躍や歩行、遊泳、把持ができる小型ロボットだ。
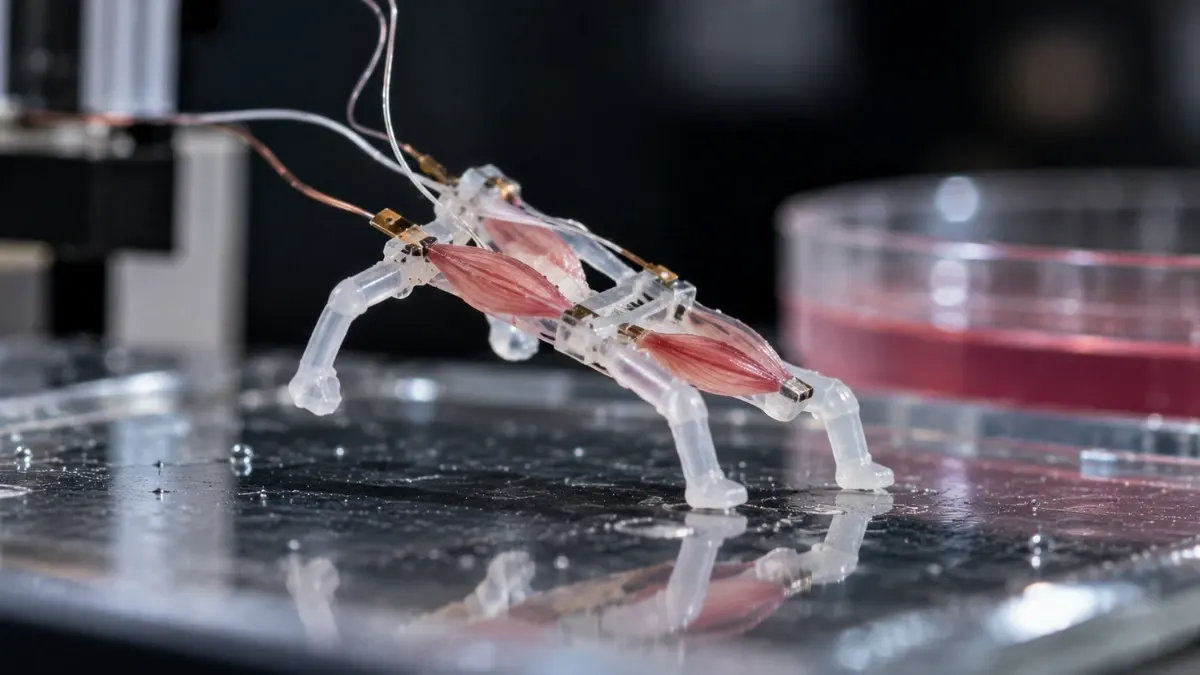
スイスのETHチューリッヒの研究チームは、マウスの細胞から筋組織を培養し、柔らかい骨格に取り付けた小型ロボットを開発した。跳ぶ、歩く、泳ぐ、物をつかむといった動作ができる。筋肉の量を増やさなくても、骨格との接続部を適切に設計するだけで、動きを大きくできた点が特徴だ。
筋肉と骨格を同時に設計
研究を率いたのは、ロバート・カッチマン教授のソフトロボティクス研究室である。生きた組織と人工部品を組み合わせた「バイオハイブリッドロボット」で、筋組織は動物の筋肉と同様に電気パルスで収縮する。これまでの同種の筋肉は動きが小さく、顕微鏡でなければ確認しにくいことも多かった。
Nature Communicationsに掲載された論文で、アイステ・バルチウナイテ氏、マイク・Y・ミケリス氏らは、筋肉とそれを支える部材を最初から一体で設計すべきだと示した。コンピューターシミュレーションと進化的アルゴリズムを使い、少ない筋肉で大きな変形を生む形状を探索した。
骨格は水分を多く含むハイドロゲル製で、光で材料を硬化させる3Dプリント技術「ゾログラフィー」で作る。1つの骨格は約1分で完成する。表面には微細な溝を刻み、筋細胞が正しい方向に成長して収縮力を効率よく伝えられるようにした。
跳躍は約5mm、歩行は毎秒6.2mm
アクチュエーターの長さは約1.5cmである。電気パルスを与えると、ロボットは地面から約5mm跳び上がった。体長の3分の1にあたる。歩行型は毎秒6.2mmに達し、体長比では、これまで報告された歩行型バイオハイブリッドロボットの中で最高だという。遊泳や把持のデモ機も作られた。
実用化への課題
最大の制約は、筋肉を生かし続ける環境である。現在の試作機は細胞に栄養を届ける培養液を必要とする。大型化するなら、酸素や栄養を運び老廃物を除く血管系に相当する仕組みが要る。さらに生物学的なばらつきもあり、同じ設計でも筋肉が同じように成長し、働くとは限らない。通常のモーターのような再現性を得にくい。
課題を解決できれば、将来のソフトロボットや微小マニピュレーター、生体医療機器への応用が期待される。ただし現時点では、小さな実験室レベルのデモにとどまる。
同じ日のニュース
すべて見る →

関連カテゴリ: 科学
すべて見る →
Manoj Gupta氏、1996年から続く最短経路問題の壁を突破
透明な頭のデメニギス、MBARIが初の4K撮影に成功
パイロット波理論、量子トンネル効果の新実験に耐える