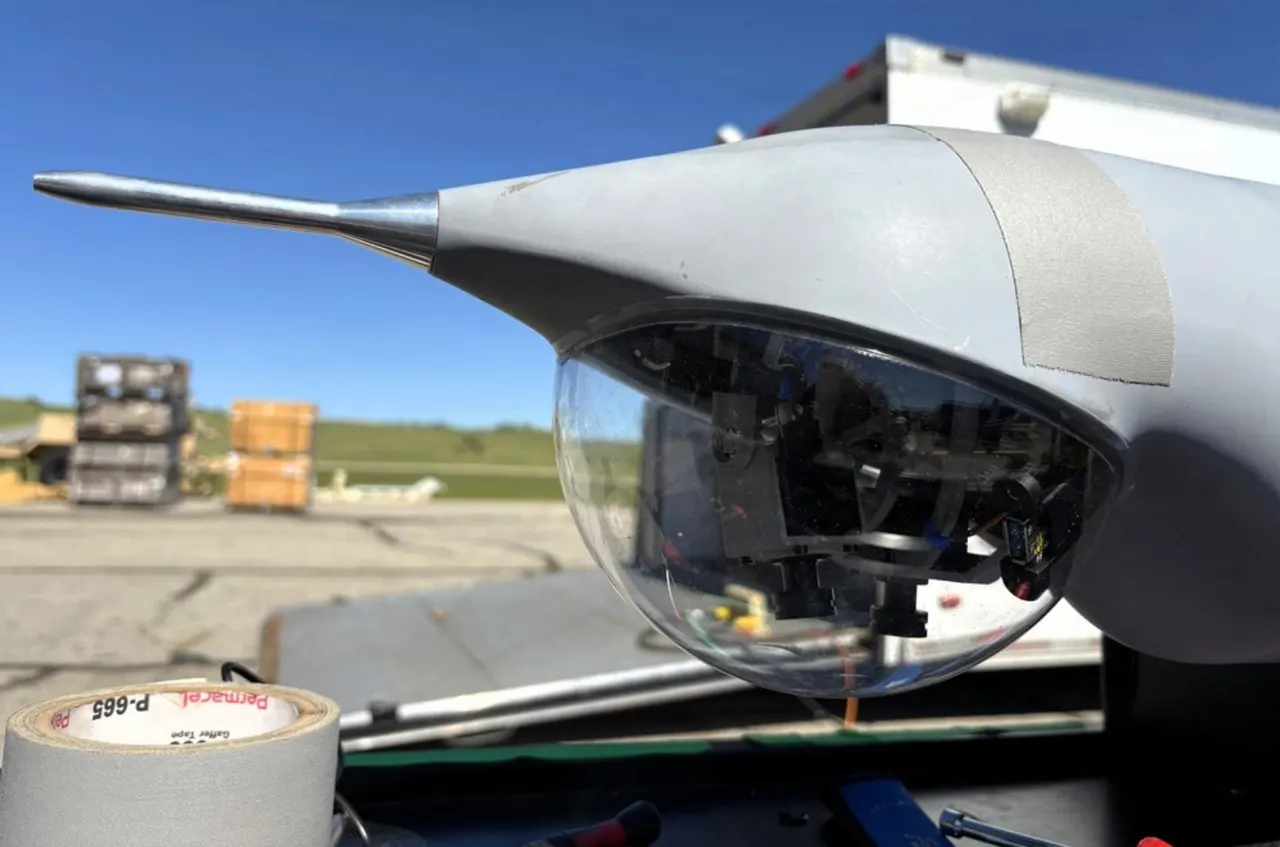
陸上なら、GPSが使えなくなってもドローンは交差点や森の縁、建物の輪郭から位置を割り出せる。だが外洋では、カメラに映るのはほぼ水面だけで、その波も一瞬ごとに形を変える。米軍はこの難題に挑み、AltNavというシステムを載せたドローンがGPSなしで太平洋上を6時間飛行した。
試験を行ったのは米海軍大学院(Naval Postgraduate School)とRhoman Aerospace社だ。AltNavをBoeing InsituのScanEagleに組み込んだ。ScanEagleは長年、偵察や監視に使われている機体である。試験ではGPSと操縦者との通信が途絶した状況を模擬し、機体が自力で位置を把握して任務を続けられるかを確かめた。
AltNavの仕組みは?
中核はVIO(視覚慣性オドメトリ)という技術だ。カメラが周囲を見て、加速度計とジャイロが動きと姿勢の変化を記録し、搭載コンピューターが飛行テレメトリと合わせて位置を推定する。衛星に常時頼らずに済む。
海上では波自体が動くため、画像上の変化がドローンの実際の移動とは限らない。Rhomanは、こうした条件向けにセンサー融合のアルゴリズムを調整したと説明している。事前の地図があってもなくても動作するという。位置推定はRhoman、飛行制御は同大学のCAA自律アーキテクチャが担当する。研究者による監視と緊急時の介入は可能だった。
結果はどこまで信頼できる?
カリフォルニア沖のサンクレメンテ島付近で、ScanEagleは陸から数キロの範囲を、さまざまな高度とルートで飛んだ。Rhomanによると、GPSなしでの測位のドリフトは走行距離の0.5%未満だった。100kmなら500mに相当するが、これは目標への到達誤差を実測したものではなく、申告された指標の例にすぎない。
6時間のうち、模擬的なGPS喪失状態だった時間も明らかになっていない。夜間飛行、豪雨、荒れた海での結果も示されていない。次は垂直離着陸ができる大型機AeroVironment JUMP 20に移し、より幅広い天候や海面の変化で試す予定だ。
注目のアプリ
 SUMO:数字パズル
正しいマスを選んで足し算、目標の数に。覚えるのは簡単、極めるのは難しい。無料、全年齢向け。
 Dialo:話して学ぶ語学アプリ
AIの会話パートナーと話すだけ。一文ごとに添削され、あなたの言語で解説が返ってきます。9言語、A1からC2まで。
 ediviewer:EDIファイルを文書のように読む
EDIFACTやX12メッセージを開き、各セグメントの意味を表示。JSON/XML変換、PDF・Excel出力。ローカルで動作、アップロード不要。
 giftdetect:数分でぴったりの贈り物
相手、シーン、性格を選ぶだけ。検索エンジンが地元ショップの商品説明を読み、合うものを並べます。無料、登録不要。