ETH Zurich के छोटे रोबोट: चूहे की जीवित मांसपेशी से चलते हैं
ETH Zurich के शोधकर्ताओं ने चूहे की कोशिकाओं से मांसपेशी ऊतक उगाकर नरम हाइड्रोजेल ढांचे से जोड़ा। ये छोटे रोबोट कूदते, चलते, तैरते और चीज़ें पकड़ते हैं।
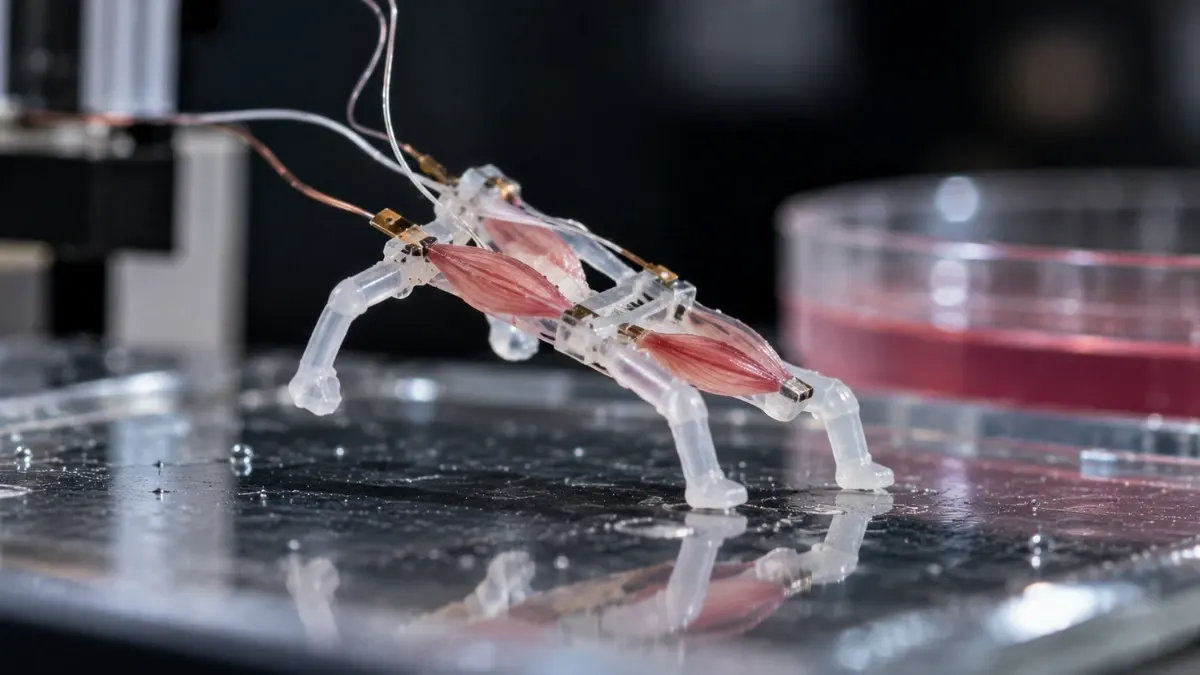
स्विट्ज़रलैंड के ETH Zurich के वैज्ञानिकों ने चूहे की कोशिकाओं से प्रयोगशाला में कंकाल पेशी (skeletal muscle) उगाई और उसे नरम ढांचे से जोड़कर छोटे रोबोट बनाए हैं। ये मशीनें कूद सकती हैं, चल सकती हैं, तैर सकती हैं और वस्तुओं को पकड़ भी सकती हैं। खास बात यह है कि ज़्यादा ताकतवर गति के लिए मांसपेशी की मात्रा बढ़ाने की ज़रूरत नहीं पड़ी। बस उसके जुड़ाव का डिज़ाइन बेहतर किया गया।
मांसपेशी और ढांचे का साझा डिज़ाइन
यह काम प्रो. रॉबर्ट कैट्ज़मान की सॉफ्ट रोबोटिक्स प्रयोगशाला में हुआ। टीम ने ऐसे "बायोहाइब्रिड" रोबोट बनाए, जिनमें जीवित ऊतक और कृत्रिम हिस्से साथ काम करते हैं। यह ऊतक बिजली के आवेग मिलने पर सिकुड़ता है, ठीक जानवरों की मांसपेशियों की तरह। अब तक ऐसी मांसपेशियों की गति इतनी सूक्ष्म होती थी कि उसे अक्सर माइक्रोस्कोप से ही देखा जा सकता था।
Nature Communications में छपे अध्ययन में आइस्ते बाल्चिउनाइते, माइक वाई. मिशेलिस और उनके सहयोगियों ने दिखाया कि मांसपेशी और उससे जुड़े हिस्से को एक साथ डिज़ाइन करना चाहिए। कंप्यूटर सिमुलेशन और एक इवोल्यूशनरी एल्गोरिदम से ऐसे आकार खोजे गए, जो कम मांसपेशी में अधिक विकृति पैदा करें। इसके बाद पानी से भरपूर हाइड्रोजेल के ढांचे प्रकाश से सख्त करने वाली 3D प्रिंटिंग तकनीक (xolography) से बनाए गए। एक ढांचा लगभग एक मिनट में तैयार हो गया। उसकी सतह पर सूक्ष्म खांचे बनाए गए, ताकि कोशिकाएं सही दिशा में बढ़ें और सिकुड़न का बल पूरे रोबोट तक पहुंचे।
कितना कूदे, कितना चले
ये एक्चुएटर लगभग 1.5 सेंटीमीटर लंबे हैं। बिजली के आवेग के बाद एक रोबोट ज़मीन से उछलकर करीब 5 मिलीमीटर ऊपर गया, यानी अपने शरीर की लंबाई के लगभग एक-तिहाई के बराबर। सतह पर चलने वाला संस्करण 6.2 मिमी प्रति सेकंड की रफ्तार तक पहुंचा। शरीर की लंबाई के हिसाब से यह अब तक वर्णित चलने वाले बायोहाइब्रिड रोबोटों में सबसे अच्छा नतीजा बताया गया है। तैरने और पकड़ने वाले प्रदर्शन मॉडल भी बनाए गए।
व्यावहारिक इस्तेमाल अभी दूर
सबसे बड़ी बाधा मांसपेशियों को जीवित रखना है। मौजूदा प्रोटोटाइप को पोषक घोल चाहिए। बड़े रोबोट के लिए रक्त-संचार जैसी व्यवस्था लगेगी, जो ऑक्सीजन और पोषक तत्व पहुंचाए और अपशिष्ट हटाए। जैविक भिन्नता भी चुनौती है, क्योंकि एक जैसे डिज़ाइन की दो मांसपेशियां ज़रूरी नहीं कि एक जैसा व्यवहार करें। यदि ये समस्याएं हल हो गईं, तो तकनीक भविष्य के नरम रोबोट, सूक्ष्म मैनिपुलेटर और बायोमेडिकल उपकरणों में काम आ सकती है। फिलहाल ये केवल छोटे प्रयोगशाला प्रदर्शन हैं।
इसी दिन की और ख़बरें
सभी देखें →
SWK Energie ने गेमर्स के लिए पेश किया बिजली प्लान meinGAMING
Hey Mac ऐप: Face ID के बिना भी चेहरे से अनलॉक होगा Mac

ORISA टूल Android फ़ोन की मेमोरी से डिलीट AI चैट वापस लाता है
दक्षिण कोरिया में 80 Tesla ड्राइवरों की जांच, FSD पाबंदियां तोड़ने का शक
और पढ़ें:: विज्ञान
सभी देखें →
Manoj Gupta ने तोड़ी 1996 से अटकी शॉर्टेस्ट-पाथ एल्गोरिदम की सीमा
MBARI ने पहली बार 4K में कैद की पारदर्शी सिर वाली बैरलआई मछली
पायलट-वेव थ्योरी पर नया विश्लेषण: क्वांटम टनलिंग में बची साख