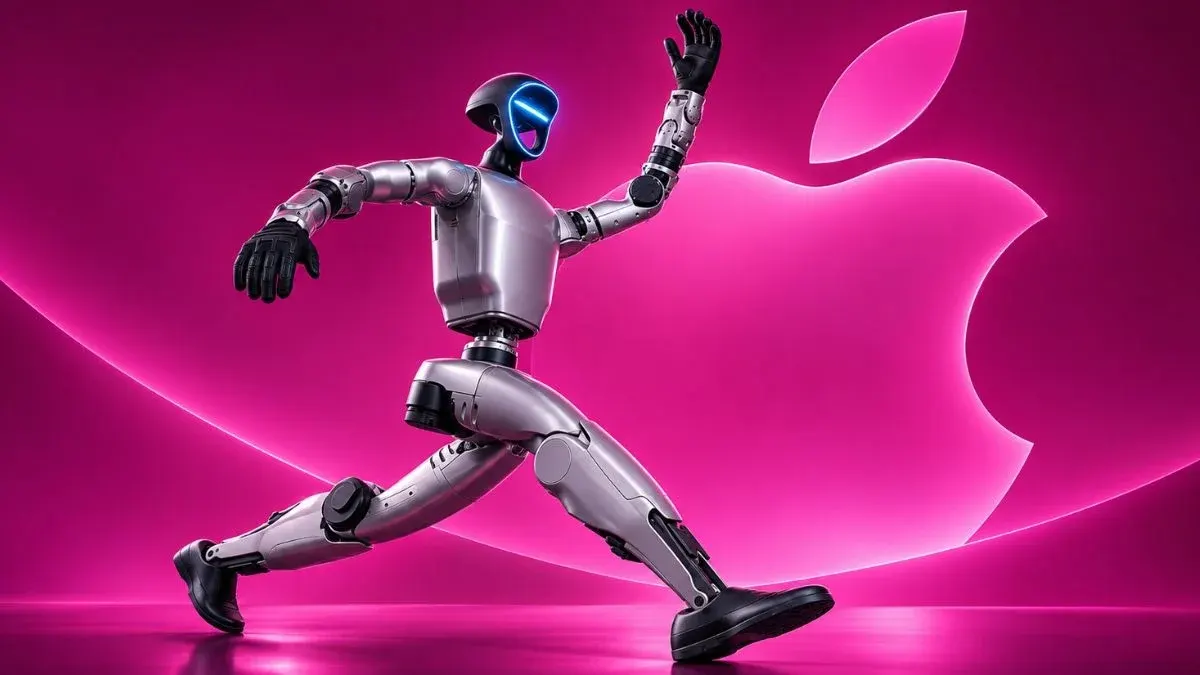
Apple का HALO: Unitree G1 रोबोट अनजान घरों में ढूंढेगा रास्ता
Apple के शोधकर्ताओं ने HALO को 1,000 वर्चुअल घरों में ट्रेन किया। Mac mini M4 Pro वाले Unitree G1 ह्यूमनॉइड ने 360 असली परीक्षणों में 91% सफलता पाई।
 SUMO· नंबर पज़ल
 Dialo· बोलकर भाषाएँ सीखें
 ediviewer· EDI फ़ाइलें दस्तावेज़ की तरह पढ़ें
 giftdetect· मिनटों में सही तोहफ़ा
Apple के शोधकर्ताओं ने HALO नाम का एक सिस्टम तैयार किया है, जिसकी मदद से ह्यूमनॉइड रोबोट ऐसे घर में भी काम कर सकता है जिसे उसने पहले कभी नहीं देखा। रोबोट को कैमरे की तस्वीर और निर्देश के आधार पर पूरे शरीर की गतिविधि तय करनी होती है। 360 असली परीक्षणों में उसकी औसत सफलता दर 91% रही।
1,000 वर्चुअल घरों में ट्रेनिंग
रोबोट को सिखाने में सबसे बड़ी बाधा डेटा जुटाना है। इसके लिए आम तौर पर रिमोट कंट्रोल, मानव गतिविधि की रिकॉर्डिंग या मोशन कैप्चर का सहारा लेना पड़ता है, जिसमें समय और मेहनत दोनों लगते हैं। Apple ने इसके बजाय अलग-अलग लेआउट और फर्नीचर वाले 1,000 वर्चुअल घर बनाए। इनमें करीब 163,000 ट्रेनिंग एपिसोड तैयार हुए, जो लगभग 300 घंटे की रोबोट गतिविधि के बराबर हैं। हर उदाहरण में निर्देश, रोबोट की नज़र से दिखने वाली तस्वीर और उससे जुड़ी गतिविधि शामिल थी। गलत प्रयास, जैसे पैर का फर्श के आर-पार चले जाना, अपने आप हटा दिए गए। पूरा डेटासेट बनाने में 250 Nvidia H100 GPU को 48 घंटे लगे।
चीनी रोबोट, Apple का दिमाग
प्रयोग में Apple का अपना रोबोट नहीं, बल्कि चीनी कंपनी का Unitree G1 इस्तेमाल हुआ। इंजीनियरों ने उसके सिर पर अतिरिक्त कैमरा और 64 GB मेमोरी वाले Mac mini M4 Pro का केस लगाया। Mac निर्देशों को समझने और गतिविधि की योजना बनाने का काम करता है, जबकि रोबोट में पहले से मौजूद Nvidia Jetson Orin NX बाकी नियंत्रण संभालता है।
HALO तीन मॉड्यूल में बंटा है। पहला तस्वीर और निर्देश को सरल कार्यों में तोड़ता है। दूसरा लगभग 3 बार प्रति सेकंड अगले 5 सेकंड के लिए पूरे शरीर की योजना बनाता है। तीसरा 50 Hz पर मोटरों को नियंत्रित कर संतुलन बनाए रखता है।
नतीजे और सीमाएं
छह अलग-अलग कमरों में हर हुनर को 10-10 बार परखा गया, और इनमें से कोई कमरा पहले स्कैन नहीं किया गया था। किसी रुकावट के नीचे झुकना 100% सफल रहा, आंशिक खुले दरवाजे से बगल से निकलना 93% और लक्ष्य तक पहुंचना 92%। मेज़ के नीचे रेंगने में 90%, डिब्बा धकेलने में 88% और कुर्सी पर बैठने में 85% सफलता मिली। सिर्फ एक वर्चुअल वातावरण में सिखाने पर बैठने का सफलता दर 43% था, जो 1,000 वातावरणों के साथ 84% हो गया।
कई कार्य एक के बाद एक करने पर औसत सफलता 70% रह गई, और ये परीक्षण सिर्फ एक असली माहौल में हुए। सबसे कठिन क्रम में झुकना, वस्तु तक जाना और डिब्बा धकेलना शामिल था, जो आधे प्रयासों में ही सफल हुआ। शोधकर्ताओं के अनुसार पहला काम पूरा होने के बाद रोबोट अक्सर ऐसी स्थिति में रह जाता था कि अगला लक्ष्य दिखाई ही नहीं देता था।
देखने लायक ऐप्स
SUMO: नंबर पज़लसही खाने चुनें, जोड़ें, लक्ष्य तक पहुँचें। सीखना आसान, महारत मुश्किल। मुफ़्त, हर उम्र के लिए।
Dialo: बोलकर भाषाएँ सीखेंAI बातचीत साथी से बात करें; हर वाक्य सुधरकर आपकी भाषा में समझाया हुआ लौटता है। 9 भाषाएँ, A1 से C2 तक।
ediviewer: EDI फ़ाइलें दस्तावेज़ की तरह पढ़ेंEDIFACT और X12 संदेश खोलें, हर सेगमेंट की व्याख्या देखें, JSON/XML में बदलें, PDF और Excel में निर्यात करें। स्थानीय रूप से चलता है, कोई अपलोड नहीं।
giftdetect: मिनटों में सही तोहफ़ाचुनें किसके लिए, किस मौके पर और कैसा स्वभाव। सर्च इंजन स्थानीय दुकानों के उत्पाद विवरण पढ़कर सबसे उपयुक्त विकल्प ऊपर रखता है। मुफ़्त, बिना साइन-अप।
इसी दिन की और ख़बरें
सभी देखें →
UBTech और Tianyi की साझेदारी, ह्यूमनॉइड रोबोट बाजार को बढ़ाने की तैयारी

SRTD Biotech ने सीड राउंड में जुटाए €31.5 मिलियन, mRNA दवाओं पर फोकस

Calogena को EU से €40 मिलियन ग्रांट, पहले व्यावसायिक SMR की राह

Windows 11 का Registry Editor WinUI 3 के साथ डेमो रूप में आया
और पढ़ें:: AI
सभी देखें →
Adoba ने Tencent Cloud के साथ लॉन्च किया adobaRo AIGC Studio
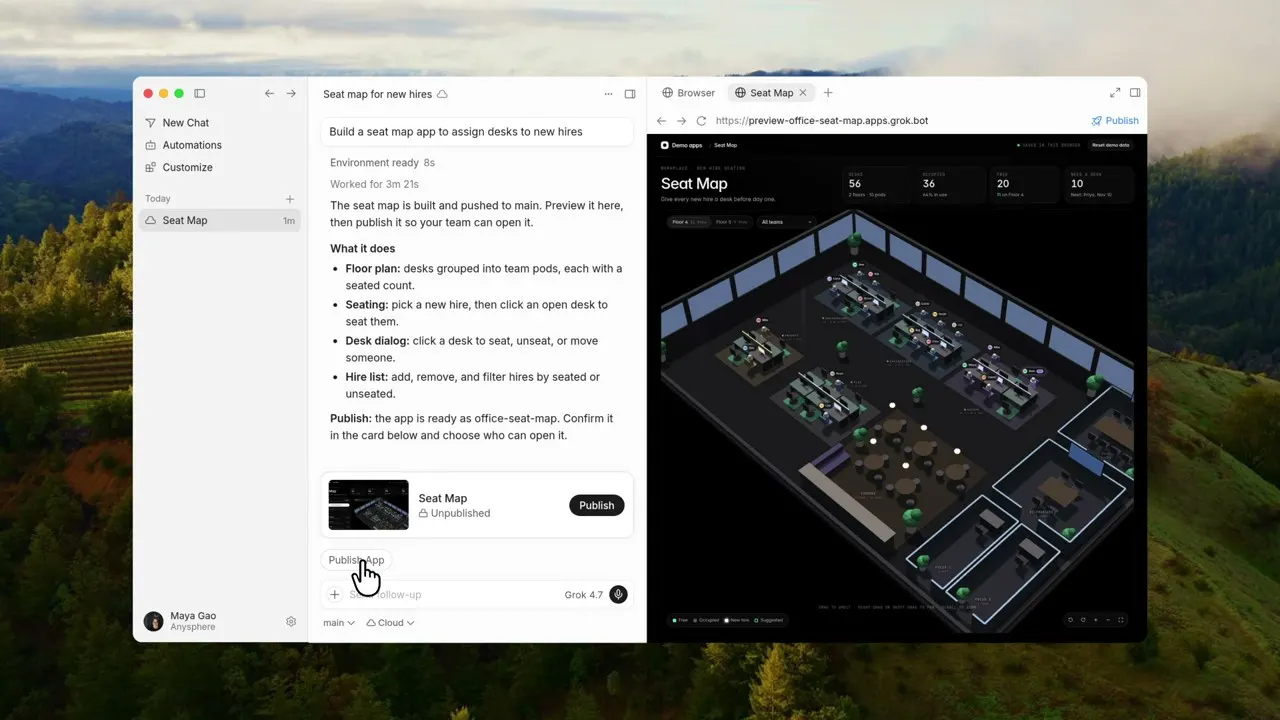
Cursor में नया फीचर: वेब ऐप बनाएं, डिप्लॉय करें और लिंक से शेयर करें
Thinking Machines Lab ने पेश किया Inkling 2 Small, वेट्स जल्द ओपन