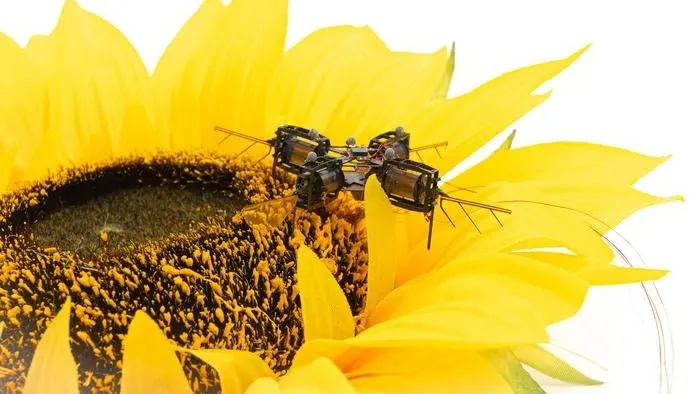
MIT-Flugroboter wiegt 1,29 Gramm und landet auf einer Sonnenblume
Ein vierflügeliger Mikroroboter von MIT und Cornell trägt Sensoren und Chip selbst und wiegt nur 1,29 Gramm. Ganz allein fliegt er trotzdem noch nicht.
 SUMO· das Zahlenrätsel
 Dialo· Sprachen lernen durch Sprechen
 ediviewer· EDI-Dateien wie Dokumente lesen
 giftdetect· das passende Geschenk in Minuten
Ein Roboter, der weniger wiegt als eine große Büroklammer, hat sich auf einer Sonnenblume niedergelassen. Der MIT-Flugroboter bringt samt Elektronik 1,29 Gramm auf die Waage und ist der erste seiner Größe, der Sensoren und Rechentechnik selbst mitführt, statt sich auf Kameras im Raum zu verlassen.
Forscher des MIT und der Cornell University stellen ihn in der Fachzeitschrift Science Robotics vor. Die vierflügelige Maschine ist etwa so groß wie eine kleine Diktierkassette. Bisherige Roboter dieser Klasse mit schlagenden Flügeln flogen nur in engen Laborbereichen, wo externe Kameras ihre Position verfolgten und fremde Computer jede Korrektur berechneten. Das leichteste Fluggerät mit eigener Steuerung an Bord war bislang eine 18 Gramm schwere Minidrohne mit Propellern, mehr als zehnmal so schwer.
Wie trägt der Roboter seine Elektronik?
Der 1,05 Gramm leichte Körper muss ein Elektronikpaket von 244 Milligramm heben. Das Team um den MIT-Professor Kevin Chen überarbeitete dafür die künstlichen Muskeln: weiche Kunststoffröhrchen, die sich unter Spannung verformen und die Flügel 330-mal pro Sekunde schlagen lassen. Wurden sie um 50 Prozent länger und breiter, stieg die nutzbare Hubkraft um 46 Prozent. Der Auftrieb beträgt nun das 1,9-Fache des Robotergewichts.
An Bord sind drei Sensoren: ein Lagesensor wie im Smartphone, ein Lichtsensor für den Abstand zum Boden und ein optischer Sensor wie in einer Computermaus für das seitliche Tempo. Ein Sieben-Milligramm-Chip mit zwei Rechenkernen nutzt stark vereinfachte Formeln, denn viele schnelle Korrekturen halten den Flieger stabiler als langsame Detailrechnungen. Im Test schwebte er zehn Sekunden und flog kurze Pendelstrecken, im Schnitt gut zwei Zentimeter neben der Route.
Warum hängt er noch am Kabel?
Allein flog er nicht. Ein Mensch steuerte ihn per Joystick über einen externen Computer um Pflanzen und setzte ihn nach 30 Sekunden auf einer Sonnenblume ab. Eine Kamera zur Blütenerkennung fehlt, und im Laborvideo hilft eine schwarz-weiß gemusterte Unterlage dem Bodensensor.
Die Muskeln brauchen bis zu 1.900 Volt, weshalb dünne Drähte den Strom liefern. Batterien samt Spannungswandler würden 1 bis 1,5 Gramm wiegen, der Roboter müsste um 15 bis 35 Prozent wachsen. Als Einsatz ist etwa künstliche Bestäubung denkbar. Gefördert wurde die Arbeit von der National Science Foundation sowie von Forschungsämtern der US-Marine und der US-Luftwaffe, was auch Interesse an Aufklärung in engen Räumen nahelegt.
Apps, die sich lohnen
SUMO: das ZahlenrätselTippe die richtigen Felder, addiere, triff das Ziel. Leicht zu lernen, schwer zu meistern. Kostenlos, für jedes Alter.
Dialo: Sprachen lernen durch SprechenSprich mit einem KI-Gesprächspartner; jeder Satz kommt korrigiert und in deiner Sprache erklärt zurück. 9 Sprachen, A1 bis C2.
ediviewer: EDI-Dateien wie Dokumente lesenEDIFACT- und X12-Nachrichten öffnen, jedes Segment verständlich erklärt, in JSON/XML umwandeln, als PDF und Excel exportieren. Läuft lokal, kein Upload.
giftdetect: das passende Geschenk in MinutenWähle, für wen es ist, den Anlass und die Persönlichkeit. Die Suchmaschine liest Produktbeschreibungen lokaler Shops und sortiert, was passt. Kostenlos, ohne Anmeldung.
Mehr von diesem Tag
Alle anzeigen →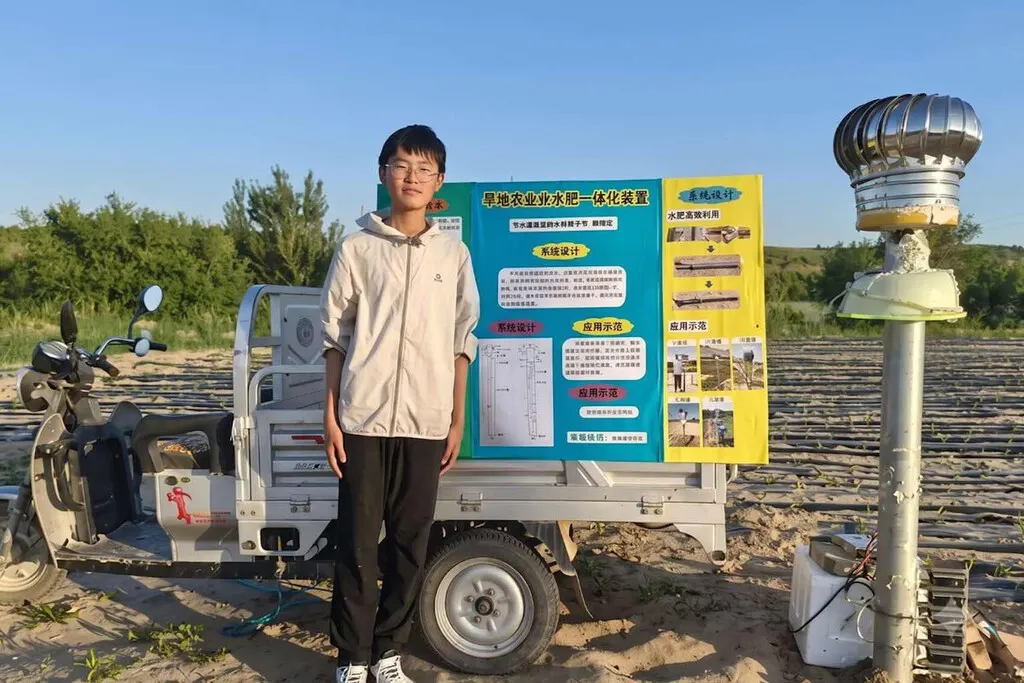
Jia Mingxuan, 14, holt mit Rohr und Flaschen Wasser aus der Wüstenluft
KI-Geschenkideen: Deutsche bekommen die billigsten Tipps
Flipper One: Linux-Multitool sprengt Kickstarter-Ziel um das 46-Fache