ETH Zurich تبتكر روبوتات صغيرة تعمل بعضلات فأر حية
استنبت باحثو ETH Zurich نسيجًا عضليًا من خلايا الفأر وربطوه بهياكل هلامية مرنة، فنتجت روبوتات صغيرة تقفز وتمشي وتسبح وتمسك بالأجسام.
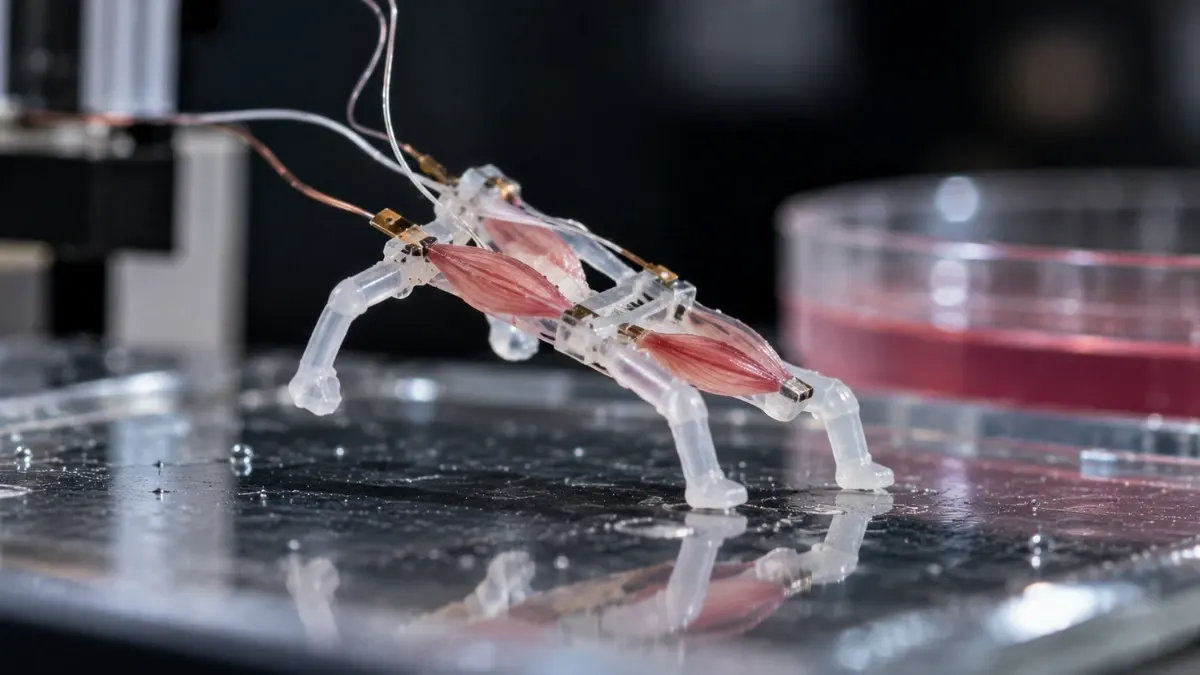
طوّر باحثون في جامعة ETH Zurich السويسرية روبوتات حيوية هجينة صغيرة تتحرك بفضل نسيج عضلي حي. استُنبتت العضلات في المختبر من خلايا فأر، ثم رُبطت بهيكل مرن. وتستطيع هذه الآلات القفز والمشي والسباحة، بل والإمساك بالأجسام.
أُجريت الدراسة في مختبر الروبوتات الناعمة بقيادة البروفيسور روبرت كاتسشمان. ينقبض النسيج العضلي الهيكلي بفعل النبضات الكهربائية، كما تفعل عضلات الحيوانات. وكانت عضلات مشابهة تنقبض في أعمال سابقة، لكن الحركة الناتجة كانت غالبًا صغيرة إلى حد لا يُرى إلا تحت المجهر.
تصميم العضلة والهيكل معًا
في بحث نُشر في مجلة Nature Communications، أظهر كل من Aiste Balciunaite وMike Y. Michelis وزملاؤهما أن العضلة والعنصر المثبتة عليه يجب تصميمهما معًا. واستخدم الفريق محاكاة حاسوبية وخوارزمية تطورية بحثت عن أشكال تحقق أكبر تشوه ممكن بأقل كمية من العضلات.
ثم صُنعت الهياكل من الهيدروجيل، وهو مادة لينة غنية بالماء، بتقنية الطباعة ثلاثية الأبعاد المسماة «الكسوغرافيا» التي يُصلّب فيها ضوء موجَّه المادة. واستغرق تحضير الهيكل الواحد نحو دقيقة. وتحمل سطوح الهيدروجيل أخاديد مجهرية تساعد الخلايا العضلية على الالتصاق والنمو في الاتجاه الصحيح.
النتائج والقيود
يبلغ طول عناصر التحريك نحو 1.5 سم. وبعد نبضة كهربائية قفز الروبوت إلى ارتفاع نحو 5 ملم، أي ثلث طول جسمه. وبلغت سرعة النسخة الماشية 6.2 ملم/ثانية، وهي بالنسبة إلى طول الجسم أفضل نتيجة بين الروبوتات الحيوية الهجينة الماشية الموصوفة حتى اليوم.
لكن الطريق إلى التطبيق العملي ما زال طويلًا. فالنماذج الحالية تحتاج إلى وسط مغذٍّ للخلايا، وستحتاج الهياكل الأكبر إلى ما يشبه الجهاز الدوراني. كما أن التباين البيولوجي يعني أن عضلتين مصممتين بالطريقة نفسها قد لا تنموان أو تعملان بالشكل ذاته، ما يصعّب تكرار النتائج.
وإذا حُلّت مشكلتا تغذية الأنسجة والتحكم في نموها، فقد تجد هذه الحلول طريقها إلى الروبوتات الناعمة والمناورات المصغرة والأجهزة الطبية الحيوية. أما الآن فهي نماذج مخبرية صغيرة.
المزيد من هذا اليوم
عرض الكل →
SWK Energie تطلق meinGAMING: تعرفة كهرباء مخصصة للاعبين
تطبيق Hey Mac المجاني يفتح قفل Mac بالوجه دون Face ID

أداة ORISA تستعيد محادثات الذكاء الاصطناعي المحذوفة من ذاكرة أندرويد