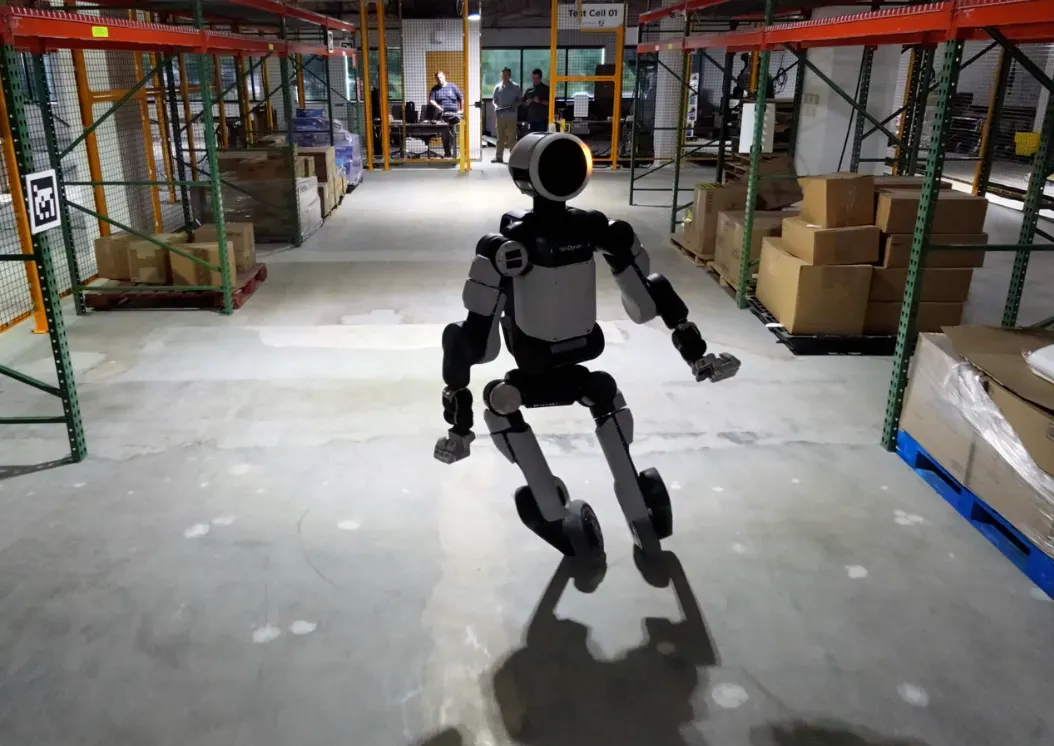
روبوت Atlas بعجلات: ينزلق جانبيًا ويدور 360 درجة أثناء القفز
استبدلت Boston Dynamics قدمي روبوت Atlas بعجلات سكوتر. الروبوت البشري ينزلق جانبيًا ويدور 360 درجة في الهواء، ونجح في القفزة من أول محاولة حقيقية.
 SUMO· لغز الأرقام
 Dialo· تعلّم اللغات بالتحدث
 ediviewer· اقرأ ملفات EDI كالمستندات
 giftdetect· الهدية المناسبة في دقائق
تعلّم روبوت Atlas البشري من Boston Dynamics، بعد تركيب عجلات سكوتر مكان قدميه، أن ينزلق جانبيًا وينفّذ قفزة يدور فيها 360 درجة في الهواء. والأغرب أن القفزة نجحت من المحاولة الأولى على الروبوت الحقيقي.
نشرت الشركة في 9 نوفمبر فيديو لتجربة استُبدلت فيها قدما Atlas بعجلات. يتحرك الروبوت يمينًا ويسارًا، ويغيّر اتجاهه فجأة، ويكمل دورة كاملة أثناء القفز. وقبل القفزة يدحرج عجلاته ليضبط وضعية جسمه.
لماذا رُكّبت العجلات على Atlas؟
يختبر المهندسون ما إذا كان بالإمكان التحكم بدقة في جسم الروبوت كله حين تتعرض المحركات لأحمال كبيرة. فالسير على عجلات يعني انطلاقًا وانعطافًا وتوقفًا متكررًا، وهذا يتطلب من المحركات قدرة عالية وسرعة دوران كبيرة. لذلك استخدم الفريق العجلات لدراسة حدود المحركات وتقنيات التحكم.
التعديل بسيط. القطعة الوحيدة التي صُنعت حديثًا هي محوّل توصيل، يثبّت إطار عجلة سكوتر تجارية في وحدة الدفع عند كاحل Atlas.
كيف تعلّم Atlas الانزلاق؟
تعتمد حركات الروبوت على التعلّم المعزز، أي أن الذكاء الاصطناعي يتعلم الحركة بالتجربة والخطأ. وللانزلاق استخدم الفريق تسجيلات لأشخاص ينزلقون بأقدامهم. لكن الذكاء الاصطناعي لم ينسخ الخطوات حرفيًا، بل وجد طريقة للتحرك جانبيًا بتدحرج العجلات، فاستفاد من خصائصها وهو يحاول محاكاة حركة الإنسان.
أما القفزة الدائرية بزاوية 360 درجة فتدرّبت أيضًا على تسجيلات لحركة الإنسان. ونقل الفريق أداء المحركات الفعلي إلى المحاكاة، فعملت الحركات المتعلَّمة على Atlas الحقيقي.
وتقول الشركة إن ما خرجت به التجربة يُستخدم أيضًا في تطوير النسخة العادية من Atlas ذات القدمين.
تطبيقات تستحق النظر
SUMO: لغز الأرقاماختر المربعات الصحيحة واجمعها وحقّق الهدف. سهل التعلم، صعب الإتقان. مجاني، لجميع الأعمار.
Dialo: تعلّم اللغات بالتحدثتحدّث مع شريك محادثة بالذكاء الاصطناعي؛ تعود كل جملة مصحّحة ومشروحة بلغتك. 9 لغات، من A1 إلى C2.
ediviewer: اقرأ ملفات EDI كالمستنداتافتح رسائل EDIFACT وX12 مع شرح كل مقطع، وحوّلها إلى JSON/XML، وصدّرها إلى PDF وExcel. يعمل محليًا دون رفع.
giftdetect: الهدية المناسبة في دقائقاختر لمن الهدية والمناسبة والشخصية. يقرأ محرك البحث أوصاف المنتجات من المتاجر المحلية ويرتّب ما يناسب. مجاني، بلا تسجيل.
المزيد من هذا اليوم
عرض الكل →
حرق رادار في إشبيلية: رجل ملثم يشعل النار بلوحة على A-92

انهيار Microsoft ومسبح فندق ألماني: تنبيه الكلور ضاع في Outlook

المذنب 220P/McNaught أصبح أكثر سطوعاً 1000 مرة، وهذا السبب

كورال هارت تكتب 370 كتابًا بالذكاء الاصطناعي في 20 شهرًا
المزيد في: العتاد
عرض الكل →
Myofree: جهاز لوحي من Kyodo لا يعمل إلا مع نظارات خاصة
أسهم إنفيديا لدى ترامب بـ62 مليون دولار وشرائح H200 للصين
متجر RuStore سيُثبَّت مسبقًا على كل تلفزيونات Smart TV في روسيا