أبل HALO: روبوت Unitree G1 مع Mac mini يتحرك في منازل لم يرها من قبل
درّب باحثو أبل نظام HALO داخل 1000 منزل افتراضي، وحقق روبوت Unitree G1 المزوّد بـ Mac mini M4 Pro نجاحًا بنسبة 91% في 360 تجربة واقعية.
 SUMO· لغز الأرقام
 Dialo· تعلّم اللغات بالتحدث
 ediviewer· اقرأ ملفات EDI كالمستندات
 giftdetect· الهدية المناسبة في دقائق
كشفت أبل عن نظام HALO الذي يتيح لروبوت بشري تنفيذ الأوامر داخل منازل لم يرها من قبل. وحقق الروبوت نجاحًا بنسبة 91% في 360 تجربة أُجريت في ستة أماكن حقيقية، علمًا بأن أيًّا منها لم يُمسح مسبقًا ولم يُستخدم في إعداد بيانات التدريب.
ووفق الورقة البحثية «Perceptive Humanoid Motion from Simulation»، يفهم HALO الأوامر ويختار بنفسه حركات الجسم كاملةً اعتمادًا على صورة الكاميرات. ويستطيع الروبوت الاقتراب من غرض محدد، والجلوس على كرسي، والمرور جانبيًا عبر باب مفتوح جزئيًا، والانحناء، والزحف تحت طاولة، ودفع الصناديق.
تدريب في 1000 منزل افتراضي
أكبر عقبة في تدريب الروبوتات البشرية هي جمع البيانات، إذ يتطلب ذلك عادةً تحكمًا عن بعد أو تسجيل حركات البشر. لذلك أعدّت أبل 1000 منزل افتراضي بتخطيطات وأثاث مختلفة، وأنتجت فيها نحو 163 ألف حلقة تدريبية تغطي قرابة 300 ساعة من الحركة. وكان النظام يستبعد تلقائيًا المحاولات الخاطئة، مثل اختراق القدم للأرضية. واستغرق إعداد المجموعة 48 ساعة على 250 معالجًا رسوميًا من Nvidia H100.
وكان لعدد البيئات أثر كبير. فعند تدريب الروبوت على الجلوس في بيئة واحدة بلغ النجاح في منازل افتراضية جديدة 43%، وارتفع إلى 84% بعد التدريب على 1000 بيئة.
روبوت صيني بحاسوب Mac mini
لم تصنع أبل روبوتًا بشريًا خاصًا بها، بل استخدمت Unitree G1 من الشركة الصينية، وأضافت كاميرا على الرأس وحاوية تضم Mac mini M4 Pro بذاكرة 64 جيجابايت. يفسّر الـ Mac الأوامر ويخطط الحركة، بينما يتولى حاسوب Nvidia Jetson Orin NX المدمج بقية التحكم، فيعمل النظام دون حاسوب خارجي. تقسّم الوحدة الأولى المهمة إلى خطوات بسيطة، وتضع الثانية نحو ثلاث مرات في الثانية خطة حركة للثواني الخمس التالية، وتراقب الثالثة بتردد 50 هرتز المحركات والتوازن.
وفي الاختبارات نجح الانحناء في 100% من المحاولات، والمرور عبر الباب في 93%، والوصول إلى الغرض في 92%، والزحف في 90%، ودفع الصناديق في 88%، والجلوس في 85%.
لكن المهام متعددة المراحل كانت أصعب، إذ انخفض متوسط النجاح إلى 70%، وأُجريت في بيئة واقعية واحدة فقط. ونجح أصعب سيناريو، وهو الانحناء ثم الاقتراب من غرض ودفع صندوق، في نصف المحاولات فقط. ولاحظ الباحثون أن الروبوت يبقى غالبًا بعد أول خطوة في وضع لا يرى فيه الهدف التالي.
تطبيقات تستحق النظر
SUMO: لغز الأرقاماختر المربعات الصحيحة واجمعها وحقّق الهدف. سهل التعلم، صعب الإتقان. مجاني، لجميع الأعمار.
Dialo: تعلّم اللغات بالتحدثتحدّث مع شريك محادثة بالذكاء الاصطناعي؛ تعود كل جملة مصحّحة ومشروحة بلغتك. 9 لغات، من A1 إلى C2.
ediviewer: اقرأ ملفات EDI كالمستنداتافتح رسائل EDIFACT وX12 مع شرح كل مقطع، وحوّلها إلى JSON/XML، وصدّرها إلى PDF وExcel. يعمل محليًا دون رفع.
giftdetect: الهدية المناسبة في دقائقاختر لمن الهدية والمناسبة والشخصية. يقرأ محرك البحث أوصاف المنتجات من المتاجر المحلية ويرتّب ما يناسب. مجاني، بلا تسجيل.
المزيد من هذا اليوم
عرض الكل →
UBTech وTianyi تتعاونان لتوسيع سوق الروبوتات الشبيهة بالبشر في الصين

SRTD Biotech تجمع 31.5 مليون يورو لتطوير علاجات mRNA الدقيقة

Calogena تحصل على 40 مليون يورو من الاتحاد الأوروبي لأول مفاعل SMR تجاري

محرر السجل في ويندوز 11 بنسخة WinUI 3 يظهر في مستودع مايكروسوفت
المزيد في: الذكاء الاصطناعي
عرض الكل →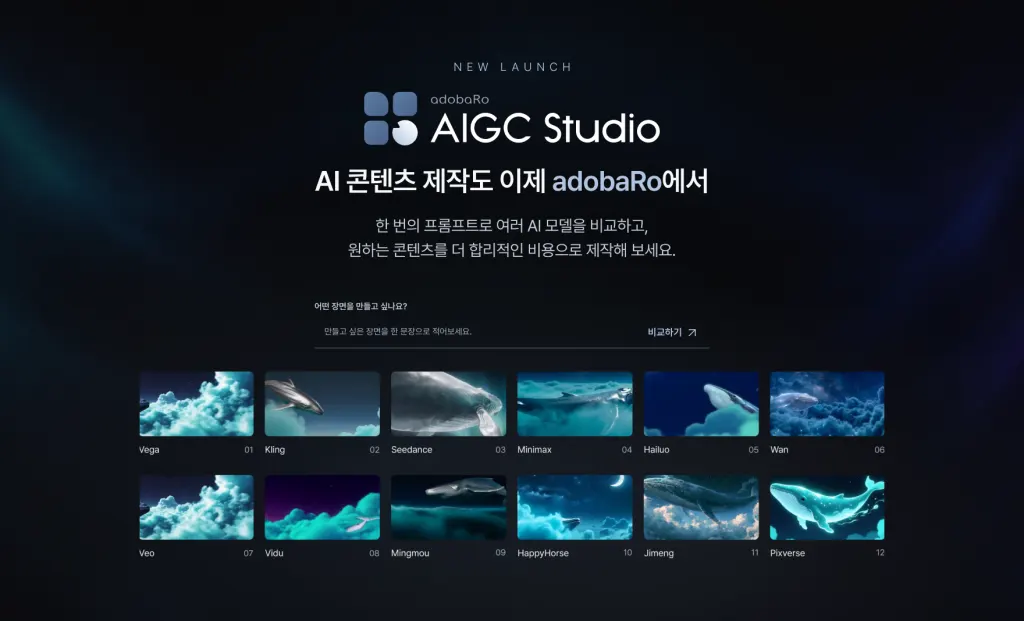
Adoba تطلق منصة adobaRo AIGC Studio بدعم من Tencent Cloud
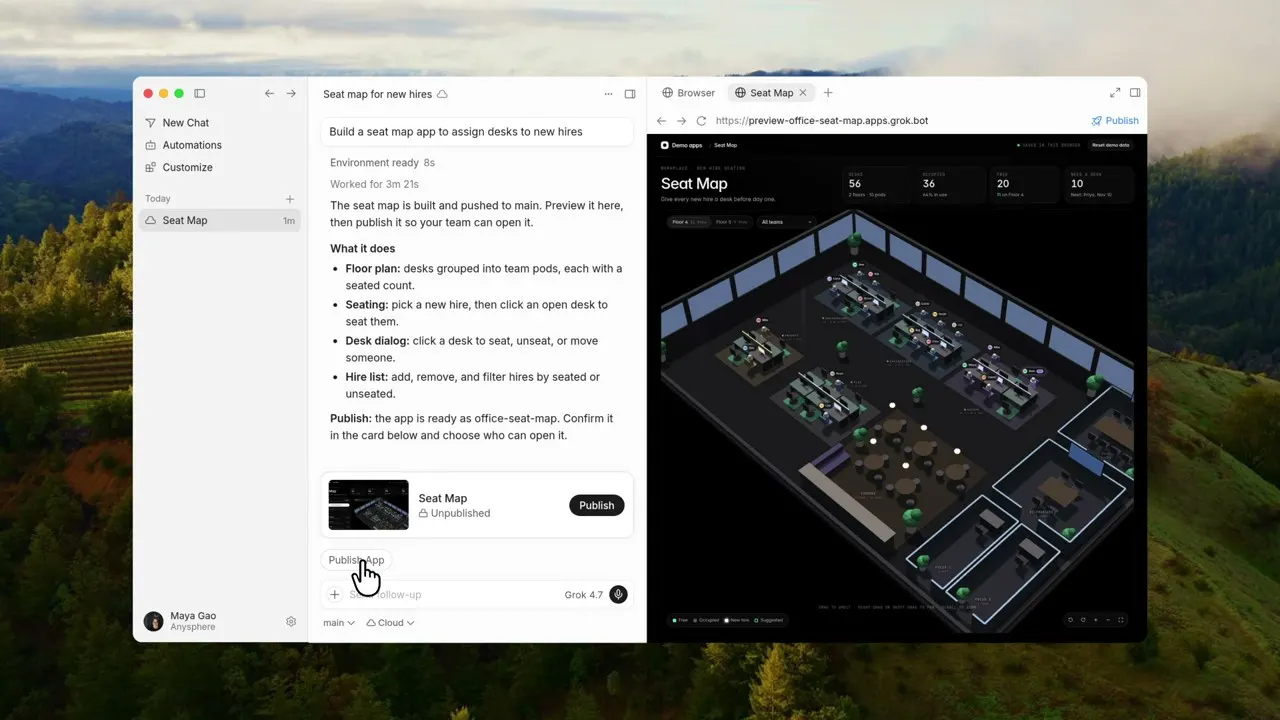
Cursor تطلق ميزة لبناء تطبيقات الويب ونشرها ومشاركتها برابط
Thinking Machines Lab تكشف Inkling 2 Small بـ594 مليار معامل